从 Windows 到 ARM 开发板:#WorkBuddy# 帮我把 QQ 机器人搬进了 24 小时开机的小盒子
原创
从 Windows 到 ARM 开发板:#WorkBuddy# 帮我把 QQ 机器人搬进了 24 小时开机的小盒子
原创
今周末
发布于 2026-09-12 17:22:31
发布于 2026-09-12 17:22:31
从 Windows 到 ARM 开发板:#WorkBuddy# 帮我把 QQ 机器人搬进了 24 小时开机的小盒子
本文是个人实战记录:把一台 Windows 上运行的 QQ 机器人整体迁移到 ARM 开发板(Debian ARM64 无桌面环境),实现 24 小时挂机在线。全程用 WorkBuddy(腾讯的 AI 助手客户端)做方案设计和命令生成,我负责执行和验收。
一、为什么要迁移
我的 QQ 机器人(NapCat + NoneBot2 方案,接大模型 API 做问答)之前跑在日常用的 Windows 电脑上。问题很明显:电脑一关机机器人就下线,而让人为了一个机器人 24 小时开台式机,电费和磨损都不划算。
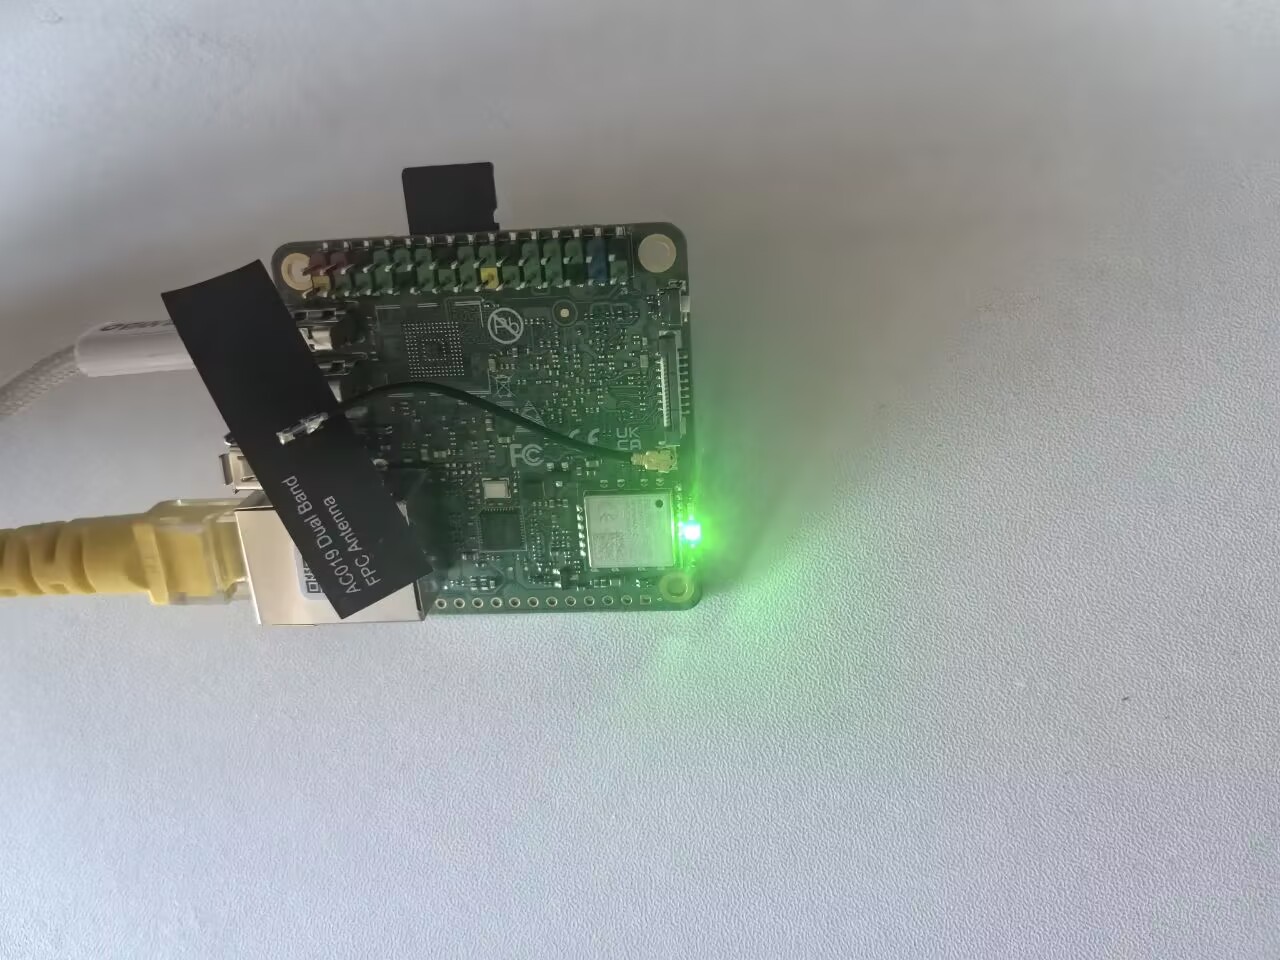
解决方案是一块 4GB 内存的 ARM 开发板(Cubie A7S),装 64 位 Debian(无桌面、纯 SSH),插 64GB TF 卡,功耗低到可以常年插着不管。
二、架构选型:不换方案,只换地板
迁移的第一原则是方案不动、环境重搭——原来的代码和插件全部保留,只在新系统上重建运行环境:
组件 | 角色 | 说明 |
|---|---|---|
NapCat(Shell 模式) | QQ 协议端 | headless 运行,不用 Docker 也不依赖图形界面 |
NoneBot2 | 机器人框架 | 反向 WebSocket 连 NapCat,端口 8080 |
NapCat WebUI | 管理面板 | 端口 6099,浏览器远程管理登录和配置 |
systemd | 进程托管 | napcat、qqbot、healthcheck 三个服务,开机自启、掉线自动拉起 |
WorkBuddy 在这一步干了什么
选型阶段我把需求和板子配置发给 WorkBuddy,它直接给出了上表的架构方案,并且明确指出两条关键决策:NapCat 用 Shell 模式而不是 Docker(板子内存只有 4GB,省掉 Docker 开销),以及用 systemd 而不是 screen/nohup(崩溃自动重启,不用人工盯)。这两条后来都被证明是对的。
三、迁移四步走
第 1 步:系统准备
sudo apt update && sudo apt upgrade -y
# 确认架构(应输出 aarch64)
uname -m
第 2 步:装 NapCat(Shell 模式)
用官方一键脚本安装,装完在 WebUI(6099 端口)扫码登录 QQ:
curl -o napcat.sh https://fastly.jsdelivr.net/gh/NapNeko/NapCat-Installer@main/script/install.sh
sudo bash napcat.sh
第 3 步:装 NoneBot2 并恢复插件
把 Windows 上的机器人项目目录整个拷过来(含插件、配置、数据文件),装依赖:
pip install nonebot2 nonebot-adapter-onebot
# 进入项目目录,按 requirements 装齐其余依赖
pip install -r requirements.txt
第 4 步:systemd 服务托管
这是无桌面环境稳定挂机的关键。三个服务的核心是让每个组件开机自启 + 崩溃自动重启:
# /etc/systemd/system/qqbot.service(示例)
[Unit]
Description=QQ Bot (NoneBot2)
After=network.target

[Service]
WorkingDirectory=/home/user/qqbot
ExecStart=/usr/bin/python3 bot.py
Restart=always
RestartSec=5

[Install]
WantedBy=multi-user.targetsudo systemctl daemon-reload
sudo systemctl enable --now napcat qqbot healthcheckhealthcheck 服务定时探测 NapCat 的 API 端口,发现协议端假死就自动重启对应服务——挂机场景下这个保命服务比什么都重要。
四、踩坑记录(迁移最容易翻车的地方)
- Windows 专用 API 是最大的坑:原代码里藏着
taskkill强杀进程、CREATE_NO_WINDOW子进程标志这类 Windows-only 写法,Linux 上直接报错。迁移前先全局搜一遍这类调用,逐个换成跨平台写法。 - 路径分隔符:代码里写死的反斜杠路径在 Linux 上全部失效,统一改用
os.path或pathlib。 - 别裸跑:不用 systemd 托管的话,SSH 一断机器人就死。所有常驻进程必须进 systemd 或等价机制。
- WebUI 端口别暴露公网:6099 这类管理端口只在内网访问,或者加防火墙规则。
五、战果
指标 | 迁移前(Windows) | 迁移后(ARM 板) |
|---|---|---|
在线时长 | 跟电脑开关机走 | 7×24 |
功耗 | 整机 100W+ 级 | 个位数瓦特级 |
掉线恢复 | 人工重启 | systemd 自动拉起 |
现在机器人常年在线,我的 Windows 电脑该关就关。整个过程从搭系统到机器人稳定跑起来,实际动手时间不长——方案设计、跨平台代码排查、每一步的命令,基本都是 WorkBuddy 生成、我照着执行和验收。AI 助手 + 一块小板子,就搭出了一个以前要伺候一台整机才能有的服务。
有在折腾 QQ 机器人或者 ARM 挂机的欢迎评论区交流。
板子实图:
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号