元器件车间环境采集:RJ45温湿度变送器TCP/IP断线重连机制代码实现
原创
元器件车间环境采集:RJ45温湿度变送器TCP/IP断线重连机制代码实现
原创
盛世宏博小可
发布于 2026-09-24 15:34:11
发布于 2026-09-24 15:34:11
元器件车间环境采集:RJ45温湿度变送器TCP/IP断线重连机制代码实现
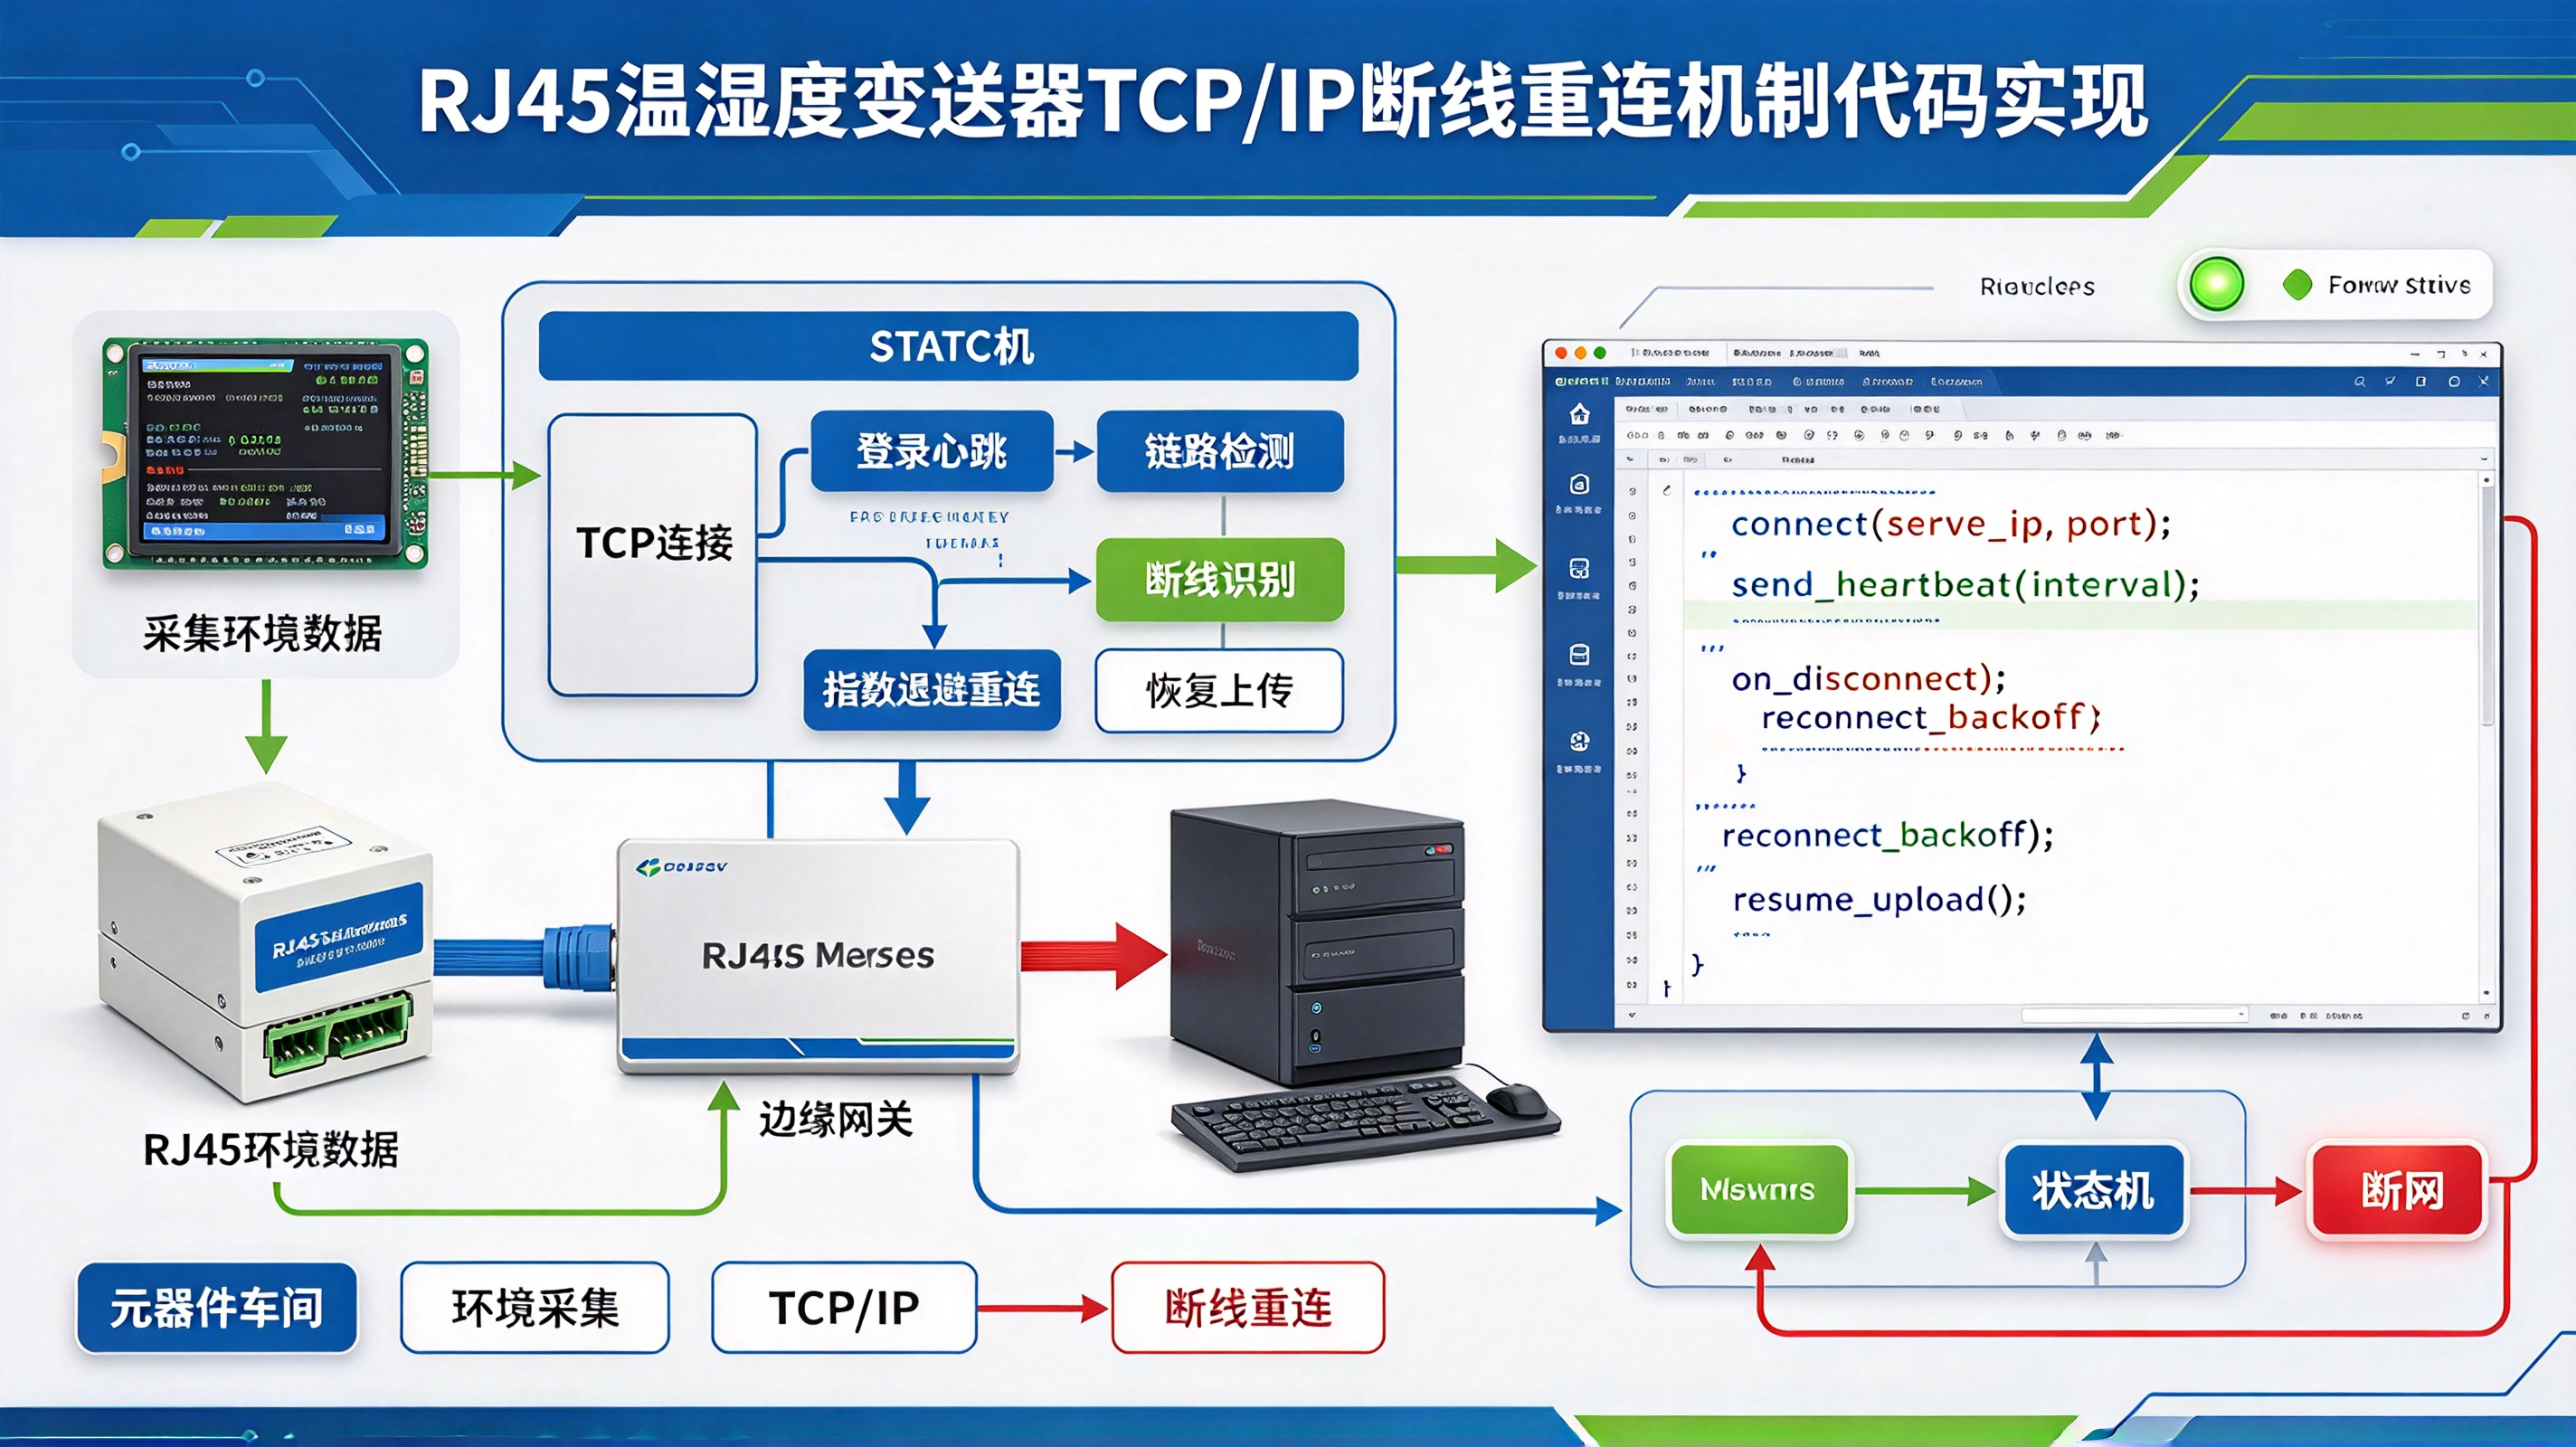
元器件车间 #RJ45温湿度变送器 #TCP/IP #断线重连 #心跳机制 #指数退避 #socket编程 #嵌入式 #工业以太网 #环境采集
元器件车间的环境有个特点:不是一直平稳运行的。贴片机、回流焊、波峰焊这些大功率设备启停时,电网波动会顺着PoE线路传导,交换机端口可能瞬间出现CRC错误甚至up/down。再加上车间粉尘、振动、温湿度变化,网线接头氧化松动的概率比办公室高得多。所以断线不是"会不会发生"的问题,而是"多久发生一次、发生后多久能恢复"的问题。
先说一个车间现场的真实案例:
某SMT车间,60台RJ45温湿度变送器分布在回流焊区、贴片区、IQC区、仓储区。 回流焊炉启动瞬间,车间东侧12台传感器同时离线,持续8-15秒后自动恢复。 原采集程序用简单while循环,断线后直接close socket再connect,没有退避,没有心跳。 结果:12台同时重连,交换机端口被SYN Flood,恢复时间从8秒拖到2分钟。 优化后:指数退避(1/2/4/8s,上限60s)+ 随机抖动(±30%)+ 心跳保活(30s), 同样工况下,12台在15秒内全部恢复,无交换机拥塞。
一、断线场景分类与应对策略
1. 车间常见断线场景
场景 | 触发原因 | 持续时间 | 发生频率 | 应对策略 |
|---|---|---|---|---|
设备启停浪涌 | 回流焊/贴片机启停,电网波动 | 数秒至数十秒 | 每天数次 | 快速检测 + 指数退避重连 |
网线接头松动 | 振动导致RJ45接触不良 | 间歇性 | 长期存在 | 心跳检测 + 自动重连 |
交换机端口保护 | CRC错误累积,端口err-disable | 需手动恢复或自动恢复 | 偶发 | 检测RST + 告警通知 |
PoE供电波动 | 交换机负载突增,PoE预算不足 | 数秒至数分钟 | 偶发 | 检测连接断开 + 退避重连 |
网络拥塞 | 车间其他设备大量占带宽 | 持续 | 生产高峰期 | TCP Keepalive + 超时控制 |
IP冲突 | 新设备接入,DHCP分配重复IP | 持续 | 极少 | 检测RST + 告警 |
2. 断线检测的三层机制
Layer 1:TCP连接层(最快,毫秒级)
  → send()/recv() 返回错误
  → select()/poll() 检测到socket异常
  → TCP Keepalive 探测对端存活

Layer 2:应用层心跳(秒级)
  → 定期发送心跳请求(如Modbus TCP读取设备状态寄存器)
  → 超时未收到响应判定为断线
  → 心跳间隔:30s(车间建议值)

Layer 3:业务层超时(十秒级)
  → 连续N次采集失败
  → 数据超时未更新
  → 作为最终兜底判断
二、嵌入式端(传感器侧)断线重连实现
1. FreeRTOS + LwIP 架构
/* 传感器固件中的TCP服务器/客户端断线重连任务 */

#include "lwip/tcp.h"
#include "lwip/sockets.h"
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"

#define SERVER_IP       "192.168.10.100"
#define SERVER_PORT     502
#define RECONNECT_BASE_MS  1000    // 基础重连间隔 1s
#define RECONNECT_MAX_MS   60000   // 最大重连间隔 60s
#define KEEPALIVE_IDLE    30       // 30s 无数据发送探测
#define KEEPALIVE_INTVL   5        // 探测间隔 5s
#define KEEPALIVE_PROBES  3        // 连续3次无响应断开
#define HEARTBEAT_INTERVAL 30      // 心跳间隔 30s

static int g_sock = -1;
static bool g_connected = false;

/* 设置TCP Keepalive参数 */
static int set_keepalive(int sockfd)
{
    int optval = 1;
    socklen_t optlen = sizeof(optval);

    // 启用TCP Keepalive
    if (setsockopt(sockfd, SOL_SOCKET, SO_KEEPALIVE, &optval, optlen) < 0) {
        LWIP_LOG("setsockopt SO_KEEPALIVE failed");
        return -1;
    }

    // 设置Keepalive参数(LwIP需通过TCP层设置)
    // Keepalive空闲时间
    optval = KEEPALIVE_IDLE;
    setsockopt(sockfd, IPPROTO_TCP, TCP_KEEPIDLE, &optval, optlen);
    // Keepalive探测间隔
    optval = KEEPALIVE_INTVL;
    setsockopt(sockfd, IPPROTO_TCP, TCP_KEEPINTVL, &optval, optlen);
    // Keepalive探测次数
    optval = KEEPALIVE_PROBES;
    setsockopt(sockfd, IPPROTO_TCP, TCP_KEEPCNT, &optval, optlen);

    return 0;
}

/* 连接服务器 */
static int connect_to_server(void)
{
    struct sockaddr_in server_addr;
    int sock;
    int ret;

    sock = socket(AF_INET, SOCK_STREAM, 0);
    if (sock < 0) {
        LWIP_LOG("socket creation failed");
        return -1;
    }

    // 设置发送/接收超时
    struct timeval tv;
    tv.tv_sec = 3;
    tv.tv_usec = 0;
    setsockopt(sock, SOL_SOCKET, SO_SNDTIMEO, &tv, sizeof(tv));
    setsockopt(sock, SOL_SOCKET, SO_RCVTIMEO, &tv, sizeof(tv));

    // 设置Keepalive
    set_keepalive(sock);

    memset(&server_addr, 0, sizeof(server_addr));
    server_addr.sin_family = AF_INET;
    server_addr.sin_port = htons(SERVER_PORT);
    server_addr.sin_addr.s_addr = inet_addr(SERVER_IP);

    ret = connect(sock, (struct sockaddr *)&server_addr, sizeof(server_addr));
    if (ret < 0) {
        close(sock);
        return -1;
    }

    LWIP_LOG("connected to server %s:%d", SERVER_IP, SERVER_PORT);
    g_sock = sock;
    g_connected = true;
    return sock;
}

/* 断开连接 */
static void disconnect_from_server(void)
{
    if (g_sock >= 0) {
        close(g_sock);
        g_sock = -1;
    }
    g_connected = false;
    LWIP_LOG("disconnected from server");
}

/* 指数退避重连(带随机抖动) */
static void reconnect_with_backoff(void)
{
    static uint8_t retry_count = 0;
    uint32_t delay_ms;
    float jitter;

    retry_count++;

    // 计算指数退避:base * 2^retry,上限 max
    // 1s, 2s, 4s, 8s, 16s, 32s, 60s(cap)...
    if (retry_count >= 6) {
        delay_ms = RECONNECT_MAX_MS;  // 60s cap
    } else {
        delay_ms = RECONNECT_BASE_MS * (1 << (retry_count - 1));
    }

    // 添加 ±30% 随机抖动,避免多设备同时重连
    jitter = 0.7f + ((float)rand() / RAND_MAX) * 0.6f;  // 0.7 ~ 1.3
    delay_ms = (uint32_t)(delay_ms * jitter);

    LWIP_LOG("reconnect attempt %d, delay %ums (jitter %.2f)",
             retry_count, delay_ms, jitter);

    vTaskDelay(pdMS_TO_TICKS(delay_ms));

    disconnect_from_server();
    int sock = connect_to_server();
    if (sock >= 0) {
        retry_count = 0;  // 重连成功,重置计数器
        LWIP_LOG("reconnect success after %d attempts", retry_count);
    }
}

/* TCP通信任务 */
void tcp_comm_task(void *pvParameters)
{
    int sock;
    uint8_t tx_buffer[64];
    uint8_t rx_buffer[64];
    TickType_t last_heartbeat = 0;
    uint32_t heartbeat_count = 0;

    // 初始连接
    while (connect_to_server() < 0) {
        LWIP_LOG("initial connection failed, retrying...");
        vTaskDelay(pdMS_TO_TICKS(5000));
    }

    while (1) {
        if (!g_connected) {
            // 未连接状态,尝试重连
            reconnect_with_backoff();
            continue;
        }

        // 发送心跳(定期发送,保持连接活跃)
        TickType_t now = xTaskGetTickCount();
        if (now - last_heartbeat > pdMS_TO_TICKS(HEARTBEAT_INTERVAL * 1000)) {
            // 构造心跳报文(Modbus TCP读取设备状态)
            build_heartbeat_packet(tx_buffer, heartbeat_count++);

            int sent = send(g_sock, tx_buffer, 12, 0);  // MBAP头+功能码
            if (sent < 0) {
                LWIP_LOG("heartbeat send failed, errno=%d", errno);
                g_connected = false;
                continue;
            }

            // 等待响应
            int recv_len = recv(g_sock, rx_buffer, sizeof(rx_buffer), 0);
            if (recv_len <= 0) {
                LWIP_LOG("heartbeat recv failed, errno=%d", errno);
                g_connected = false;
                continue;
            }

            last_heartbeat = now;
        }

        // 正常数据采集和发送
        // ... 采集温湿度数据,封装Modbus TCP报文,send/recv

        vTaskDelay(pdMS_TO_TICKS(1000));  // 1s采集周期
    }
}
2. 关键参数说明
参数 | 值 | 说明 |
|---|---|---|
RECONNECT_BASE_MS | 1000ms | 基础重连间隔 |
RECONNECT_MAX_MS | 60000ms | 最大重连间隔(避免无限增长) |
KEEPALIVE_IDLE | 30s | TCP连接空闲多久后开始探测 |
KEEPALIVE_INTVL | 5s | 探测包发送间隔 |
KEEPALIVE_PROBES | 3 | 连续3次无响应判定死亡 |
HEARTBEAT_INTERVAL | 30s | 应用层心跳间隔 |
随机抖动 | ±30% | 避免多设备同时重连 |
三、采集服务器端(Python)断线重连实现
1. 基础版:单设备重连
import socket
import struct
import time
import random
from typing import Optional, Tuple

class SensorTCPClient:
    """RJ45温湿度变送器TCP客户端(带断线重连)"""

    def __init__(self, host: str, port: int = 502,
                 timeout: float = 3.0,
                 reconnect_base: float = 1.0,
                 reconnect_max: float = 60.0,
                 heartbeat_interval: float = 30.0,
                 max_retries: int = 0):  # 0 = 无限重试
        self.host = host
        self.port = port
        self.timeout = timeout
        self.reconnect_base = reconnect_base
        self.reconnect_max = reconnect_max
        self.heartbeat_interval = heartbeat_interval
        self.max_retries = max_retries

        self.sock: Optional[socket.socket] = None
        self.connected = False
        self.retry_count = 0
        self.last_heartbeat = 0.0
        self.tid = 0  # Modbus TCP事务ID

    def _next_tid(self) -> int:
        self.tid = (self.tid + 1) % 65536
        return self.tid

    def _calculate_backoff(self) -> float:
        """计算指数退避延迟(带随机抖动)"""
        if self.retry_count == 0:
            return 0.0

        # 指数退避:base * 2^(retry-1)
        exp = min(self.retry_count - 1, 6)  # 最多 2^6 = 64倍
        delay = self.reconnect_base * (2 ** exp)
        delay = min(delay, self.reconnect_max)

        # 随机抖动 ±30%
        jitter = 0.7 + random.random() * 0.6  # 0.7 ~ 1.3
        delay *= jitter

        return delay

    def connect(self) -> bool:
        """建立TCP连接"""
        try:
            self.sock = socket.socket(socket.AF_INET, socket.SOCK_STREAM)
            self.sock.settimeout(self.timeout)

            # 启用TCP Keepalive
            self.sock.setsockopt(socket.SOL_SOCKET, socket.SO_KEEPALIVE, 1)

            # Linux下设置Keepalive参数
            if hasattr(socket, 'TCP_KEEPIDLE'):
                self.sock.setsockopt(socket.IPPROTO_TCP, socket.TCP_KEEPIDLE, 30)
            if hasattr(socket, 'TCP_KEEPINTVL'):
                self.sock.setsockopt(socket.IPPROTO_TCP, socket.TCP_KEEPINTVL, 5)
            if hasattr(socket, 'TCP_KEEPCNT'):
                self.sock.setsockopt(socket.IPPROTO_TCP, socket.TCP_KEEPCNT, 3)

            self.sock.connect((self.host, self.port))
            self.connected = True
            self.retry_count = 0
            print(f"[{self.host}] connected")
            return True

        except (socket.timeout, socket.error) as e:
            print(f"[{self.host}] connect failed: {e}")
            self.connected = False
            if self.sock:
                self.sock.close()
                self.sock = None
            return False

    def disconnect(self):
        """断开连接"""
        self.connected = False
        if self.sock:
            try:
                self.sock.close()
            except:
                pass
            self.sock = None
        print(f"[{self.host}] disconnected")

    def reconnect(self) -> bool:
        """断线重连(带指数退避)"""
        self.disconnect()

        self.retry_count += 1
        if self.max_retries > 0 and self.retry_count > self.max_retries:
            print(f"[{self.host}] max retries ({self.max_retries}) exceeded")
            return False

        delay = self._calculate_backoff()
        if delay > 0:
            print(f"[{self.host}] reconnect #{self.retry_count}, "
                  f"delay {delay:.1f}s")
            time.sleep(delay)

        return self.connect()

    def send_modbus_request(self, slave_id: int, func_code: int,
                           reg_addr: int, reg_count: int) -> Optional[bytes]:
        """发送Modbus TCP请求"""
        if not self.connected or not self.sock:
            return None

        tid = self._next_tid()

        # 构造MBAP头 + PDU
        # MBAP: TID(2) + PID(2) + Length(2) + UnitID(1)
        # PDU: FuncCode(1) + StartAddr(2) + RegCount(2)
        length = 6  # UnitID(1) + PDU(5)
        mbap = struct.pack('>HHHB', tid, 0x0000, length, slave_id)
        pdu = struct.pack('>BHH', func_code, reg_addr, reg_count)
        request = mbap + pdu

        try:
            self.sock.sendall(request)
            response = self.sock.recv(256)

            if len(response) < 9:
                print(f"[{self.host}] response too short: {len(response)} bytes")
                return None

            # 解析MBAP头
            resp_tid, resp_pid, resp_len, resp_uid = struct.unpack('>HHHB',
                                                                    response[:7])

            # 检查异常响应
            func_resp = response[7]
            if func_resp == func_code + 0x80:
                err_code = response[8]
                print(f"[{self.host}] modbus exception: 0x{err_code:02x}")
                return None

            return response

        except socket.timeout:
            print(f"[{self.host}] send/recv timeout")
            self.connected = False
            return None
        except (ConnectionResetError, BrokenPipeError, OSError) as e:
            print(f"[{self.host}] connection error: {e}")
            self.connected = False
            return None

    def read_temperature_humidity(self, slave_id: int = 1,
                                   temp_addr: int = 0,
                                   hum_addr: int = 1) -> Optional[Tuple[float, float]]:
        """读取温湿度"""
        # 读取2个寄存器(温度+湿度)
        response = self.send_modbus_request(slave_id, 0x03, temp_addr, 2)
        if not response:
            return None

        # 解析响应:MBAP(7) + FuncCode(1) + ByteCount(1) + Reg1(2) + Reg2(2)
        byte_count = response[8]
        if byte_count != 4:
            print(f"[{self.host}] unexpected byte count: {byte_count}")
            return None

        reg1, reg2 = struct.unpack('>HH', response[9:13])
        temperature = reg1 * 0.1
        humidity = reg2 * 0.1

        return temperature, humidity

    def heartbeat(self) -> bool:
        """发送心跳(读取设备状态寄存器)"""
        response = self.send_modbus_request(1, 0x03, 0, 1)  # 读寄存器0
        return response is not None

    def run(self, interval: float = 5.0):
        """主循环"""
        print(f"[{self.host}] starting client...")

        # 初始连接
        while not self.connect():
            delay = self._calculate_backoff()
            print(f"[{self.host}] initial connect failed, retry in {delay:.1f}s")
            if delay > 0:
                time.sleep(delay)

        while True:
            try:
                # 心跳检测
                now = time.time()
                if now - self.last_heartbeat > self.heartbeat_interval:
                    if not self.heartbeat():
                        print(f"[{self.host}] heartbeat failed, reconnecting...")
                        if not self.reconnect():
                            continue
                    else:
                        self.last_heartbeat = now

                # 读取温湿度
                if self.connected:
                    result = self.read_temperature_humidity()
                    if result:
                        temp, hum = result
                        print(f"[{self.host}] T={temp:.1f}℃ H={hum:.1f}%RH")
                    else:
                        print(f"[{self.host}] read failed, reconnecting...")
                        self.reconnect()

                time.sleep(interval)

            except KeyboardInterrupt:
                print(f"[{self.host}] stopping...")
                self.disconnect()
                break
            except Exception as e:
                print(f"[{self.host}] unexpected error: {e}")
                self.reconnect()


# 使用示例
if __name__ == "__main__":
    client = SensorTCPClient(
        host="192.168.100.50",
        port=502,
        timeout=3.0,
        reconnect_base=1.0,
        reconnect_max=60.0,
        heartbeat_interval=30.0
    )
    client.run(interval=5.0)
2. 进阶版:多设备并发管理
import asyncio
import socket
import struct
import time
import random
from typing import Dict, Optional, Tuple, List
from dataclasses import dataclass, field
from datetime import datetime
import csv

@dataclass
class SensorConfig:
    """传感器配置"""
    ip: str
    port: int = 502
    slave_id: int = 1
    name: str = ""
    location: str = ""  # 车间区域
    temp_reg: int = 0
    hum_reg: int = 1
    scale: float = 0.1

@dataclass
class SensorState:
    """传感器运行时状态"""
    config: SensorConfig
    connected: bool = False
    retry_count: int = 0
    last_success: float = 0.0
    last_heartbeat: float = 0.0
    consecutive_failures: int = 0
    total_reads: int = 0
    total_failures: int = 0
    last_temp: float = 0.0
    last_hum: float = 0.0
    last_error: str = ""

class MultiSensorManager:
    """多传感器并发管理器"""

    def __init__(self, sensors: List[SensorConfig],
                 max_concurrent: int = 50,
                 reconnect_base: float = 1.0,
                 reconnect_max: float = 60.0,
                 heartbeat_interval: float = 30.0,
                 read_timeout: float = 3.0,
                 max_failures: int = 3):
        self.sensors: Dict[str, SensorState] = {
            s.ip: SensorState(config=s) for s in sensors
        }
        self.max_concurrent = max_concurrent
        self.reconnect_base = reconnect_base
        self.reconnect_max = reconnect_max
        self.heartbeat_interval = heartbeat_interval
        self.read_timeout = read_timeout
        self.max_failures = max_failures
        self.semaphore = asyncio.Semaphore(max_concurrent)
        self.tid_counter = 0
        self.running = False
        self.data_callback = None  # 数据回调函数

    def _next_tid(self) -> int:
        self.tid_counter = (self.tid_counter + 1) % 65536
        return self.tid_counter

    def _calculate_backoff(self, retry_count: int) -> float:
        """指数退避 + 随机抖动"""
        if retry_count == 0:
            return 0.0
        exp = min(retry_count - 1, 6)
        delay = self.reconnect_base * (2 ** exp)
        delay = min(delay, self.reconnect_max)
        jitter = 0.7 + random.random() * 0.6
        return delay * jitter

    async def _connect_sensor(self, state: SensorState) -> Optional[asyncio.StreamReader]:
        """建立异步TCP连接"""
        try:
            reader, writer = await asyncio.wait_for(
                asyncio.open_connection(state.config.ip, state.config.port),
                timeout=self.read_timeout
            )
            state.connected = True
            state.retry_count = 0
            state.consecutive_failures = 0
            print(f"[{state.config.ip}] connected")
            return reader, writer
        except (asyncio.TimeoutError, OSError) as e:
            state.connected = False
            state.retry_count += 1
            state.last_error = str(e)
            print(f"[{state.config.ip}] connect failed: {e}")
            return None

    async def _read_sensor(self, state: SensorState) -> Optional[Tuple[float, float]]:
        """读取单个传感器"""
        async with self.semaphore:
            if not state.connected:
                return None

            try:
                reader, writer = await self._connect_sensor(state)
                if not reader:
                    return None

                # 构造Modbus TCP请求
                tid = self._next_tid()
                mbap = struct.pack('>HHHB', tid, 0, 6, state.config.slave_id)
                pdu = struct.pack('>BHH', 0x03, state.config.temp_reg, 2)
                request = mbap + pdu

                writer.write(request)
                await writer.drain()

                # 等待响应
                response = await asyncio.wait_for(
                    reader.read(256),
                    timeout=self.read_timeout
                )

                if len(response) < 9:
                    raise ValueError(f"short response: {len(response)} bytes")

                # 解析
                func = response[7]
                if func == 0x83:
                    raise ValueError(f"modbus exception: {response[8]}")

                byte_count = response[8]
                if byte_count != 4:
                    raise ValueError(f"unexpected byte count: {byte_count}")

                reg1, reg2 = struct.unpack('>HH', response[9:13])
                temp = reg1 * state.config.scale
                hum = reg2 * state.config.scale

                state.last_success = time.time()
                state.total_reads += 1
                state.consecutive_failures = 0
                state.last_temp = temp
                state.last_hum = hum

                writer.close()
                await writer.wait_closed()

                return temp, hum

            except asyncio.TimeoutError:
                state.consecutive_failures += 1
                state.total_failures += 1
                state.last_error = "timeout"
                return None
            except (ConnectionResetError, BrokenPipeError, OSError) as e:
                state.consecutive_failures += 1
                state.total_failures += 1
                state.last_error = str(e)
                state.connected = False
                return None
            except Exception as e:
                state.consecutive_failures += 1
                state.total_failures += 1
                state.last_error = str(e)
                return None

    async def _monitor_sensor(self, ip: str):
        """单个传感器的监控循环"""
        state = self.sensors[ip]

        while self.running:
            try:
                # 检查是否需要重连
                if not state.connected:
                    delay = self._calculate_backoff(state.retry_count)
                    if delay > 0:
                        await asyncio.sleep(delay)
                    # 尝试重连
                    conn = await self._connect_sensor(state)
                    if not conn:
                        continue
                    # 关闭测试连接
                    reader, writer = conn
                    writer.close()
                    await writer.wait_closed()

                # 读取数据
                result = await self._read_sensor(state)
                if result:
                    temp, hum = result
                    # 调用数据回调
                    if self.data_callback:
                        await self.data_callback(state, temp, hum)
                else:
                    # 连续失败达到阈值,标记离线
                    if state.consecutive_failures >= self.max_failures:
                        state.connected = False
                        print(f"[{ip}] marked offline after "
                              f"{state.consecutive_failures} failures")

                # 心跳检测
                now = time.time()
                if now - state.last_heartbeat > self.heartbeat_interval:
                    if state.connected and state.consecutive_failures == 0:
                        state.last_heartbeat = now
                    elif not state.connected:
                        # 尝试重连
                        delay = self._calculate_backoff(state.retry_count)
                        if delay > 0:
                            await asyncio.sleep(delay)
                        await self._connect_sensor(state)

                await asyncio.sleep(5.0)  # 采集间隔

            except Exception as e:
                print(f"[{ip}] monitor error: {e}")
                state.last_error = str(e)
                await asyncio.sleep(5.0)

    async def start(self, data_callback=None):
        """启动所有传感器监控"""
        self.running = True
        self.data_callback = data_callback

        print(f"Starting {len(self.sensors)} sensors...")

        # 创建所有监控任务
        tasks = []
        for ip in self.sensors.keys():
            task = asyncio.create_task(self._monitor_sensor(ip))
            tasks.append(task)
            # 错峰启动,避免同时连接
            await asyncio.sleep(random.uniform(0.1, 0.5))

        # 等待所有任务
        await asyncio.gather(*tasks, return_exceptions=True)

    async def stop(self):
        """停止所有监控"""
        self.running = False
        print("Stopping all sensors...")

    def get_status(self) -> Dict:
        """获取所有传感器状态"""
        status = {}
        for ip, state in self.sensors.items():
            status[ip] = {
                'name': state.config.name,
                'location': state.config.location,
                'connected': state.connected,
                'retry_count': state.retry_count,
                'consecutive_failures': state.consecutive_failures,
                'total_reads': state.total_reads,
                'total_failures': state.total_failures,
                'last_temp': state.last_temp,
                'last_hum': state.last_hum,
                'last_error': state.last_error,
                'uptime': time.time() - state.last_success if state.last_success > 0 else 0
            }
        return status

# 使用示例
async def on_data(state: SensorState, temp: float, hum: float):
    """数据回调函数"""
    print(f"[{datetime.now().isoformat()}] {state.config.name} "
          f"({state.config.location}): T={temp:.1f}℃ H={hum:.1f}%RH")

async def main():
    # 从配置文件加载传感器列表
    sensors = [
        SensorConfig(ip="192.168.100.50", name="SMT-01", location="SMT贴片区"),
        SensorConfig(ip="192.168.100.51", name="SMT-02", location="SMT贴片区"),
        SensorConfig(ip="192.168.100.52", name="Reflow-01", location="回流焊区"),
        SensorConfig(ip="192.168.100.53", name="Wave-01", location="波峰焊区"),
        SensorConfig(ip="192.168.100.54", name="IQC-01", location="IQC区"),
        SensorConfig(ip="192.168.100.55", name="Storage-01", location="仓储区"),
    ]

    manager = MultiSensorManager(
        sensors=sensors,
        max_concurrent=50,
        reconnect_base=1.0,
        reconnect_max=60.0,
        heartbeat_interval=30.0,
        read_timeout=3.0,
        max_failures=3
    )

    try:
        await manager.start(data_callback=on_data)
    except KeyboardInterrupt:
        await manager.stop()

    # 输出最终状态
    status = manager.get_status()
    for ip, info in status.items():
        print(f"{ip}: {info}")

if __name__ == "__main__":
    asyncio.run(main())
四、关键设计要点
1. 指数退避 + 随机抖动
为什么需要指数退避?
  → 避免"惊群效应":多台设备同时断线后同时重连,交换机端口拥塞
  → 给网络恢复留出时间:短暂的网络抖动,等待比立即重连更有效

为什么需要随机抖动?
  → 即使退避时间相同,设备启动时间相同也会导致同步
  → 随机抖动让重连时间分散,避免集中冲击

退避序列示例(base=1s, max=60s, jitter=±30%):
  第1次: 0.7s ~ 1.3s
  第2次: 1.4s ~ 2.6s
  第3次: 2.8s ~ 5.2s
  第4次: 5.6s ~ 10.4s
  第5次: 11.2s ~ 20.8s
  第6次: 22.4s ~ 41.6s
  第7次+: 42s ~ 60s (capped)
2. 心跳机制
心跳的目的:
  1. 检测连接是否存活(TCP Keepalive可能不够及时)
  2. 保持连接活跃(防止中间设备/NAT超时断开)
  3. 触发重连(心跳失败 = 连接已死)

心跳间隔选择:
  → 太短:占用带宽和CPU
  → 太长:故障发现延迟大
  → 建议:30s(车间环境)

心跳报文选择:
  → Modbus TCP: 读设备状态寄存器(功能码0x03,寄存器0)
  → 或者自定义心跳命令
3. 连接数限制
传感器端:
  → 最大并发连接数:8(LwIP MEMP_NUM_TCP_PCB)
  → 超过限制的新连接被拒绝(返回RST)

采集端:
  → 并发采集数限制:50-150(Semaphore)
  → 避免采集服务器资源耗尽
  → 避免交换机端口拥塞
五、调试与排障
1. 常见断线原因与排查
现象 | 可能原因 | 排查方法 |
|---|---|---|
连接立即被RST | 传感器IP/端口错误、防火墙拦截 | telnet测试、Wireshark抓包 |
连接超时 | 网络不可达、传感器离线 | ping测试、检查交换机端口 |
发送成功但无响应 | 传感器Modbus TCP未启用 | Web界面确认、Modbus Poll测试 |
偶发断开 | 网络抖动、电磁干扰 | 检查交换机CRC错误、增加重连退避 |
批量同时断开 | 交换机重启、PoE供电波动 | 检查交换机日志、PoE状态 |
长时间无法重连 | IP冲突、传感器死机 | 检查IP、重启传感器 |
2. Wireshark过滤
tcp.flags.reset == 1          # 连接被重置
tcp.analysis.retransmission   # TCP重传
tcp.keepalive                 # Keepalive探测包
ip.addr == 192.168.100.50 and tcp.port == 502  # 指定传感器
六、验收标准
项目 | 标准 | 测试方法 |
|---|---|---|
断线检测时间 | <5s(心跳间隔内) | 拔网线,记录检测到的时间 |
重连成功率 | 100%(网络恢复后) | 断网30s后恢复,检查自动重连 |
重连时间 | <30s(指数退避上限) | 记录从断线到恢复的时间 |
批量重连 | 无交换机拥塞 | 同时断开50台,观察恢复情况 |
数据连续性 | 断线期间数据标记离线 | 检查数据库中的离线标记 |
长期稳定性 | 7×24h无内存泄漏 | 持续运行,监控内存和连接数 |
七、一句话总结
元器件车间RJ45温湿度变送器的断线重连,核心不是"断了能重连",而是"怎么重连才不把网络搞崩"。 指数退避解决"别一起冲"的问题,随机抖动解决"别同步"的问题,心跳机制解决"别等太久才发现"的问题。 嵌入式端和采集端都要实现重连逻辑——传感器要能主动连上来,采集端也要能自动重连上去。 最终交付的不是一段代码,而是一套在网络各种作妖情况下都能自动恢复的通信机制。
关键词:元器件车间、RJ45温湿度变送器、TCP/IP、断线重连、心跳机制、指数退避、随机抖动、socket编程、FreeRTOS、LwIP、Python asyncio、Modbus TCP、Keepalive、多设备并发
标签:#元器件车间 #RJ45温湿度变送器 #TCP/IP #断线重连 #心跳机制 #指数退避 #socket编程 #嵌入式 #FreeRTOS #LwIP #Python #asyncio #ModbusTCP #工业以太网 #环境采集 #动环监控
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号