档案库房环境监测系统的事件驱动设计:异常温湿度自动联动策略
原创
档案库房环境监测系统的事件驱动设计:异常温湿度自动联动策略
原创
盛世宏博小可
发布于 2026-10-09 10:26:42
发布于 2026-10-09 10:26:42
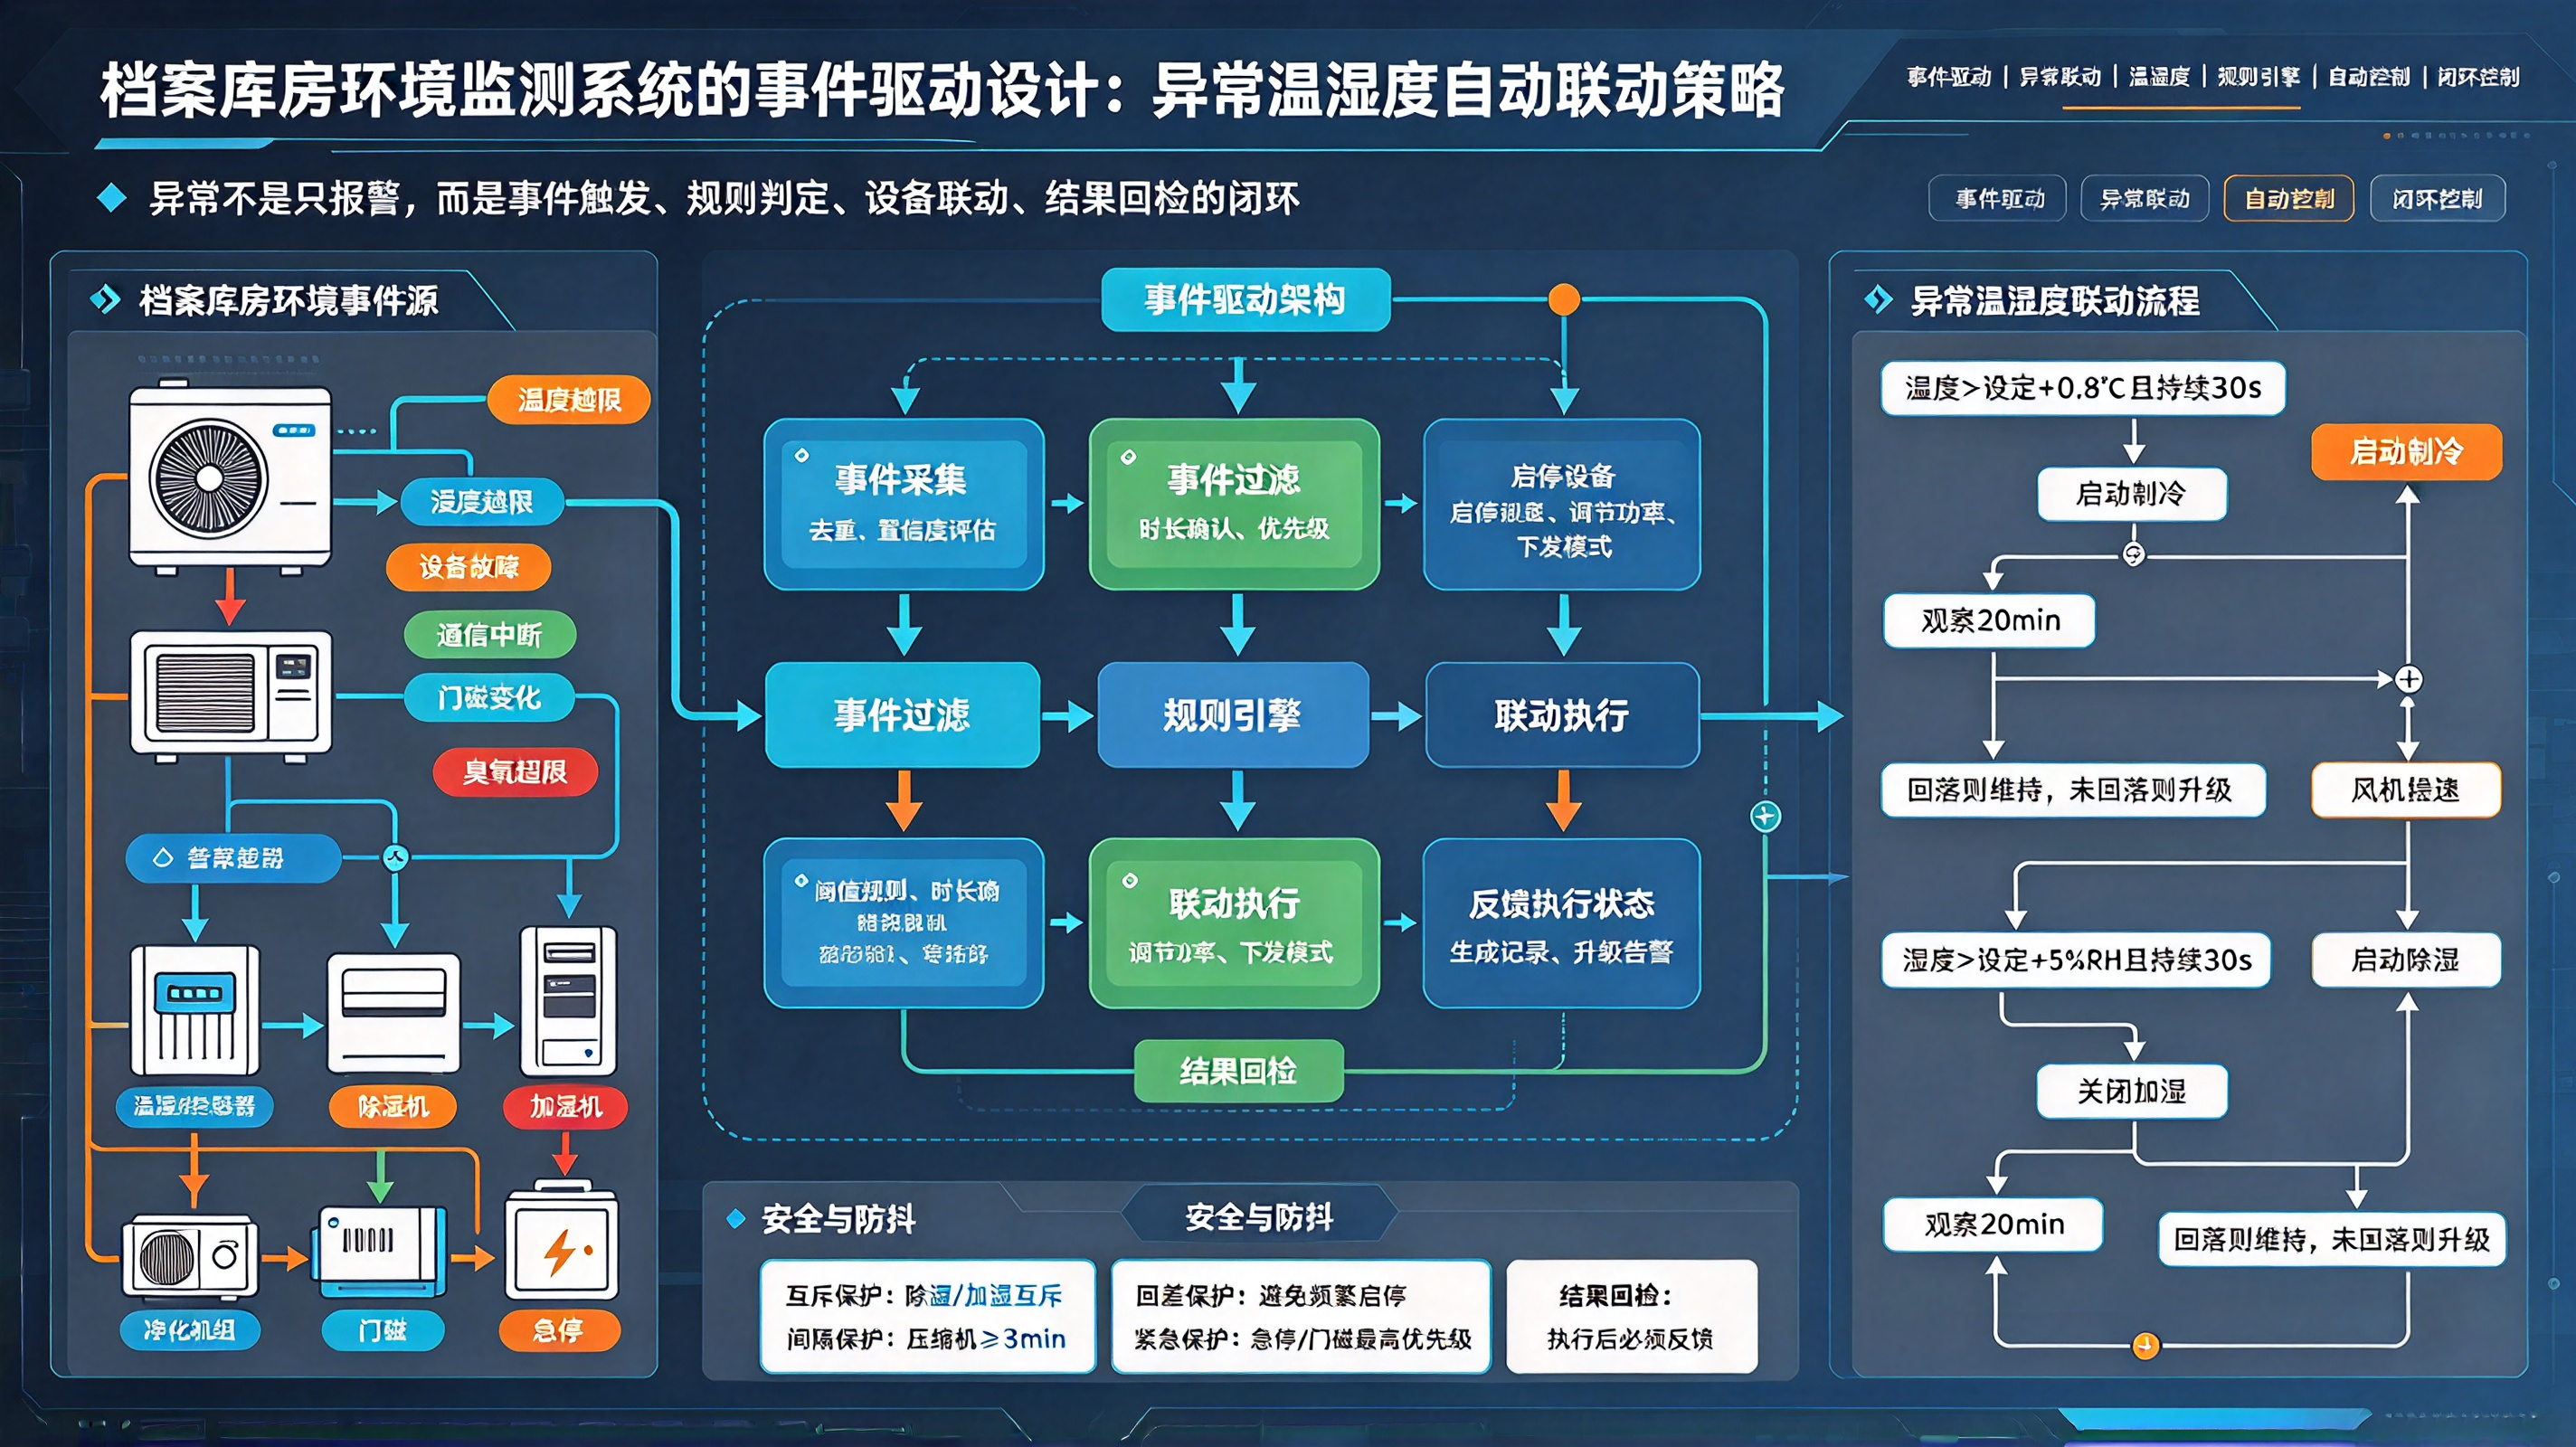
档案库房环境监测系统的事件驱动设计:异常温湿度自动联动策略
物联网 · 盛世宏博 · 档案库房环境监控、事件驱动架构、异常联动策略、温湿度自动处置
一、为什么要用事件驱动
传统档案库房监控系统大多采用"轮询+定时判断"模式——每隔 30 秒读一次传感器,超过阈值就弹告警。这种模式在小型单库房场景下勉强可用,但一旦扩展到多库房、多设备、多子系统联动,问题立刻暴露:
- 响应滞后:轮询间隔决定了最快响应时间,30 秒间隔意味着极端情况下告警延迟 30 秒
- 逻辑耦合:判断逻辑写死在主循环里,新增一种联动就要改核心代码
- 级联失控:湿度超标→启动除湿机→除湿机排水管堵了→湿度继续升→再启一台→电网过载,没有事件传播链路的"熔断"机制
- 审计盲区:谁触发的、触发了什么、执行结果如何,缺乏完整的事件溯源链条
某市级档案馆 2024 年一次事故:7 月高温日,特藏库空调故障停机,轮询系统 30 秒后检测到温度 28℃ 并弹告警,但值班人员 15 分钟后才看到。等赶到现场,库内温度已达 31℃,部分古籍函套出现形变。事后复盘结论:系统"发现了问题",但没有"自动做事"。
事件驱动架构的核心转变是:从"人盯着屏幕看告警"变成"系统自己判断、自己行动、人只负责兜底确认"。
二、事件模型设计
1. 事件分类与优先级
┌────────────────────────────────────────────────────────────────────┐
│  事件等级           │ 触发条件                    │ 响应要求        │
├─────────────────────┼─────────────────────────────┼────────────────┤
│  P0 紧急            │ 温度>32℃ 或 湿度>70%RH     │ <10s 自动联动  │
│                     │ 或 消防报警                  │ 短信+电话通知  │
│  P1 严重            │ 温度>28℃ 或 湿度>60%RH     │ <30s 自动联动  │
│                     │ 持续>15min 或 设备离线       │ 平台弹窗+短信  │
│  P2 警告            │ 偏离目标带±3%RH/±2℃        │ <60s 记录+预警 │
│                     │ 持续>30min                  │ 平台弹窗       │
│  P3 提示            │ 偏离预警带±1.5%RH/±1℃      │ <120s 记录     │
│                     │ 设备维护提醒                 │ 工单生成       │
└────────────────────────────────────────────────────────────────────┘
2. 事件数据结构
from dataclasses import dataclass, field
from enum import Enum
from time import time
from typing import Optional

class EventLevel(Enum):
    P0_CRITICAL = 0
    P1_MAJOR = 1
    P2_WARNING = 2
    P3_INFO = 3

class EventType(Enum):
    TEMP_HIGH = "temp_high"
    TEMP_LOW = "temp_low"
    HUM_HIGH = "hum_high"
    HUM_LOW = "hum_low"
    DEVICE_OFFLINE = "device_offline"
    DEVICE_FAULT = "device_fault"
    LINKAGE_SUCCESS = "linkage_success"
    LINKAGE_FAILED = "linkage_failed"

@dataclass
class EnvEvent:
    event_id: str
    event_type: EventType
    level: EventLevel
    zone_id: str
    sensor_id: str
    trigger_value: float
    threshold: float
    timestamp: float = field(default_factory=time)
    linked_actions: list = field(default_factory=list)
    acknowledged: bool = False
    resolved_at: Optional[float] = None
三、联动规则引擎
1. 规则定义结构
@dataclass
class LinkageRule:
    rule_id: str
    event_type: EventType
    level: EventLevel
    condition: str          # 附加条件表达式
    actions: list           # 动作列表
    cooldown: int = 300     # 同一规则冷却时间(秒)
    max_retries: int = 3
    escalation_after: int = 600  # 未恢复则升级(秒)
2. 内置联动规则表
规则ID | 触发事件 | 等级 | 联动动作 | 冷却 | 升级 |
|---|---|---|---|---|---|
R001 | 湿度>65%RH | P0 | ①启动全部除湿机 ②关闭新风阀 ③声光报警 ④短信通知主管 | 300s | 10min→P0+电话 |
R002 | 湿度<35%RH | P0 | ①启动加湿机 ②关闭排风 ③声光报警 | 300s | 10min→P0+电话 |
R003 | 温度>28℃ | P1 | ①启动备用空调 ②关闭对应区照明 ③平台弹窗+短信 | 180s | 15min→P0 |
R004 | 温度<12℃ | P1 | ①关闭除湿 ②启动加热补风 | 180s | 15min→P0 |
R005 | 设备离线>5min | P1 | ①标记该传感器权重为0 ②用邻近传感器插值 ③工单派发 | 600s | 30min→P0 |
R006 | 偏离目标带>30min | P2 | ①微调邻近设备运行参数 ②生成运维工单 | 900s | 60min→P1 |
R007 | 联动执行失败 | P1 | ①重试(最多3次) ②重试失败→切换备用设备 ③告警升级 | 60s | 立即升级 |
3. 规则引擎核心代码
class LinkageEngine:
    def __init__(self):
        self.rules: dict = {}
        self.event_history: list = []
        self._last_fire: dict = {}   # rule_id -> timestamp

    def register_rule(self, rule: LinkageRule):
        self.rules[rule.rule_id] = rule

    def on_event(self, event: EnvEvent) -> list:
        results = []
        now = time()

        for rule in self.rules.values():
            if rule.event_type != event.event_type:
                continue
            if rule.level.value > event.level.value:
                continue

            # 冷却检查
            last = self._last_fire.get(rule.rule_id, 0)
            if now - last < rule.cooldown:
                continue

            # 附加条件评估
            if rule.condition and not self._eval_condition(rule.condition, event):
                continue

            # 执行联动动作
            for action in rule.actions:
                ok = self._execute_action(action, event)
                results.append({
                    'rule_id': rule.rule_id,
                    'action': action,
                    'success': ok,
                    'timestamp': now
                })

            self._last_fire[rule.rule_id] = now
            event.linked_actions.extend(results)

        self.event_history.append(event)
        return results

    def _eval_condition(self, condition: str, event: EnvEvent) -> bool:
        # 简单条件表达式解析:如 "duration>900" "gradient>5"
        # 实际工程中可接入规则引擎(Drools/Rete)
        return True

    def _execute_action(self, action: dict, event: EnvEvent) -> bool:
        atype = action.get('type')
        if atype == 'start_device':
            return modbus_write(action['device_id'], action['register'], action['value'])
        elif atype == 'stop_device':
            return modbus_write(action['device_id'], action['register'], 0)
        elif atype == 'close_valve':
            return gpio_write(action['valve_id'], 0)
        elif atype == 'alarm':
            return send_alarm(action.get('channel'), event)
        elif atype == 'sms':
            return send_sms(action['to'], f"档案库房告警:{event.event_type.value} 值:{event.trigger_value}")
        return False
四、事件传播与级联控制
1. 级联场景示例
场景:特藏库温度持续上升

T+0s   传感器上报 28.5℃ → 触发 R003(P1)
       → 启动备用空调
       → 平台弹窗 + 短信通知

T+60s  温度 29.8℃ → 事件升级
       → 关闭该区照明和多余设备
       → 打开相邻区补风阀

T+180s 温度 31.2℃ → 升级为 P0
       → 启动全部可用制冷设备
       → 电话通知值班主管
       → 触发消防预检(检查是否有火情)

T+300s 温度 32.5℃ → 触发熔断规则
       → 停止非关键区空调,集中冷量到特藏库
       → 启动应急排风
       → 生成紧急事件报告
2. 熔断与防级联雪崩
class CascadeBreaker:
    def __init__(self, max_events_per_min=20, max_linkage_per_event=5):
        self._event_count = []
        self._linkage_count = {}
        self.max_events = max_events_per_min
        self.max_linkage = max_linkage_per_event

    def allow_event(self) -> bool:
        now = time()
        self._event_count = [t for t in self._event_count if now - t < 60]
        if len(self._event_count) >= self.max_events:
            return False
        self._event_count.append(now)
        return True

    def allow_linkage(self, event_id: str) -> bool:
        count = self._linkage_count.get(event_id, 0)
        if count >= self.max_linkage:
            return False
        self._linkage_count[event_id] = count + 1
        return True
五、事件溯源与审计
1. 事件日志存储
字段 | 类型 | 说明 |
|---|---|---|
event_id | string | 全局唯一,UUID |
event_type | enum | 事件类型 |
level | enum | 事件等级 |
zone_id | string | 分区标识 |
trigger_value | float | 触发时实际值 |
threshold | float | 阈值 |
linked_actions | json | 执行的联动动作及结果 |
acknowledged_by | string | 确认人 |
resolved_at | timestamp | 恢复时间 |
duration | int | 持续时长(秒) |
2. 审计查询示例
def audit_trail(zone_id: str, start: float, end: float) -> list:
    """按时间范围查询某分区的完整事件溯源链"""
    return [e for e in event_store
            if e.zone_id == zone_id
            and start <= e.timestamp <= end]
六、验收标准
项目 | 标准 |
|---|---|
事件检测延迟 | P0 < 10s,P1 < 30s,P2 < 60s |
联动执行成功率 | ≥99.5% |
联动动作完成确认 | 执行后 30s 内校验设备状态 |
冷却机制 | 同一规则在冷却期内不重复触发 |
熔断生效 | 1 分钟内事件 > 20 条时自动抑制 |
事件溯源 | 任意事件可查完整传播链路 |
审计日志 | 不可篡改,永久留存 |
七、一句话总结
事件驱动把档案库房环境监控从"看得见"升级到"动得快"。传感器不只是上报数据,而是作为事件源触发一条自动化的处置链路——从设备联动到告警升级到人工兜底,每一步都有记录、有确认、有溯源。系统不再是被动的"显示器",而是主动的"第一响应者"。
关键词:档案库房、事件驱动架构、异常温湿度、联动策略、规则引擎、级联控制、熔断机制、事件溯源、审计日志、自动处置、P0响应、国标合规
标签:#档案库房 #事件驱动 #异常联动 #温湿度自动处置 #规则引擎 #级联控制 #熔断机制 #事件溯源 #审计日志 #P0响应 #环境监控 #自动联动
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号