UDP 协议广播采集温湿度数据:机房内网多传感节点发现机制实现
原创
UDP 协议广播采集温湿度数据:机房内网多传感节点发现机制实现
原创
HONSOR盛世宏博
发布于 2026-10-10 16:04:55
发布于 2026-10-10 16:04:55
UDP 协议广播采集温湿度数据:机房内网多传感节点发现机制实现
物联网 · 盛世宏博 · UDP广播 · 节点发现 · 自动注册 · 内网多播
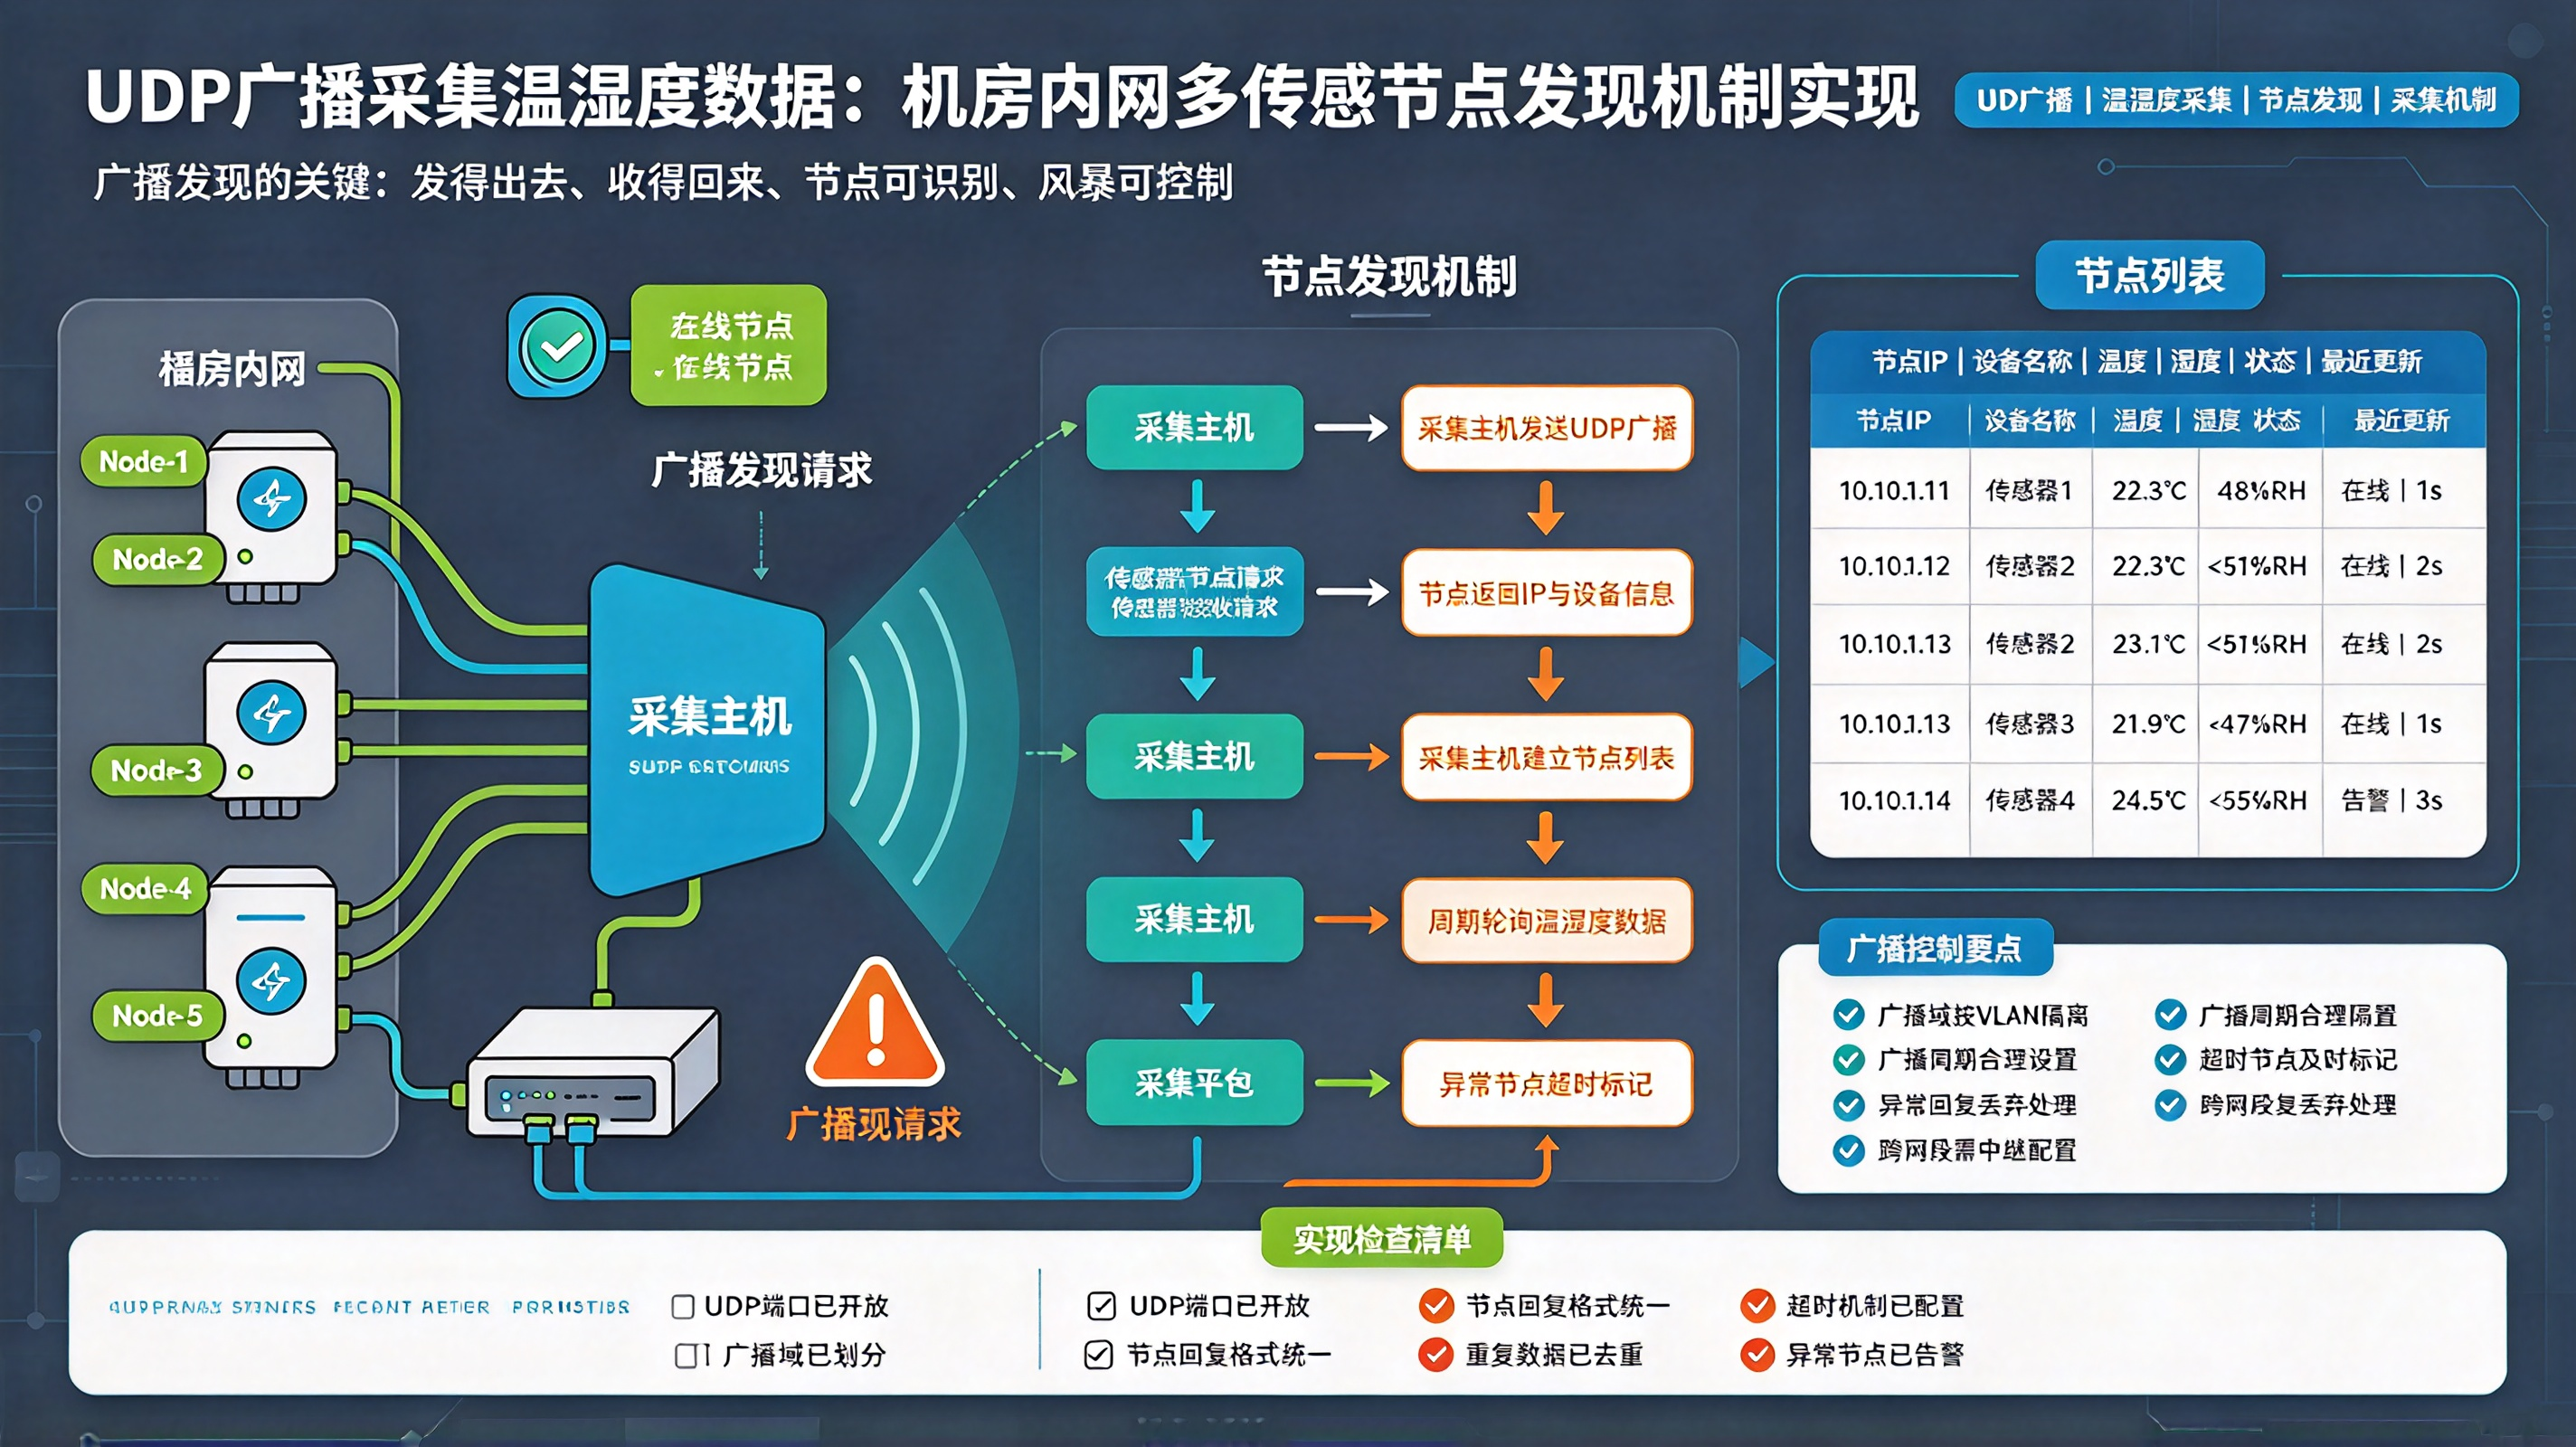
关键词:UDP广播、温湿度采集、传感器节点发现、自动注册、内网通信、机房监控、无中心发现、设备枚举 标签:#物联网 #Modbus #TCP/IP #UDP #POE供电 #腾讯云 #Wireshark #Python #InfluxDB #以太网温湿度传感器 #网口温湿度变送器 #机房监控
一、为什么需要广播发现
传统部署模式下,每台以太网温湿度传感器都需要手动配置IP、端口、从站地址,然后在采集平台中逐条录入。一个中型机房20~30个测点,配置工作量尚可接受;但如果是多机房、多楼层、上百个节点,手动录入就是一场噩梦。
广播发现解决的核心问题:
传统模式 | 广播发现模式 |
|---|---|
逐台配置IP | 传感器上电即自动广播 |
手动记录MAC-IP映射 | 平台自动接收并注册 |
新增节点需改配置 | 平台自动发现新节点 |
IP变更需重新录入 | 节点重新广播即更新 |
部署耗时:30分钟/台 | 部署耗时:插电即可 |
适用场景:同一广播域内的局域网环境(单个VLAN/子网),传感器数量5~200台。
二、广播发现协议设计
2.1 通信模型
┌─────────────────────────────────────────────────────────────┐
│                    机房内网(同一广播域)                      │
│                                                             │
│  ┌──────────────┐    UDP广播(255.255.255.255)     ┌───────┐│
│  │  采集平台     │◄────────────────────────────────│传感器A ││
│  │  (监听端口   │    "I'm here" + MAC + IP        │(上电)  ││
│  │   9999)     │                                  └───────┘│
│  │              │    UDP广播                              ┌───────┐│
│  │  维护节点表  │◄────────────────────────────────│传感器B ││
│  │  {MAC→IP}   │    "I'm here" + MAC + IP        │(上电)  ││
│  └──────────────┘                                  └───────┘│
│           ▲                                       ┌───────┐│
│           │    UDP广播                             │传感器C ││
│           └───────────────────────────────────────│(上电)  ││
│                "I'm here" + MAC + IP               └───────┘│
└─────────────────────────────────────────────────────────────────┘
2.2 广播报文格式
发现请求(平台→广播):
  ┌────────┬────────┬──────────┬────────┐
  │ Magic  │ Ver    │ Cmd      │ Seq    │
  │ 2B     │ 1B     │ 1B       │ 4B     │
  │ 0xAA55 │ 0x01   │ 0x01(查询)│ 递增   │
  └────────┴────────┴──────────┴────────┘

发现响应(传感器→平台单播):
  ┌────────┬────────┬──────────┬────────┬─────────┬────────┬──────────┐
  │ Magic  │ Ver    │ Cmd      │ Seq    │ MAC(6B) │ IP(4B)│ 设备类型 │
  │ 2B     │ 1B     │ 1B       │ 4B     │         │        │ 2B       │
  │ 0xAA55 │ 0x01   │ 0x02(应答)│ 对应请求│         │        │ 0x0001   │
  └────────┴────────┴──────────┴────────┴─────────┴────────┴──────────┘

心跳广播(传感器→广播,周期性):
  ┌────────┬────────┬──────────┬────────┬─────────┬────────┬──────────┐
  │ Magic  │ Ver    │ Cmd      │ Seq    │ MAC(6B) │ IP(4B)│ 运行状态 │
  │ 0xAA55 │ 0x01   │ 0x03(心跳)│ 递增   │         │        │ 2B       │
  └────────┴────────┴──────────┴────────┴─────────┴────────┴──────────┘
三、核心实现代码
3.1 平台端:广播发现服务
# discovery_server.py - UDP广播发现服务

import socket
import struct
import threading
import time
from dataclasses import dataclass, field
from typing import Dict, Set

MAGIC = 0xAA55
CMD_QUERY = 0x01
CMD_REPLY = 0x02
CMD_HEARTBEAT = 0x03
DISCOVERY_PORT = 9999

@dataclass
class SensorNode:
    mac: str
    ip: str
    device_type: str = "TH-SENSOR"
    last_seen: float = 0
    online: bool = True
    seq: int = 0

class DiscoveryServer:
    def __init__(self, bind_ip="0.0.0.0", port=DISCOVERY_PORT):
        self.bind_ip = bind_ip
        self.port = port
        self.nodes: Dict[str, SensorNode] = {}  # mac -> node
        self.sock = None
        self.running = False
        self._seq = 0

    def start(self):
        self.sock = socket.socket(socket.AF_INET, socket.SOCK_DGRAM)
        self.sock.setsockopt(socket.SOL_SOCKET, socket.SO_REUSEADDR, 1)
        self.sock.setsockopt(socket.SOL_SOCKET, socket.SO_BROADCAST, 1)
        self.sock.bind((self.bind_ip, self.port))
        self.running = True
        # 启动接收线程
        t = threading.Thread(target=self._recv_loop, daemon=True)
        t.start()
        # 启动定期查询线程
        t2 = threading.Thread(target=self._query_loop, daemon=True)
        t2.start()
        print(f"[Discovery] Server started on {self.bind_ip}:{self.port}")

    def _recv_loop(self):
        while self.running:
            try:
                data, addr = self.sock.recvfrom(1024)
                self._handle_packet(data, addr)
            except Exception as e:
                print(f"[Discovery] Recv error: {e}")

    def _handle_packet(self, data: bytes, addr):
        if len(data) < 8:
            return
        magic, ver, cmd, seq = struct.unpack('>HBBI', data[:8])

        if magic != MAGIC:
            return

        if cmd == CMD_REPLY and len(data) >= 22:
            # 解析传感器应答
            mac_bytes = data[8:14]
            mac = ':'.join(f'{b:02X}' for b in mac_bytes)
            ip = '.'.join(str(b) for b in data[14:18])
            dev_type = struct.unpack('>H', data[18:20])[0]

            if mac not in self.nodes:
                print(f"[Discovery] ✅ 新传感器上线: MAC={mac} IP={ip}")
                self.nodes[mac] = SensorNode(mac=mac, ip=ip, last_seen=time.time())
            else:
                node = self.nodes[mac]
                if node.ip != ip:
                    print(f"[Discovery] 📝 IP变更: {node.ip} → {ip}")
                    node.ip = ip
                node.online = True
                node.last_seen = time.time()

        elif cmd == CMD_HEARTBEAT and len(data) >= 20:
            mac_bytes = data[8:14]
            mac = ':'.join(f'{b:02X}' for b in mac_bytes)
            ip = '.'.join(str(b) for b in data[14:18])
            status = struct.unpack('>H', data[18:20])[0]

            if mac in self.nodes:
                self.nodes[mac].last_seen = time.time()
                self.nodes[mac].online = (status == 0)
            else:
                # 未知节点心跳,可能是新设备
                print(f"[Discovery] ⚠️ 未知节点心跳: MAC={mac} IP={ip}")

    def _query_loop(self):
        """定期发送发现查询"""
        while self.running:
            self._send_query()
            time.sleep(30)  # 每30秒查询一次

    def _send_query(self):
        self._seq += 1
        packet = struct.pack('>HBBI', MAGIC, 0x01, CMD_QUERY, self._seq)
        self.sock.sendto(packet, ('<broadcast>', self.port))

    def get_nodes(self) -> Dict[str, SensorNode]:
        return self.nodes

    def get_online_nodes(self) -> Dict[str, SensorNode]:
        return {k: v for k, v in self.nodes.items() if v.online}

    def stop(self):
        self.running = False
        self.sock.close()
3.2 传感器端:广播响应(固件侧伪代码)
/* sensor_discovery.c - 传感器端广播发现(嵌入式C) */

#include <lwip/udp.h>
#include <lwip/netif.h>

#define DISCOVERY_PORT 9999
#define MAGIC 0xAA55

static uint32_t g_seq = 0;

void send_discovery_reply(struct udp_pcb *pcb, const ip_addr_t *dst, uint16_t cmd) {
    struct pbuf *p = pbuf_alloc(PBUF_TRANSPORT, 22, PBUF_RAM);
    if (!p) return;

    uint8_t *d = (uint8_t *)p->payload;
    uint8_t mac[6];
    get_mac_addr(mac);  // 读取MAC地址

    // 填充报文头
    d[0] = 0xAA; d[1] = 0x55;  // Magic
    d[2] = 0x01;               // Version
    d[3] = cmd;                // CMD (0x02=应答, 0x03=心跳)
    d[4] = (g_seq >> 24) & 0xFF; d[5] = (g_seq >> 16) & 0xFF;
    d[6] = (g_seq >> 8) & 0xFF;  d[7] = g_seq & 0xFF;

    // MAC地址
    memcpy(d + 8, mac, 6);

    // IP地址
    ip_addr_t *ip = netif_default->ip_addr;
    d[14] = ip4_addr1(ip); d[15] = ip4_addr2(ip);
    d[16] = ip4_addr3(ip); d[17] = ip4_addr4(ip);

    // 设备类型
    d[18] = 0x00; d[19] = 0x01;  // 温湿度传感器

    // 运行状态(心跳用)
    d[20] = 0x00; d[21] = get_system_status();

    udp_sendto(pcb, p, dst, DISCOVERY_PORT);
    pbuf_free(p);
    g_seq++;
}

// 上电时发送应答
void on_power_on() {
    ip_addr_t broadcast;
    IP4_ADDR(&broadcast, 255, 255, 255, 255);
    send_discovery_reply(discovery_pcb, &broadcast, 0x02);
}

// 心跳定时器回调(每60秒)
void heartbeat_timer_cb() {
    ip_addr_t broadcast;
    IP4_ADDR(&broadcast, 255, 255, 255, 255);
    send_discovery_reply(discovery_pcb, &broadcast, 0x03);
}
3.3 节点自动注册到采集引擎
# auto_register.py - 发现→注册→采集联动

from discovery_server import DiscoveryServer
from collector import MultiSiteCollector  # 前文定义的采集引擎

class AutoRegistration:
    """将发现的传感器自动注册到采集引擎"""

    def __init__(self, discovery: DiscoveryServer, collector: MultiSiteCollector):
        self.discovery = discovery
        self.collector = collector
        self.registered = set()  # 已注册的MAC集合

    def check_new_nodes(self):
        """检查新发现的节点并注册"""
        for mac, node in self.discovery.get_online_nodes().items():
            if mac not in self.registered:
                print(f"[AutoReg] 注册新传感器: {mac} @ {node.ip}")
                # 注册到采集引擎
                self.collector.register_sensor(
                    sensor_id=mac,
                    ip=node.ip,
                    port=502,  # Modbus TCP默认端口
                    protocol="modbus_tcp"
                )
                self.registered.add(mac)

    def start_monitor(self, interval=10):
        """启动监控循环"""
        import time
        while True:
            self.check_new_nodes()
            time.sleep(interval)
四、发现机制的增强设计
4.1 防重复注册
问题:传感器每次上电都广播,平台反复注册
解决:以MAC为唯一键,已存在则更新IP,不重复创建
4.2 离线检测
机制:心跳超时判定离线
  心跳间隔:60秒
  超时阈值:180秒(3个周期未收到心跳 → 标记离线)
  离线后处理:从采集引擎中暂停该节点,但保留注册信息
4.3 广播风暴防护
风险 | 防护手段 |
|---|---|
大量传感器同时上电 | 传感器端加随机延迟(0~5秒)再发首次广播 |
平台频繁查询 | 查询间隔≥30秒,支持指数退避 |
广播报文被交换机抑制 | 配置交换机广播限速(但仍放行UDP 9999) |
4.4 安全增强
问题:任何人都能发送查询报文获取传感器列表
增强方案:
  □ 查询报文加HMAC签名(共享密钥)
  □ 传感器只响应已配对平台的查询
  □ 发现完成后平台发送"静默"命令,传感器停止广播
五、Wireshark抓包验证
# 过滤UDP广播发现报文
udp.port == 9999

# 报文示例:
# 平台查询:
# 0000  aa 55 01 01 00 00 00 01
# 传感器应答:
# 0000  aa 55 01 02 00 00 00 02 00 1a 2b 3c 4d 5e 06 c0 a8 01 64 00 01 00 00
#       |Magic|Ver|Cmd|  Seq   |     MAC(6B)     |  IP(192.168.1.100) |Dev|Status|
六、典型坑
- 广播地址用错:
255.255.255.255在某些系统上被禁止,改用子网定向广播(如192.168.1.255)。解决:测试两种广播方式,选择可用的。 - 交换机隔离广播:部分交换机默认开启广播风暴抑制,丢弃UDP广播包。解决:检查交换机配置,放行或改用组播。
- 多网卡绑定问题:平台有多个网卡时,广播从错误的接口发出。解决:指定
SO_BINDTODEVICE或绑定到具体接口IP。 - 传感器MAC未烧录:开发阶段MAC全为0或重复。解决:出厂前烧录唯一MAC,或用MAC+序列号组合。
- Python socket广播权限:Linux下需要
SO_BROADCAST选项。解决:setsockopt(SOL_SOCKET, SO_BROADCAST, 1)。 - 心跳间隔过短:200台传感器每10秒心跳,网络充斥UDP包。解决:心跳间隔≥60秒,或改为按需上报。
- 平台重启后节点丢失:内存中的节点表未持久化。解决:定期将节点表写入文件/数据库。
- 跨VLAN无法发现:广播域被VLAN隔离。解决:在三层交换机上配置UDP Helper/广播中继,或改用组播。
- 重复收到同一广播包:交换机环路导致。解决:检查网络拓扑,开启STP。
- 传感器固件bug导致格式错误:报文长度不对,平台解析异常。解决:严格校验报文长度,丢弃格式错误的包。
七、小结
UDP广播发现机制的核心价值在于将"人找设备"变成"设备找平台"。传感器上电即广播自身信息,平台自动发现、自动注册、自动纳入采集,大幅降低部署工作量。协议设计上保持简洁(Magic+MAC+IP+Cmd),实现上注意广播风暴防护和离线检测。对于跨VLAN场景,需配合UDP中继或组播方案。广播发现不是万能的——它只适用于同一广播域内的初始发现和自动注册,正式数据采集仍建议切换到单播TCP/UDP模式以保证可靠性。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号