MIT模式参数整定的完整方法

一、MIT模式的参数全景
MIT模式控制律:
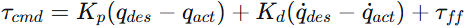
每个关节需要整定或获取的参数如下:
参数 | 物理含义 | 整定方式 | 获取难度 |
|---|---|---|---|
Kp | 虚拟弹簧刚度,抵抗位置偏差的能力 | 实验整定 | 低 |
Kd | 虚拟阻尼,抑制速度和振荡 | 由 Kp 推导 + 微调 | 低 |
τff重力项 | 补偿连杆自重,让关节能悬浮 | 静态标定 / CAD计算 | 中 |
τff 摩擦项 | 补偿库仑+粘滞摩擦 | 匀速实验辨识 | 中 |
τff 惯性项 | 补偿加速时的惯性力矩(可选) | CAD / 动态辨识 | 高 |
qdes | 期望位置 | 由逆运动学提供 | — |
q˙des | 期望速度 | 由轨迹差分提供 | — |
二、不同关节整定
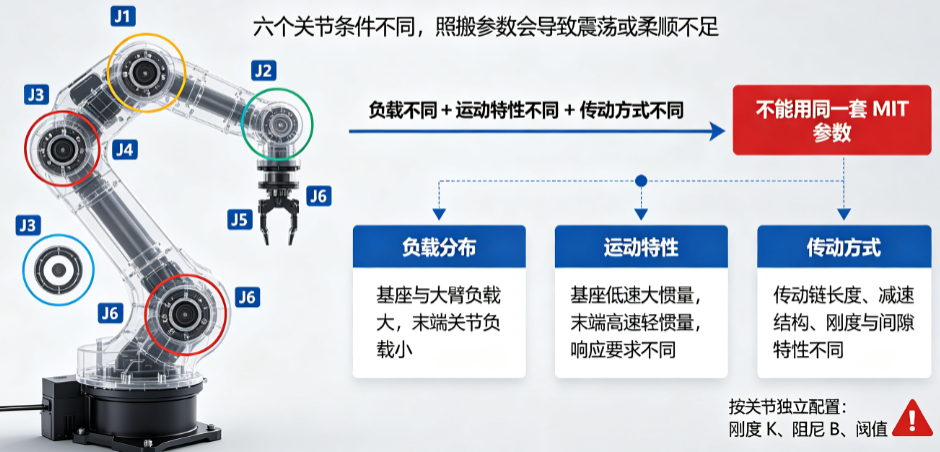
6个关节承担的负载、运动特性、传动方式完全不同,因此不能用同一套参数。下面逐一分析每类关节的特点和整定侧重点。
关节分类与整定侧重
关节 | 类型 | 负载特性 | 运动特点 | Kp 参考 | 整定重点 |
|---|---|---|---|---|---|
J1(大臂旋转) | 旋转,竖直轴 | 承担整臂惯量,重载 | 中速旋转,启停频繁 | 高(200~500 Nm/rad) | 惯量大,需要大 Kp 保证响应;重力零贡献,τff 以摩擦为主 |
J2(小臂旋转) | 旋转,竖直轴 | 中等负载,受J1运动耦合 | 中速旋转 | 中高(100~300 Nm/rad) | 科氏耦合来自J1,需要略增 Kd |
J3(升降平移) | 平移,竖直轴 | 承担末端+工具重量 | 低速升降,但需克服重力 | 中(50~150 N/mm) | 重力补偿关键,否则会下滑 |
J4(末端旋转) | 旋转,竖直轴 | 轻载 | 偶尔旋转 | 低(20~80 Nm/rad) | 负载小,参数可放宽 |
J5(大俯仰) | 旋转,水平轴 | 承担末端+工具重力矩 | 慢速粗调,幅值大 | 中高(100~300 Nm/rad) | 重力补偿最大头,需精确 |
J6(小俯仰) | 旋转,水平轴 | 轻载,工具端 | 高频微调,幅值小 | 中低(50~150 Nm/rad) | 要求响应快,Kd不宜过大 |
三、整定实战方案
路径A:纯实验法(无任何先验模型,推荐给非控制工程师)
这是最直接、不需要任何动力学知识的方法。对每个关节独立执行:
Step 1:确定安全的 Kp 初值
- 设 Kd=0,τff=0
- 用手扶住该关节的连杆,防止失控。
- 逐步增大 Kp,直到手能感觉到明显的弹簧感,但松开后不抖动。
- 记录当前值 Kp0作为起点。
Step 2:引入临界阻尼 Kd
- 保持 Kp0不变,逐步增加 Kd。
- 用手拍一下连杆,观察其摆动。目标:推一下,连杆回到原位,不来回摆动。
- Kd 经验范围:Kd≈(0.05∼0.2)×Kp。
Step 3:加入重力补偿(仅J3、J5、J6需要)
- 对于 J3(升降):让机械臂在当前高度静止,缓慢增加 τff,直到松手后不下滑。
- 对于 J5/J6(俯仰):让末端处于水平位置(重力矩最大),缓慢增加 τff,直到悬浮。
- 记录该姿态下的 τff 值。在不同姿态重复3~5次,用线性插值覆盖工作区间。
Step 4:摩擦补偿(所有关节)
- 让关节以5°/s、10°/s、20°/s的恒定速度正反转。
- 记录各速度下的平均力矩(驱动器反馈)。
- 画出速度-力矩图,用直线拟合,得到库仑摩擦 fc(截距)和粘滞摩擦 fv(斜率)。
- 在 τff中加入 fc⋅sign(q˙)+fvq˙
路径B:半模型法(推荐Pinocchio)
利用Pinocchio计算重力项,只实验整定 Kp,Kd 和摩擦:
- 重力补偿直接算:通过URDF连杆质量和质心,调用
rnea(q, 0, 0)得到各关节重力矩,直接作为 τff的重力部分,不需要实验标定重力。 - 摩擦实验辨识:与路径A的Step 4相同。
- Kp,Kd整定:与路径A的Step 1-2相同,但因为有重力补偿,Kp 可以设得稍小,因为PD控制器不再需要扛重力。
- 验证:空载跑轨迹,位置跟踪误差小且无振荡。
路径C:全模型法(高级)
需要完整的动力学 M(q),C(q,q˙),G(q),通过RNEA实时计算全部前馈,Kp, Kd 只处理残余误差,复杂度高,对当前低速清洁任务收益有限。
四、关键实践
1. 整定顺序:先重后轻
按照 J5 → J3 → J1 → J2 → J6 → J4 的顺序整定。理由:
- J5 和 J3 承担重力最大,是最难调也最影响安全的关节。
- 调好重关节后,轻关节受干扰更小,整定更快。
- 若反过来,轻关节调好了,重关节的震动或下垂会破坏已调好的效果。
2. 验证的黄金标准:阶跃响应测试
每个关节调好后,做一个阶跃位置指令(比如从0°突然到10°),观察:
- 无超调(位置不冲过目标再回来)。
- 无振荡(到达后不来回抖动)。
- 稳态误差小(最终停留在目标附近,±0.05°以内)。
- 响应时间可接受(0.2~0.5秒内到 95% 目标值)。
如果超调,增 Kd 或降 Kp;如果太慢,增 Kp(注意不要引入振荡)。
3. 不同运动场景的动态参数调整
MIT 模式的一大优势是参数可以在线调整。建议按阶段调度:
阶段 | Kp 策略 | Kd 策略 | 目的 |
|---|---|---|---|
快速趋近 | 高 | 临界阻尼 | 保证轨迹精度 |
柔性逼近 | 中 | 略增 | 增加缓冲,减少冲击 |
恒力贴合 | 中低 | 略增 | 让导纳有更大调节空间 |
退出 | 恢复高 | 临界阻尼 | 安全退出 |
4. 重力补偿的平滑过渡
当机械臂在不同姿态间运动时,重力矩是连续变化的,如果 τff是查表或分段线性,切换时会产生力矩跳变。工程做法:
- 用多姿态标定 + 线性插值或二次多项式拟合,保证 τff对角度的映射平滑。
- 或在控制循环中做一阶低通滤波(时间常数 50~100ms),平滑 τff 的变化。
5. 特殊针对双俯仰冗余
J5 和 J6 轴线平行且距离近,存在强重力耦合:
- 当 J5 在某个角度时,J6 上工具的重量对 J5 产生额外力矩。
- 当 J6 微调时,J5 的负载也会变化。
- 工程对策:
- 在重力补偿中,将 J5 和 J6 视为一个整体,计算“J5+J6+工具”对 J5 关节的合力矩。
- 对于 J6,只补偿自身和工具的重力矩,不含 J5 连杆。
- 这样解耦后,两个关节各自独立。
6. 电机过热保护
Kp 过大会导致电机在抵抗重力或扰动时输出大电流,长时间可能过热。整定时要监控电机温度。若某关节温度偏高,可适当降低 Kp,把更多任务交给 τff 去主动补偿。
7. 备好安全急停
整定过程中,始终保留硬件急停和力矩限幅。建议在整定脚本中预设:
- 关节力矩超过额定 80% 时自动降 Kp。
- 关节位置超过软限位时立即停 qdes 更新。
- 手离开安全开关就断电。
五、整定清单
验收项 | 通过标准 |
|---|---|
空载阶跃响应 | 无超调、无振荡、稳态误差 < 0.05° |
重力悬浮测试 | J3、J5、J6 在任意姿态松手不下滑(仅靠 τff) |
摩擦补偿效果 | 低速(1°/s)运动无爬行、力矩曲线平滑 |
整臂轨迹跟踪 | 螺旋/弓字轨迹跟踪误差 < 0.2° |
接触力控配合 | 导纳贴合时力波动 ±0.5N 以内 |
温升 | 连续运行30分钟后,各关节电机温度 < 60°C |
六、工程建议
- 先采用路径A(纯实验法):不写任何动力学公式,全部用手感+观察调。
- 编写一个简易的整定GUI脚本:让操作员通过滑动条调节 Kp,Kd,τff,实时观察阶跃响应曲线。
- 每个关节保存三组参数:快速段、柔顺段、退出段,在状态机里按阶段切换。
- 整定一次后固化:除非更换清洁模组或机械臂结构,否则不需要重新整定。
这种方法的整定时间大约1~2小时/关节,6个关节预计1天完成,且结果稳定可靠。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-07,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号