机械臂相连关节之间的耦合关系(末端J5-J6为例)

一、耦合是物理事实,无法消除
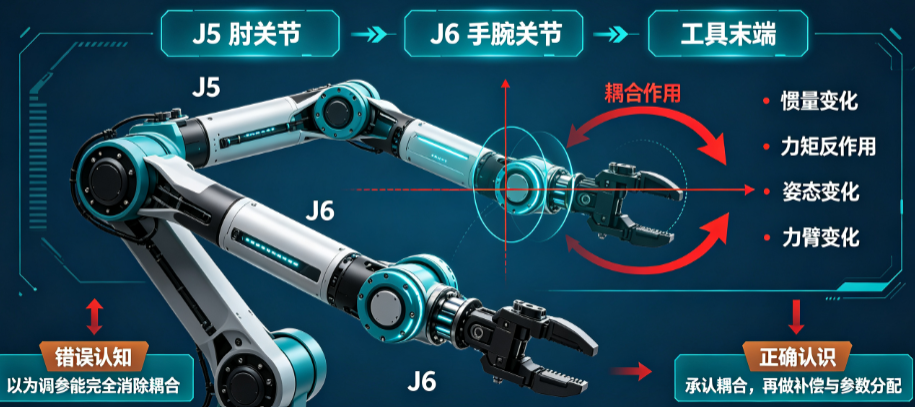
首先需要明确,J6的运动必然影响J5,这种影响来自物理结构本身,不是调参能消除的。想象J5是一个肘关节,J6是手腕关节,工具是手。
J5(肘) → 连杆 → J6(腕) → 工具(手)当J6旋转时,工具(手)相对于J5(肘)的位置发生了改变,重力对J5轴的力矩取决于J5后面所有东西的质量中心在哪里。当J6转动,工具和J6连杆的质量中心变了,所以J5感受到的重力力矩必然变。这件事无论如何都会发生, 区别只在于,是否主动去补偿这个变化。
二、J5和J6的耦合力矩
2.1 物理拆解
- J5后面挂着两个质量团:连杆5(含J6电机本体)和工具组(J6输出端+清洁模组)
- J5的负载重力矩 = 连杆5的重力矩 + 工具组对J5轴的重力矩
对于J5的重力补偿,需要计算的是:
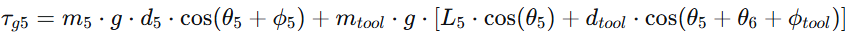
其中:
- m5,d5,ϕ5:连杆5的质量、质心距离、质心偏移角
- mtool,dtool,ϕtool:工具组的质量、质心距离、质心偏移角
- L5:J5到J6的连杆长度
可以看到,θ6直接出现在 τg5的表达式中,这就是耦合。
2.2 工程耦合
正确理解:不是消除J6对J5的影响,而是在计算J5的重力补偿时,把J6的角度作为输入考虑进去。
三种处理策略:
策略 | 做法 | 优点 | 缺点 | 适用 |
|---|---|---|---|---|
联合补偿 | 每周期用当前 θ5,θ6计算 τg5(θ5,θ6)和 τg6(θ5,θ6) | 精确 | 需要标定耦合参数 | 推荐 |
静态近似 | 将 J6 固定在中位,只用 θ5计算 J5 的重力补偿 | 简单 | J6 偏离中位时 J5 会承受残余力矩 | 工具轻、J6行程小 |
完全忽略 | 不做任何重力补偿 | 最简单 | J5会下垂,导纳力控需要多出力 | 极轻量关节 |
对于清洁模组(工具相对轻,J6行程小):如果J6的总转动范围只有±15°,且工具重量<500g,那J6位置对J5的影响通常在10%~20%以内,静态近似(J6固定中位近似)是可行的,导纳外环会吸收这个小的误差。
但如果工具较重(>1kg)或J6行程大(>±30°),建议用联合补偿,把J6角度纳入J5的重力补偿计算。
三、J5调节时,J6的位置
3.1 推荐位置:J6的行程中点
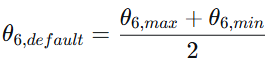
原因:
- 后续清洁控制中,J6大部分时间工作在中点附近,这是零空间优化的结果,J5做粗调,J6保持在中位并在中位附近做微调。
- 如果标定和整定都在中位做,实际运行中的偏差最小。
- J6偏离中位的幅度=标定误差+微调幅值,所以中位带来的系统偏差最小。
3.2 为什么不用任意位置
假如把J6停在了行程的+15°端,但实际清洁时J6大部分时间在-5°附近工作,那么:
- J5的重力补偿参数在+15°时是准的,在-5°时,工具组位置变了,J5感受到的重力矩就不准了
- J5会出现一个系统性偏置,导纳需要持续纠正它
所以整定位置与实际工作位置一致,如果实际清洁时J6只在中点±10°内运动,那就在中点整定。如果实际清洁时J6偏在某个位置(比如为了贴合曲面需要J6长期偏+5°),那就在那个位置整定。
3.3 实用建议
- 如果J6的行程范围很小(<20°),中位整定足够。
- 如果行程较大,建议在三个位置分别标定J5的重力补偿:中位、+极限×0.6、-极限×0.6,然后在线做线性插值。
四、不同角度的Kp/Kd
4.1 Kp/Kd是控制器增益,不是物理参数
Kp/Kd取决于系统的有效惯量 Jeff和期望的阻尼比 ζ:
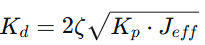
当J5在不同角度时:
- 如果J5本身的连杆惯量远大于J6+工具的贡献,则 Jeff基本不变,Kp/Kd可以复用。
- 如果J6+工具的惯量占比显著,且J6位置改变导致J5的有效惯量变化>10%,则Kp/Kd随J6角度有一定变化。
4.2 场景分析
- J5驱动的是中等质量连杆(含J6电机),工具端质量很小(<1kg)。
- J6的旋转不会改变J5的有效惯量太多——因为J6轴线到J5轴线的距离固定,工具质量小,其惯量贡献的绝对值不大。
- 结论:Kp/Kd在J5的不同工作范围内基本可以复用, 不需要分区段调参。
4.3 验证方法
在J5的三个典型角度(0°、+30°、-30°)各做一次阶跃响应测试,观察:
- 响应曲线形状是否一致
- 超调量是否接近
- 稳态误差是否类似
如果三个角度的响应曲线几乎一致,说明Kp/Kd可以全域复用,如果某个角度下出现了明显的超调或振荡,说明有效惯量变了,此时可在该角度微调Kd,或直接接受(因为导纳外环会兜底)。
五、校验流程
Step 1: 确定J6的默认工作位置
        θ6_default = 行程中点(或实际清洁时的典型位置)

Step 2: 在θ6_default处,手动标定J5和J6的重力补偿
        - 让J5处于水平(最重载)姿态,调J5的τ_ff直到悬浮
        - 让J6也处于水平(相对于其连杆),调J6的τ_ff直到悬浮
        - 在不同θ5位置重复,得到重力补偿曲线

Step 3: 在θ6_default处,整定J5和J6的Kp/Kd
        - 悬空摆动实验
        - 阶跃响应测试

Step 4: 验证不同θ5下Kp/Kd是否可复用
        - θ5在0°、±30°各做一次阶跃测试
        - 响应一致→复用
        - 偏差大→微调

Step 5: 在控制循环中,实时计算τ_ff
        - 使用策略A(θ5+θ6联合重力补偿)或策略B(只θ5近似)
        - 摩擦补偿按各自关节的dq独立计算
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-11,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号