恒温恒湿的自动化闭环:基于 PID 算法的档案库房环境调控系统落地手记
原创
恒温恒湿的自动化闭环:基于 PID 算法的档案库房环境调控系统落地手记
原创
盛世宏博科技
发布于 2026-09-17 16:52:35
发布于 2026-09-17 16:52:35
恒温恒湿的自动化闭环:基于 PID 算法的档案库房环境调控系统落地手记
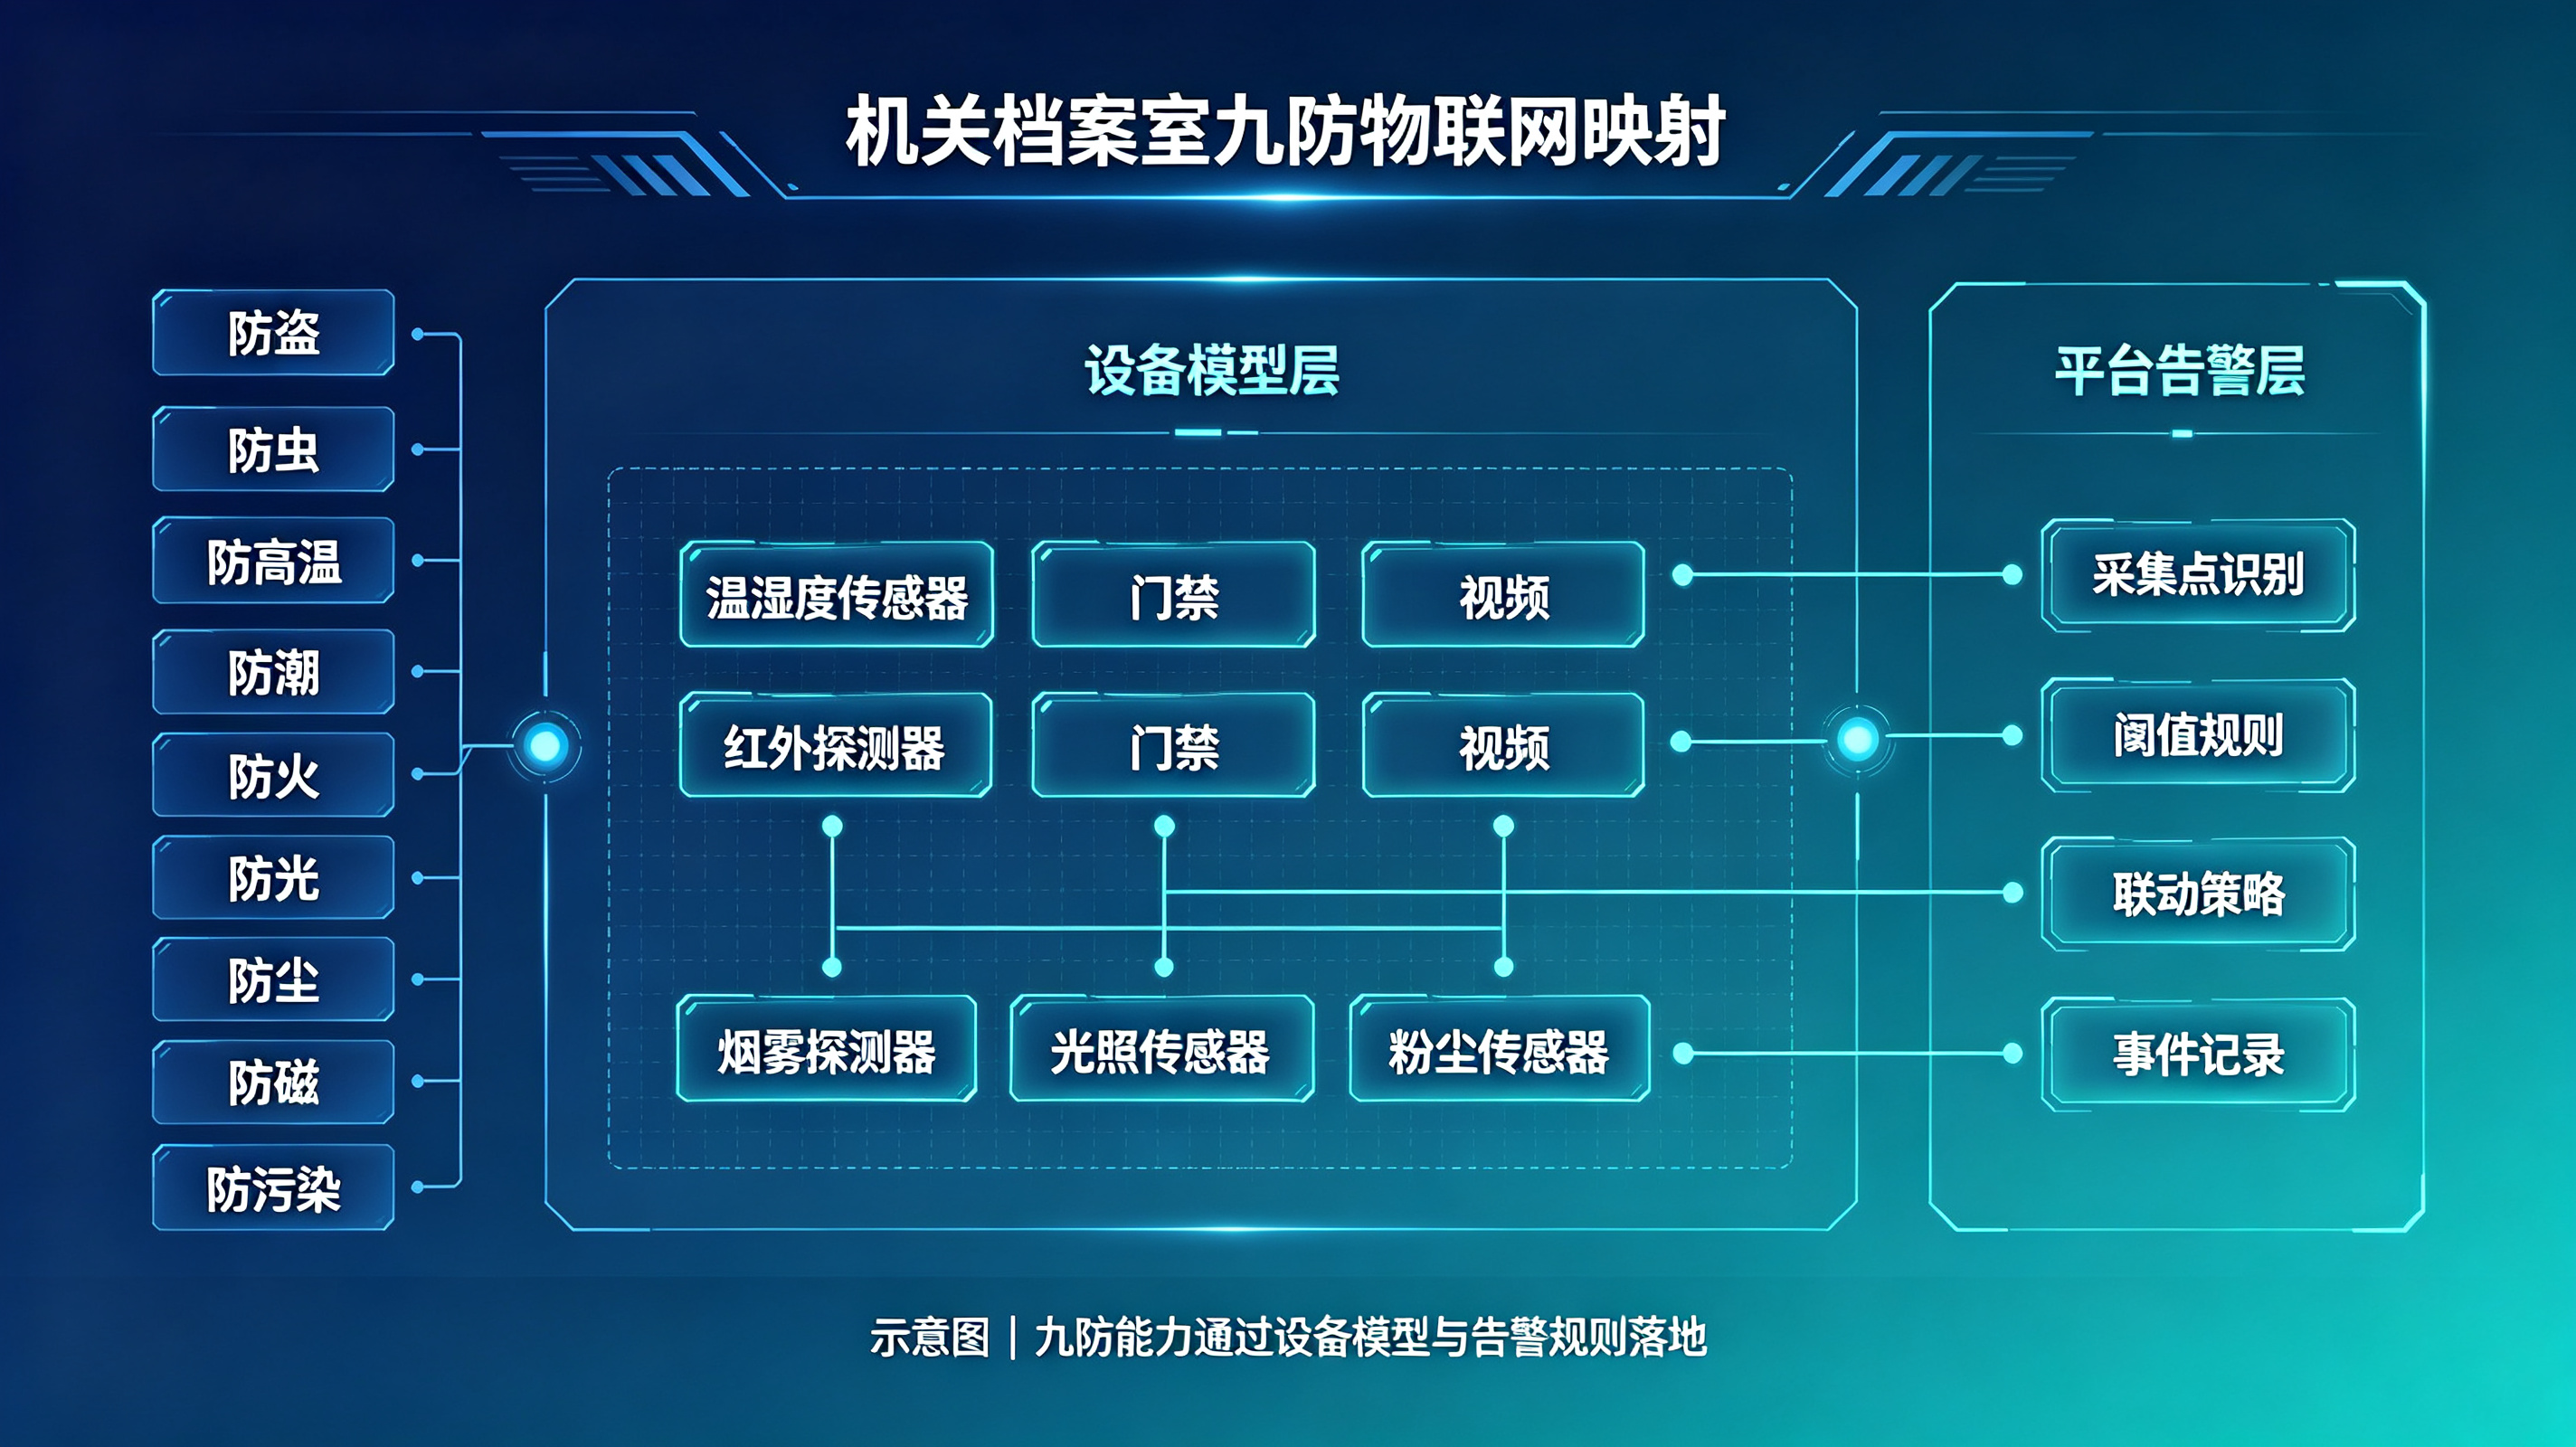
档案库房恒温恒湿,从来不是“装几台空调和除湿机”这么简单。
真正决定成败的,是能否把环境目标、设备能力、传感器测量、控制算法和验收标准连成一条闭环。温度、湿度又是天然耦合的两个量:除湿必然降温,加湿往往升温;控制逻辑处理不好,就会出现“温稳了湿不稳、湿降了温先掉”的来回拉扯。
本文结合 PID 控制原理与现行档案行业标准,记录一套可调试、可审计、可验收的自动化闭环实现方法。
一、先定标准:档案库房要控制什么
系统上线前,必须先把“合规目标”翻译成“控制参数”,否则算法再精巧,也只是闭着眼睛开车。
1. 基础环境指标
按照 JGJ 25—2010,纸质档案库温度宜为 14~24℃、相对湿度宜为 45%~60%;选定温湿度后,每昼夜温度波动幅度不得大于 ±2℃、相对湿度波动幅度不得大于 ±5%;不同载体还应分区设定。
库房类型 | 温度 | 相对湿度 |
|---|---|---|
纸质档案库 | 14~24℃ | 45%~60% |
特藏库 | 14~20℃ | 45%~55% |
音像磁带库 | 14~24℃ | 40%~60% |
胶片拷贝片库 | 14~24℃ | 40%~60% |
胶片母片库 | 13~15℃ | 35%~45% |
2. 不能采用“双上限、双下限”
DA/T 87—2021 明确指出:温度、湿度取值要避开表列上下限附近,且不应同时为双上限值或双下限值。这不是软件限制,而是为了在设备测量和控制精度不足时,为系统留出安全裕量。
因此,项目实际设定要落在“稳定区”,例如纸质档案库可以定:
- 温度设定:20℃
- 湿度设定:52%
- 日波动控制目标:温度±1.5℃、湿度±4%以内
3. 工程标准比“宣传精度”更重要
DA/T 101—2024 定义的恒温恒湿档案库房,是能够在极值气象条件下保持温度全年波动不超过 ±2℃、相对湿度全年波动不超过 ±5% 的库房。
这意味着项目验收要看的不是某一秒的漂亮曲线,而是:
极端天气是否扛得住、夜间是否漂移、周末是否失控、连续运行是否稳定。
二、系统架构:感知—决策—执行—审计
档案库房环境调控不能写成多个“if-else”开关逻辑,而应组织成四层闭环。
┌──────────────────────────────┐
│ 感知层                       │
│ 温湿度 / 回风温湿度 / 漏水   │
│ 阀门开度 / 设备电流 / 滤网   │
└────────────┬─────────────────┘
             ▼
┌──────────────────────────────┐
│ 决策层                       │
│ 数据滤波 → 偏差计算          │
│ 安全联锁 → PID运算 → 解耦    │
└────────────┬─────────────────┘
             ▼
┌──────────────────────────────┐
│ 执行层                       │
│ 冷水阀 / 电加热 / 加湿       │
│ 除湿压缩机 / 新风机 / 风机   │
└────────────┬─────────────────┘
             ▼
┌──────────────────────────────┐
│ 审计层                       │
│ 设定值 / 动作 / 能耗         │
│ 报警 / 校准 / 操作员审批     │
└──────────────────────────────┘
设备级与平台级分工
- 控制器负责闭环速度:传感器采集、PID计算、阀门调节,通常放在 PLC、DDC 或边缘网关;
- 平台负责策略与审计:分区域设定、设备轮换、报警升级、趋势分析、能耗统计;
- 平台不能替代控制器:网络中断时,DDC/PLC 必须能按最后安全设定继续运行。
三、PID 到底在控制什么
1. 核心公式
离散位置式 PID 可写为:
e(k) = SP(k) − PV(k)
u(k) = Kp·e(k)
     + Ki·Σe(k)·Δt
     + Kd·[PV(k−1) − PV(k)] / Δt
其中:
PV:过程变量,如回风温度或相对湿度;SP:设定值;e:偏差;u:控制输出,如冷水阀开度、电加热功率或变频器频率;Kp:比例增益;Ki:积分增益;Kd:微分增益。
2. 三个作用分别解决什么问题
项 | 作用 | 调得过大的后果 |
|---|---|---|
P 比例 | 偏差大时加大输出 | 响应快,但易超调、振荡 |
I 积分 | 消除长期静差 | 积分饱和、恢复慢、超调 |
D 微分 | 感知变化趋势并提前刹车 | 放大传感器噪声,引发高频抖动 |
PID 的工程难点不是把三个参数调大,而是在响应速度、超调和稳态精度之间取得平衡。
四、温度与湿度的耦合:湿度优先、联合解耦
档案库房最典型的“打架”场景如下:
- 湿度偏高,控制器启动除湿;
- 除湿伴随降温,温度开始下降;
- 温度控制器启动加热或停止制冷;
- 温度上升又影响相对湿度;
- 两个回路反复修正,最终出现振荡。
1. 设定湿度优先策略
当湿度过高时,允许短期温度偏离,但应受到安全边界约束。例如:
- 湿度超过设定值
H_high; - 温度不低于
T_set − 3℃; - 若温度已经偏低,则先降低温度目标或提高再热输出;
- 湿度恢复后,再让温度回路缓慢回到主设定值。
这不等于“永远湿度优先”。若温度已经逼近档案安全下限,则应禁止继续除湿,否则会制造新的风险。
2. 再热预测补偿
除湿开始时,控制器不应等温度掉下来再加热,而应根据经验模型计算预估温降:
predicted_temp_drop = k × dehumidifier_capacity
reheat_output = predicted_temp_drop × temp_gain这是一种简化的前馈补偿,而不是完整模型预测控制。其价值在于:减少等待偏差出现后再修正所造成的来回摆动。
3. 互斥与顺序控制
- 加湿器与除湿机不得同时输出;
- 制冷阀与电加热不得同时满功率输出;
- 除湿结束后,再热应按斜率退出,而非瞬间关闭;
- 压缩机、加湿器应设置最小运行时间和最小停机时间,防止频繁启停。
五、算法实现:可落地的 PID 控制器
下面示例采用增量式 PID,并对积分饱和、输出变化率和传感器跳变做了基础防护。
from dataclasses import dataclass
from time import time

@dataclass
class PIDConfig:
    kp: float = 1.0
    ki: float = 0.05
    kd: float = 0.0
    out_min: float = 0.0
    out_max: float = 100.0
    out_step: float = 15.0     # 单周期最大输出变化
    integral_limit: float = 200.0
    derivative_filter: float = 0.2  # 0~1,越大越平滑

class PIDController:
    def __init__(self, cfg: PIDConfig):
        self.cfg = cfg
        self.integral = 0.0
        self.prev_error = 0.0
        self.prev_measurement = None
        self.prev_output = 0.0
        self.last_time = None

    def update(self, setpoint: float, measurement: float, now: float = None) -> float:
        if now is None:
            now = time()
        if measurement is None or measurement != measurement:
            return self.prev_output  # NaN 保护

        dt = now - self.last_time if self.last_time else 0.0
        self.last_time = now

        error = setpoint - measurement

        # 对测量值微分,避免设定值阶跃时产生微分冲击
        if self.prev_measurement is not None and dt > 0:
            raw_d = (self.prev_measurement - measurement) / dt
            raw_d = raw_d * 0.0 + error - self.prev_error  # 可切换为测量值微分
        else:
            raw_d = 0.0

        derivative = self._low_pass(raw_d)

        self.integral = self._clamp(
            self.integral + error * (dt if dt > 0 else 0.0),
            -self.cfg.integral_limit,
            self.cfg.integral_limit
        )

        output = (
            self.cfg.kp * error
            + self.cfg.ki * self.integral
            + self.cfg.kd * derivative
        )

        # 抗积分饱和:输出越限时,只累加有助于退出饱和的误差
        if output > self.cfg.out_max and error > 0:
            self.integral -= error * dt
        elif output < self.cfg.out_min and error < 0:
            self.integral -= error * dt

        output = self._clamp(output, self.cfg.out_min, self.cfg.out_max)
        output = self._clamp_step(output)

        self.prev_error = error
        self.prev_measurement = measurement
        self.prev_output = output
        return round(output, 2)

    def _clamp(self, value, lo, hi):
        return max(lo, min(hi, value))

    def _clamp_step(self, value):
        step = self.cfg.out_step
        return self._clamp(value, self.prev_output - step, self.prev_output + step)

    def _low_pass(self, value):
        if self.prev_measurement is None:
            return value
        alpha = self.cfg.derivative_filter
        self._filtered_d = getattr(self, '_filtered_d', value)
        self._filtered_d = alpha * value + (1 - alpha) * self._filtered_d
        return self._filtered_d
运行示例
pid = PIDController(PIDConfig(
    kp=1.2,
    ki=0.03,
    kd=0.1,
    out_min=0,
    out_max=100,
    out_step=8
))

for pv in [55, 56, 58, 60, 59, 57, 54, 53]:
    print(pid.update(52, pv))
参数仅用于演示。现场必须根据实际设备容量、传感器响应时间和执行器死区重新整定。
六、整定方法:不要在“自动”模式下盲调
1. 现场整定步骤
- 完成开环测试 逐个执行冷水阀、电加热、加湿器、除湿机等动作,记录输出百分比与温湿度响应,建立设备能力与响应时延的对应关系。
- 先关积分、微分 从小增益开始,只保留比例作用,确认系统方向与输入输出正确。
- 加入积分消除静差 积分增益逐步增大,但不允许控制器长时间处于输出饱和状态。
- 谨慎加入微分 档案库房对噪声较敏感,微分通常只作用于经过滤波的测量值。
- 测试耦合工况 同时改变温度、湿度设定值,观察回风温湿度、阀门、加湿和再热是否持续互相抵消。
- 开展季节性与极限测试 至少覆盖最热日、最冷日、连续阴雨和高湿天气;普通改造项目宜连续运行 7~14 天观察,正式验收则应满足 DA/T 101—2024 关于连续运行和联调的要求。
2. 常见现象与处理
现象 | 优先检查项 |
|---|---|
湿度持续高位振荡 | 加湿与除湿互锁、阀门死区、测量位置、整定周期 |
除湿后温度掉得快 | 再热补偿、湿度优先边界、冷水阀过冲 |
温度周期性振荡 | P 偏大、积分过强、最小启停时间不足 |
控制输出频繁满量程 | 设备容量不匹配、传感器位置偏离气流 |
白天稳、夜间漂 | 新风变化、值班模式、室外渗透、防冻策略 |
平台显示与现场不一致 | 单位换算、传感器校准、网络缓存、时钟同步 |
七、从“算法控制”走向“安全控制”
PID 只能负责缩小偏差,不能决定设备是否允许动作。以下逻辑必须独立于优化算法。
1. 硬联锁
- 漏水报警:关闭加湿器、冷水阀及相关电动水阀;
- 防火信号:联动空调、新风和排风策略,执行消防优先;
- 低温防冻:室外盘管、水管达到阈值时,禁止继续降温或启动防冻循环;
- 风机失风:禁止电加热、加湿器运行;
- 传感器通信中断:进入安全模式,停止依据单一错误数据连续修正。
2. 操作审批
以下动作不应由规则自动执行:
- 修改温湿度设定值;
- 切换恒温恒湿模式;
- 关闭联动保护;
- 修改 PID 参数;
- 长时间禁止除湿或制冷;
- 屏蔽高等级报警。
审计日志应至少记录:
who + when + zone + before + after + reason + approved_by八、验收:用曲线证明系统稳定
DA/T 101—2024 要求恒温恒湿空调系统连续正常运行 24~48 小时后进行相关检测,同时要求系统联调覆盖全部设计运行工况和极限负载;正式验收应在所有设备单机运行、联调联试合格且设计工况满足要求的基础上进行。
项目建议建立四层证据链:
1. 静态精度
记录不同区域、不同高度温湿度的极差与标准偏差,确认传感器测点能够代表真实环境。
2. 动态响应
测试设定值阶跃、设备启停、人员进出、新风变化和极端天气扰动后的恢复曲线,统计超调量、稳定时间和最大偏差。
3. 长期稳定
连续记录至少 24 小时温湿度检测数据;对于完整恒温恒湿项目,应按行业标准完成相应连续运行和联调验证。
4. 审计闭环
把“报警—处置—设备动作—环境恢复”串成完整事件,而不是只导出一张温湿度趋势图。
九、容易踩的四个坑
1. 把传感器装在空调直吹处
传感器只测到出风温度,平台却据此认为库房合格。
正确做法:按气流组织布置传感器,避免正对送风口、回风口死区和阳光直射位置。
2. 温度、湿度两个回路各自为政
温度控制器不知道正在除湿,湿度控制器不知道正在再热。
正确做法:建立优先级、互斥表、前馈补偿和斜率退出机制。
3. 用普通舒适型空调冒充恒温恒湿系统
普通空调能够降温,却未必能够精密除湿、再热和连续调节。
正确做法:核对设备能力、阀门调节方式、传感器精度及独立控制能力。
4. 验收只看“范围”不看“波动”
瞬时数值落在 14~24℃、45%~60%,不代表全年波动合格。
正确做法:把昼夜波动、季节波动、极端天气响应纳入验收指标。
十、一句话总结
档案库房恒温恒湿的本质,不是“把温度打到多少、湿度打到多少”,而是:
用测量数据发现偏差,用 PID 缩小偏差,用耦合控制协调温度和湿度,用联锁守住安全边界,用长期曲线证明稳定。
PID 只是闭环中的一部分;真正让智慧档案建设落地的,是标准、设备、控制、传感、运行和审计共同构成的完整系统。
标签:#智慧档案馆建设#档案馆温湿度监控系统#档案八防系统#档案十防系统#档案恒温恒湿系统
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号