机器人训练数据集采集记录

1. 树莓派启动机器人
conda activate lerobot
python lerobot/scripts/control_robot.py --robot.type=lekiwi --control.type=remote_robot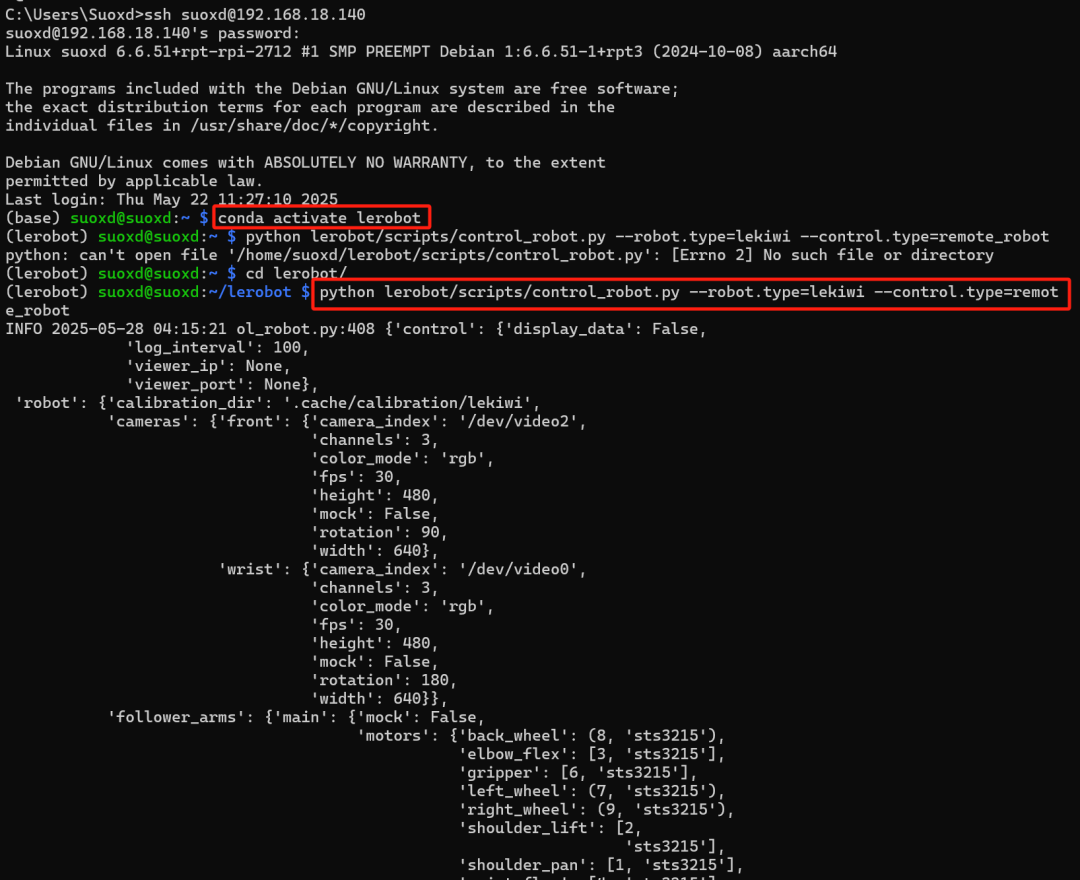
在这里插入图片描述
2. huggingface平台(数据源)配置
2.1 注册登录:huggingface官网(https://huggingface.co)
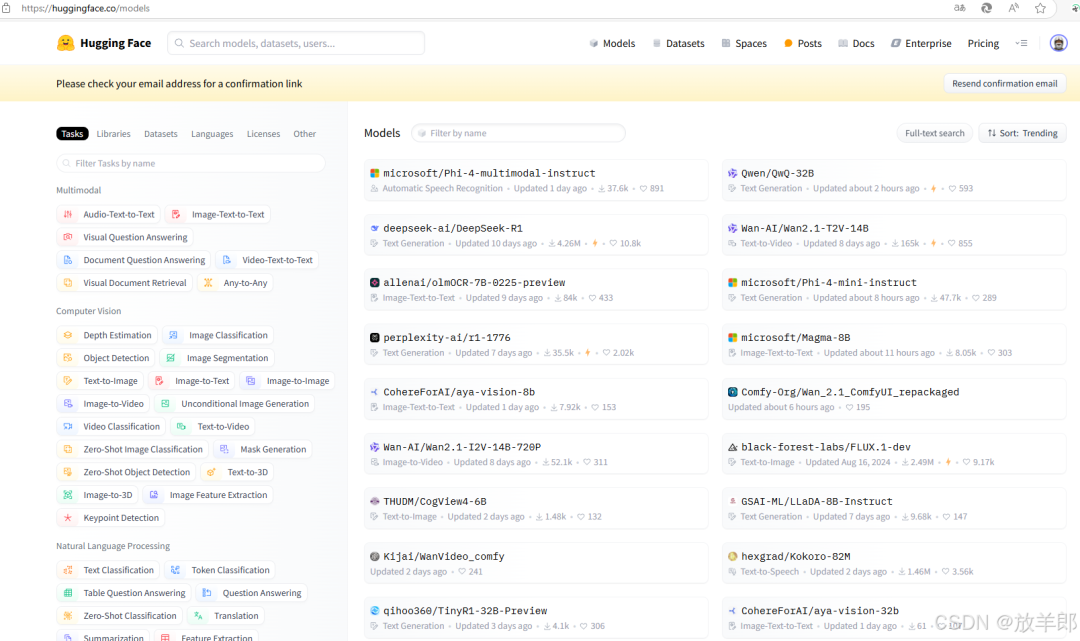
在这里插入图片描述
2.2 申请token(要有写权限:rTyuYzwjfLShXBGiapkKxXblVFFgBGKZVY)
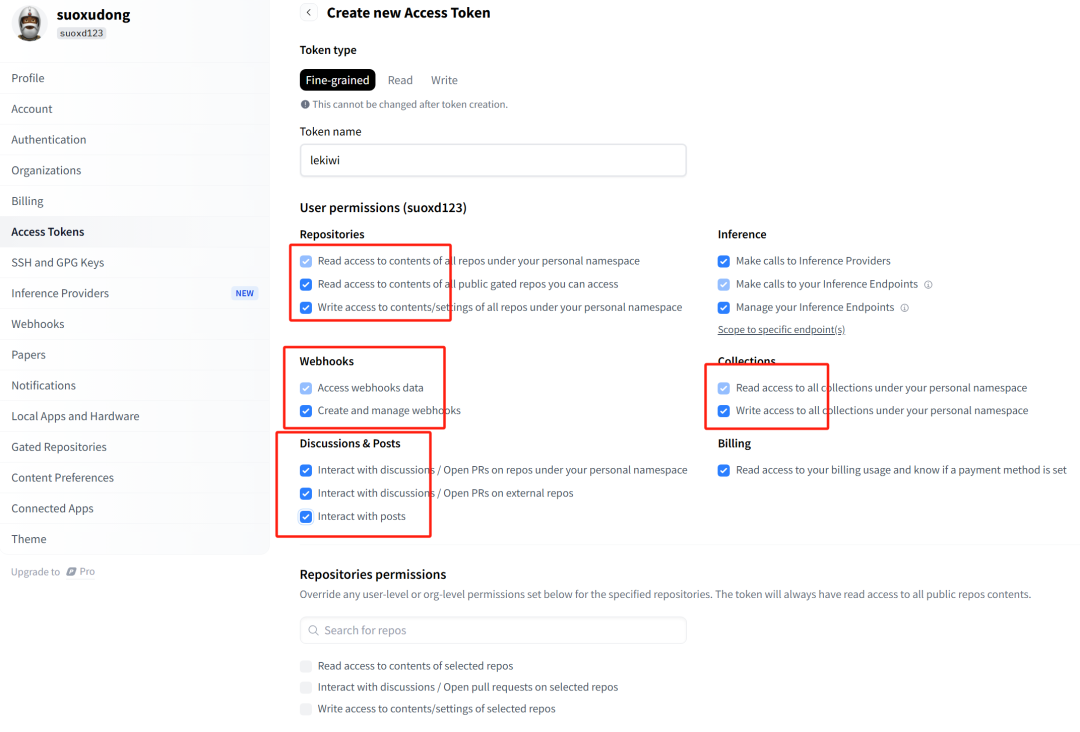
在这里插入图片描述
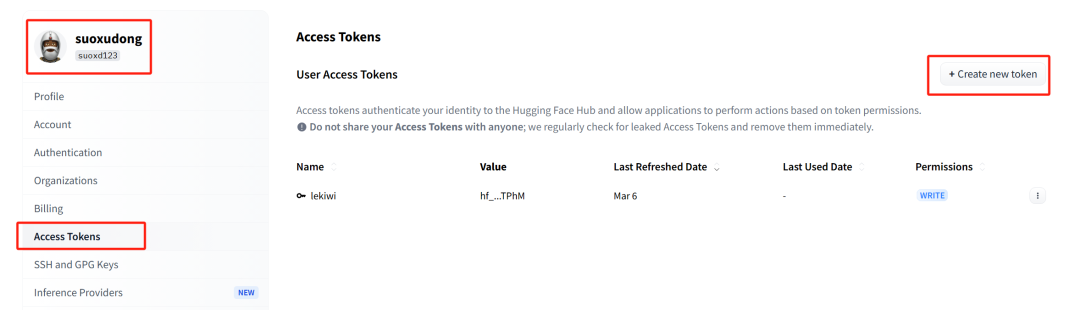
在这里插入图片描述
2.3 保存登录Token
# 安装客户端
pip install-U huggingface_hub
# 验证token
huggingface-cli login --token$HUGGINGFACE_TOKEN --add-to-git-credential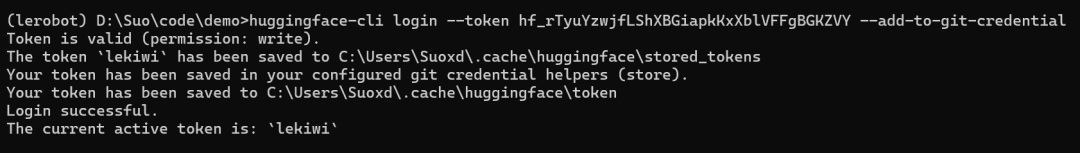
在这里插入图片描述
2.4 客户端登录(将 Hugging Face 库名存储在变量中)
# Linux系统
HF_USER=$(huggingface-cli whoami|head-n1)
echo$HF_USER
# Windows 系统
FOR /F "tokens=*" %A IN ('huggingface-cli whoami') DO SET HF_USER=%A & GOTO:EOF
echo %HF_USER%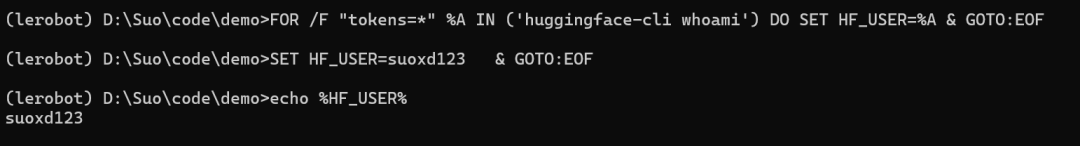
在这里插入图片描述
3. 记录数据集
在笔记本电脑上运行以下命令以录制 2 集并将数据集上传到中心,可以通过添加 --control.resume=true 来恢复录制。
# Linux系统
python lerobot/scripts/control_robot.py --robot.type=lekiwi --control.type=record --control.fps=30--control.single_task="把前面的黑色收纳包拿给我"--control.repo_id=${HF_USER}/lerobot_test_arm --control.warmup_time_s=5--control.episode_time_s=30--control.reset_time_s=30--control.num_episodes=2--control.push_to_hub=true
# Windows系统
python lerobot/scripts/control_robot.py --robot.type=lekiwi --control.type=record --control.fps=30--control.single_task="把前面的黑色收纳包拿给我"--control.repo_id="%HF_USER%/lerobot_test_arm"--control.warmup_time_s=5--control.episode_time_s=30--control.reset_time_s=30--control.num_episodes=2--control.push_to_hub=true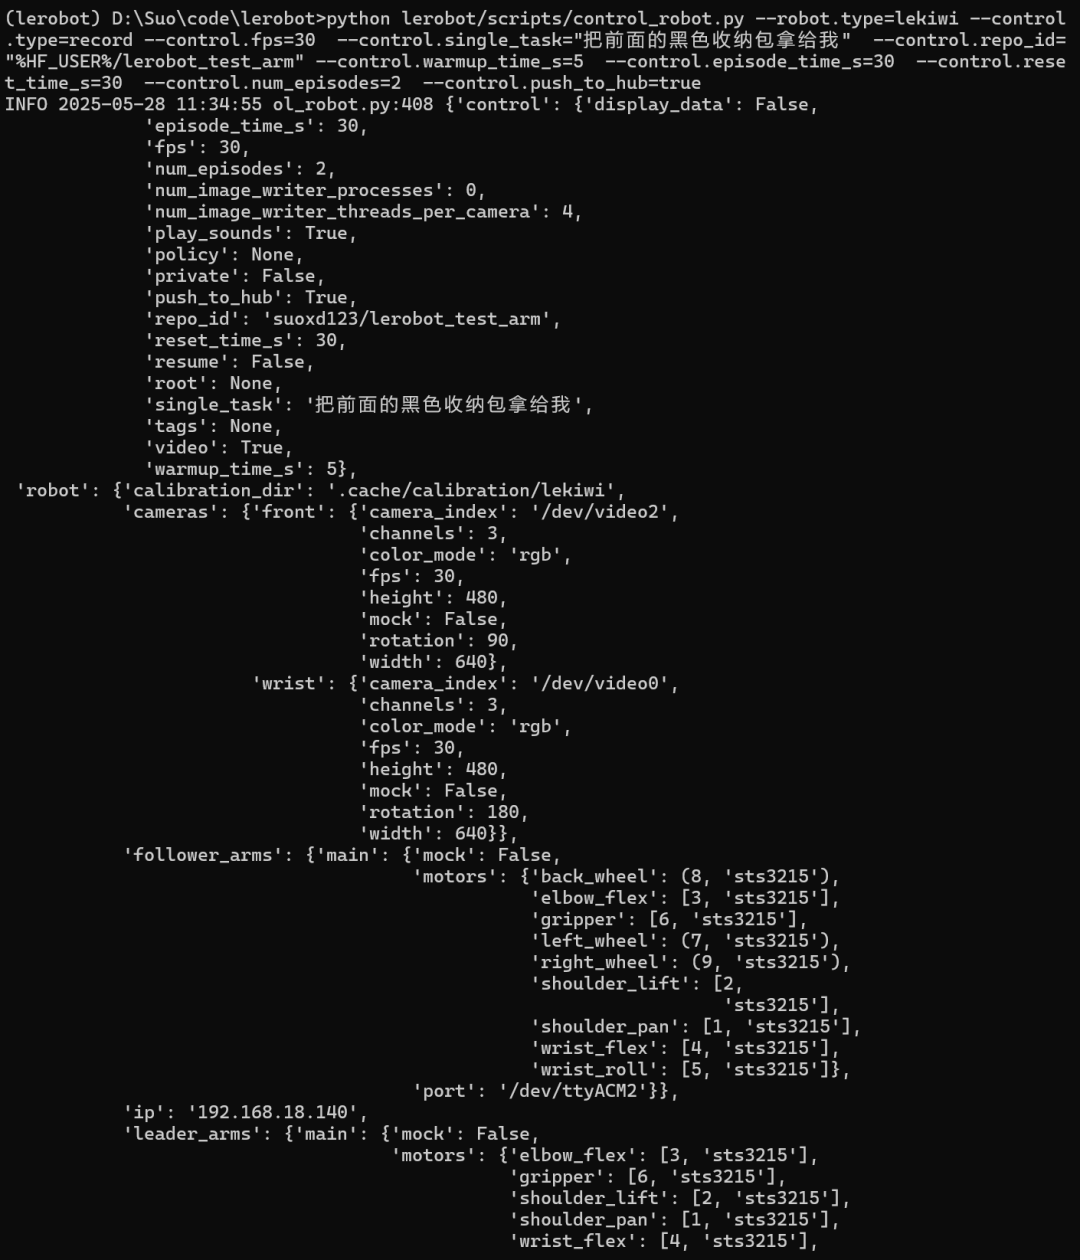
在这里插入图片描述
4. 数据集查看
如果录制时候使用–control.push_to_hub=true将数据集上传到云端了,则通过下面指令查到库ID后,在线上直接查看数据集。
echo${HF_USER}/lekiwi_test如果配置为-control.push_to_hub=falsehttp,未上传到hugging face云端,则通过下面指令后,在浏览器查看:http://127.0.0.1:9090
python lerobot/scripts/visualize_dataset_html.py \
  --repo-id ${HF_USER}/lekiwi_test \
  --local-files-only 1
5. 数据集回放
下面指令可以查看episode编号为0的数据集
python lerobot/scripts/control_robot.py \
--robot.type=lekiwi \
--control.type=replay \
--control.fps=30\
--control.repo_id=${HF_USER}/lekiwi_test \
--control.episode=0
6. huggingface常用指令
# 安装
pip install-U huggingface_hub
# 登录并保存 Git 凭据
huggingface-cli login --token$HUGGINGFACE_TOKEN --add-to-git-credential
# 下载模型到指定目录
huggingface-cli download DeepSeek-R1 --local-dir ./models
########## 常用指令如下
# 登录
huggingface-cli login
# 下载模型或数据集到本地
huggingface-cli download
# 查看当前登录的账户信息,验证登录状态
huggingface-cli whoami
# 输出当前环境配置
huggingface-cli env
# 在 Hugging Face Hub 上创建新仓库
huggingface-cli repo create
# 上传文件或目录到 Hugging Face 仓库
huggingface-cli upload

通用参数
--help:查看指令帮助
--endpoint<URL>:指定 Hugging Face 镜像源
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-01-11,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号