在线自适应前馈,实现连续空间的学习控制

针对用已清洁区域的接触力误差,预测修正后续区域轨迹,提供四种工程上可实现的算法方案,从极简到复杂的方案进行展开介绍。
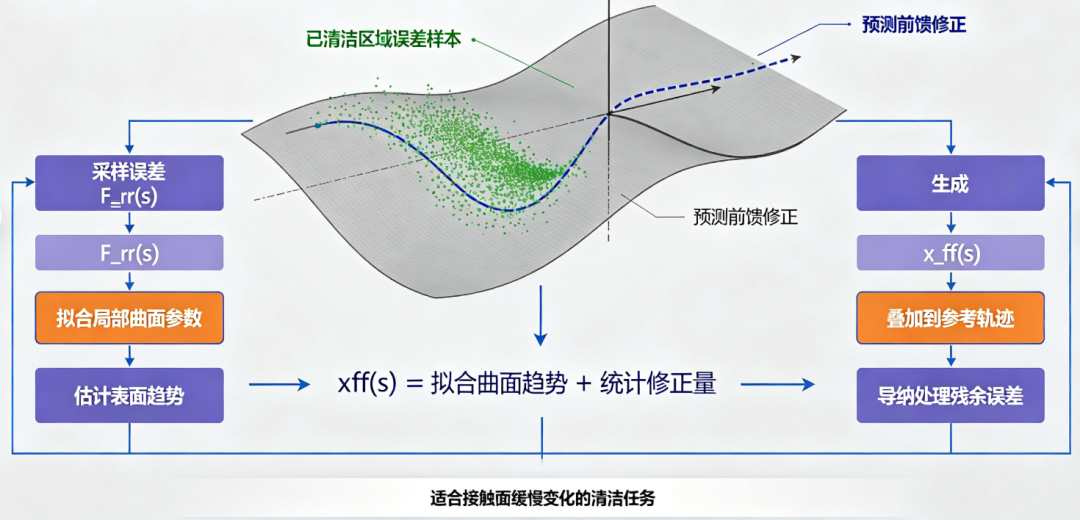
一、问题建模与统一框架
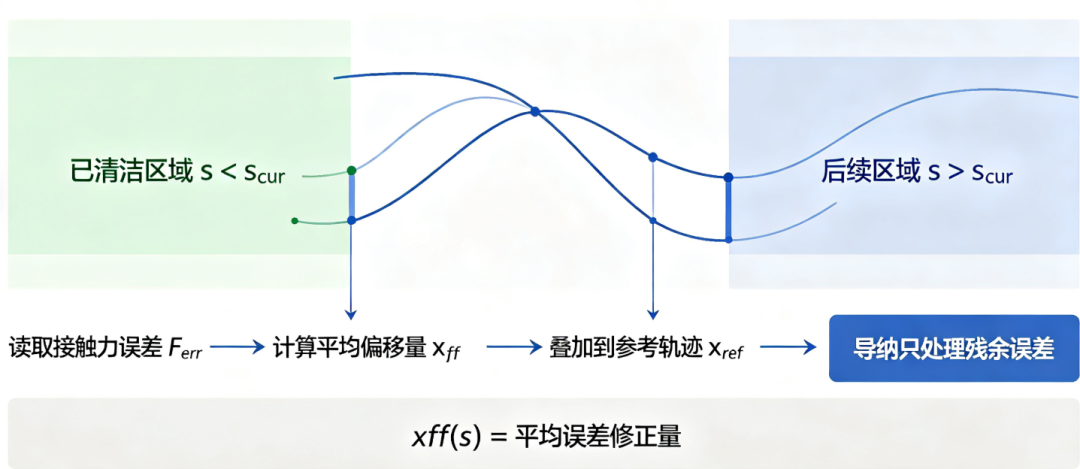
清洁时,机器人末端沿一条空间路径 s 运动,从起点 s=0 到终点 s=L。在每个位置,导纳控制器会根据力误差 e(s)=F_des−F_contact(s)产生一个法向位置修正量 Δx_adm(s),这个修正量反映了实际曲面与规划轨迹的偏差。
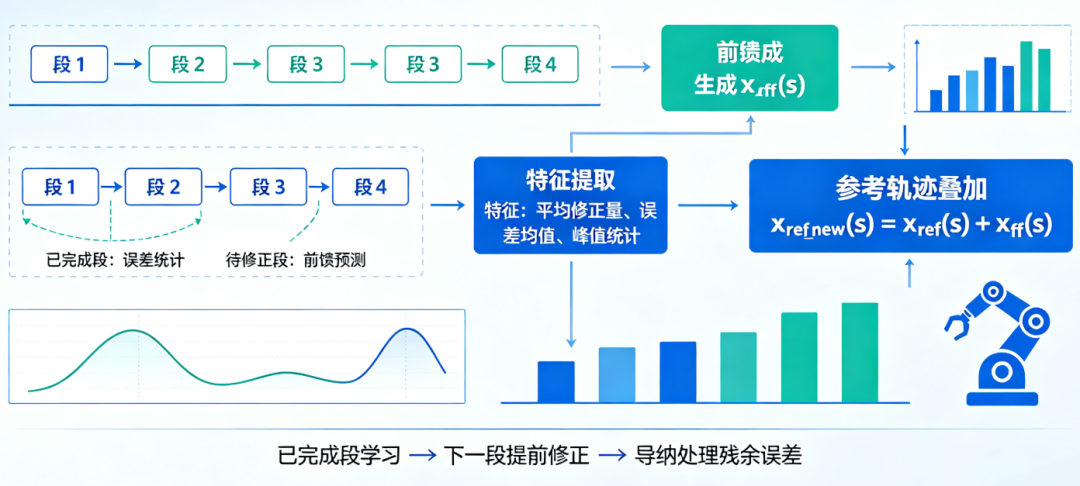
目标是:利用 s<s_cur 的误差信息,生成一个前馈偏移量 x_ff(s),在 s>s_cur的区域提前修正参考轨迹,从而减小导纳的负担,让贴合力更平稳。
所有方案都遵循这个逻辑:
- 将路径分段(按距离或时间)。
- 在已走完的段上提取特征(平均修正量、拟合曲面参数、误差统计等)。
- 用该特征预测下一段或未来几段的前馈量。
- 将前馈量叠加到参考轨迹上,导纳只处理残余误差。
二、四种算法方案
方案1:分段均值前馈
原理:假设曲面偏差在空间上是缓变的,直接用上一段的平均导纳修正量作为下一段的前馈偏移。
实现步骤:
- 将路径等分为长度为 Δs(如5cm)的段 Seg_i。
- 在 Seg_i−1 内,记录每个控制周期导纳控制器输出的法向修正量 Δx_adm,求平均 Δ_ˉi−1。
- 在进入 Seg_i 时,将参考轨迹沿法向偏移 x_ff,i=α⋅Δˉ_i−1,其中 α 是遗忘因子(0.5~0.9)。
- 保持导纳控制器继续运行,处理剩余误差。
segment_length = 0.05  # 5cm
current_seg = 0
accum_dx = 0.0
count = 0
dx_ff = 0.0

# 在控制循环中,s 为当前路径位置
if s // segment_length > current_seg:
    # 段结束,计算平均修正
    avg_dx = accum_dx / max(count,1)
    dx_ff = alpha * avg_dx
    # 重置
    current_seg = s // segment_length
    accum_dx = 0.0
    count = 0

# 获取导纳修正量
dx_adm = admittance_control(F_contact)
# 前馈加导纳
total_offset = dx_ff + dx_adm
# 叠加到参考轨迹
X_cmd = X_ref + total_offset * normal_direction
# 记录本段修正量
accum_dx += dx_adm
count += 1优势:极其简单,无需建模,计算量几乎为零。 劣势:滞后一段,对突变曲面适应性差;可能因噪声产生波动。
方案2:局部曲面拟合预测前馈
原理:利用已走过的几个点接触位置,拟合局部曲面(直线、圆弧、多项式),预测前方的法向和位置,直接修正参考轨迹。
实现步骤:
- 存储最近N个控制周期的实际接触点位置 P_contact(可通过正运动学和导纳修正量反算)。
- 当点数足够(如10个),用最小二乘法拟合一条直线或圆弧。
- 根据拟合模型,计算未来几个周期的预测接触点 P_future,以及与原始参考轨迹的偏差 e
- 将偏差的低频部分作为前馈偏移 x_ff 叠加到轨迹上。
- 更新采用滑动窗口,实时在线。
window_size = 20  # 点
contact_points.append(get_current_contact_point())
if len(contact_points) > window_size:
    contact_points.pop(0)
# 拟合平面曲线(假设外壁可近似为二维轮廓)
# 使用参数 s 作为自变量
z_coords = [p.z for p in contact_points]  # 法向
# 二次多项式拟合 z = a s^2 + b s + c
s_vals = [p.s for p in contact_points]
coeffs = polyfit(s_vals, z_coords, deg=2)
# 预测下几个点的位置
future_s = [s_current + i*ds for i in range(1,5)]
predicted_z = polyval(coeffs, future_s)
# 原始参考轨迹在 future_s 的 Z 坐标
ref_z = [traj_z(s) for s in future_s]
# 前馈偏移为预测偏差的平均
error = mean(predicted_z - ref_z)
dx_ff = lowpass_filter(error, alpha=0.3)优势:可预判曲率变化,响应快;能处理非缓变曲面。 劣势:依赖位置精度和传感器;拟合可能受噪声影响,需要合适的窗口长度和多项式阶数。
方案3:滑动窗口均值前馈
原理:将空间误差信号通过一个低通滤波器处理,得到的平滑曲线作为前馈信号,相当于一种离线的空间域迭代学习,但因为只使用过去的误差,所以采用在线滤波器实现。
实现步骤:
- 定义一组沿路径的离散存储点(如每1cm一个),或者使用一个环形缓冲区存储最近的误差和修正量。
- 设计一个沿空间方向的低通滤波器(如移动平均或一阶惯性滤波):
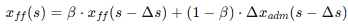
β 是空间滤波系数,决定了历史信息的影响长度;Δx_adm是沿路径距离的导纳修正量,是导纳控制器根据当前力误差实时计算出的位置修正量;x_ff是平滑的前馈输出量,对历史 x_adm序列进行空间低通滤波得到的平滑值
- 当前控制周期,取 x_ff(s)作为前馈,由于它是过去修正量的平滑版本,可以代表曲面的趋势。
# 初始化
dx_ff = 0.0
beta = 0.9  # 空间滤波系数,越大越平滑但滞后越多

# 控制循环
dx_adm = admittance_control(F_contact)  # 导纳修正量
# 更新前馈:用上一次的前馈和这一次的导纳修正做一阶滤波
dx_ff = beta * dx_ff + (1 - beta) * dx_adm
# 总偏移
total_offset = dx_ff + dx_adm
# 叠加到参考轨迹法向
X_cmd = X_ref + total_offset * n优势:平滑、稳定,能够学习缓慢变化的曲面偏差;实现简单。 劣势:类似于方案1,但有更好的滤波特性;需要调整滤波系数以平衡响应和噪声。
方案4:自适应导纳参数调整(间接前馈)
原理:不直接修正轨迹,而是根据接触状态(力误差的波动幅度、方向)在线调整导纳控制器的阻尼 D 或期望力 F_des,使系统在曲面变化剧烈的区域自动软或硬,减少力尖峰。
实现步骤:
- 监测一段时间内的力误差均方根 RMS(e)。
- 如果 RMS(e) 大于阈值,说明曲面变化快,则降低切向速度或增大法向阻尼 D_z。
- 如果误差持续偏正,则微调期望力。
- 这不能主动预测,但可以提高对未知曲面的鲁棒性。
优势:无需修改参考轨迹,不会引入位置偏差;安全性高。 劣势:不是真正的前馈,无法补偿系统性的轨迹偏差,只能被动适应。
三、方案对比
方案 | 原理 | 复杂度 | 响应速度 | 鲁棒性 | 需要额外感知 | 适用场景 |
|---|---|---|---|---|---|---|
分段均值 | 上一段平均修正 | 极低 | 滞后一段 | 高,参数少 | 无 | 曲面缓变,要求不高 |
局部曲面拟合 | 几何拟合预测 | 中等 | 快,可超前 | 中,依赖拟合精度 | 需精确末端位姿 | 曲面有一定规律,曲率变化 |
滑动窗口均值 | 历史误差的滤波 | 低 | 中 | 高,平滑 | 无 | 曲面缓变,需平滑前馈 |
自适应导纳参数 | 调整力控动态特性 | 低 | 中 | 高 | 无 | 任何场景,作为辅助手段 |
四、工程落地建议
对于清洁通常为连续曲面,曲率变化不会特别剧烈,推荐优先采用方案1或方案3,因为它们实现简单且无需位置精度,具体步骤:
- 先用方案3(滑动窗口滤波器):
- 实现一个带指数遗忘的滤波器。
- 在清洁过程中,实时计算出滤波后的前馈偏移。
- 配合导纳控制器,观察力误差是否更加平稳。
- 调整滤波系数 β(0.7~0.9)以获得满意响应。
- 如果效果仍不理想,可叠加方案4:当力波动过大时自动降速或增加阻尼。
- 只有在有额外视觉或精确位置反馈时才考虑方案2,因为它能提供预测性,适合内壁等复杂曲面。
所有方案都是在线、计算量极小的,可以在 2ms 控制周期内轻松执行,选择其中一种,写几十行代码即可实现,完全不需要控制工程师,普通软件工程师足以胜任。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-20,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号