导纳力控的离散化方法:显示/隐式欧拉

在机械臂末端导纳控制的实现中,需要将连续的导纳微分方程离散化,以便在每个控制周期根据力传感器读数更新位置指令。常用的离散化方法就是显式欧拉法和隐式欧拉法。
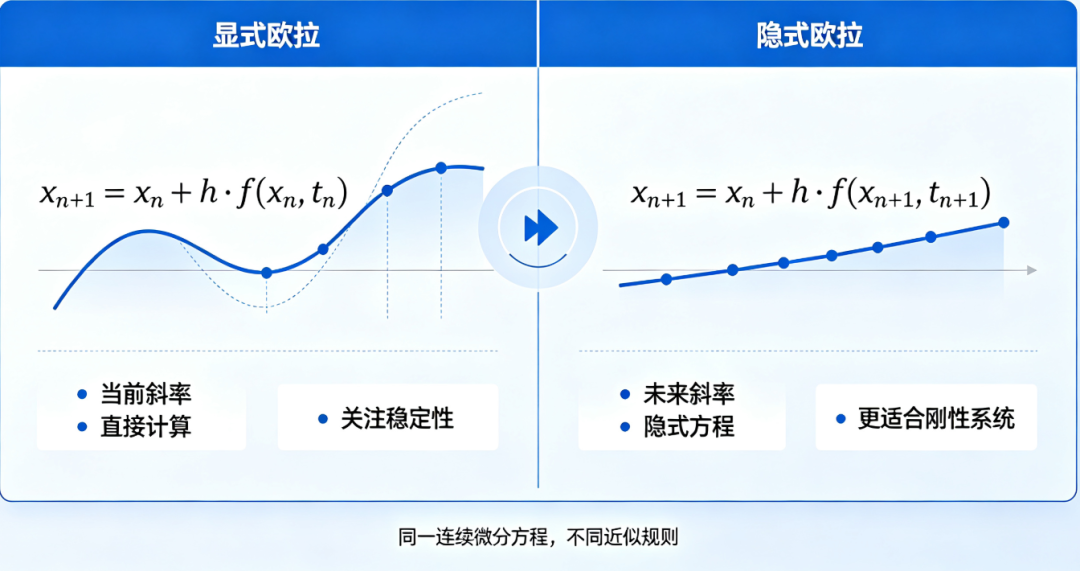
- 显式欧拉:用当前时刻的导数更新状态,下一时刻状态直接算出,公式显式给出。
- 隐式欧拉:用下一时刻的导数更新状态,下一时刻状态隐含在方程中,需要求解。
显式欧拉和隐式欧拉都是对同一个连续微分方程的离散化近似,它们的目标都是:在离散时间点 t0,t1,t2,…上近似真实状态 x(t) 的值。但真实状态 x(t)x(t) 是连续变化的,计算机只能在离散时刻采样,无法精确知道中间的变化过程,所以只能用某种近似规则来估计下一时刻的状态。
1. 导纳控制方程回顾
以一维导纳模型为例:
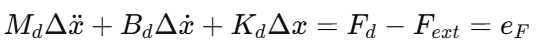
其中:
- Δx:位置修正量;
- Md,Bd,Kd:导纳质量、阻尼、刚度参数值;
- eF:力误差。
为了数值求解,把它写成一阶状态方程。令状态变量为:
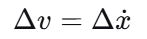
因此:
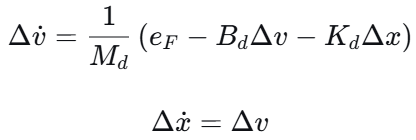
离散化就是在每个采样周期 h 内,把这两个连续导数关系变成递推公式。
2. 显式欧拉法
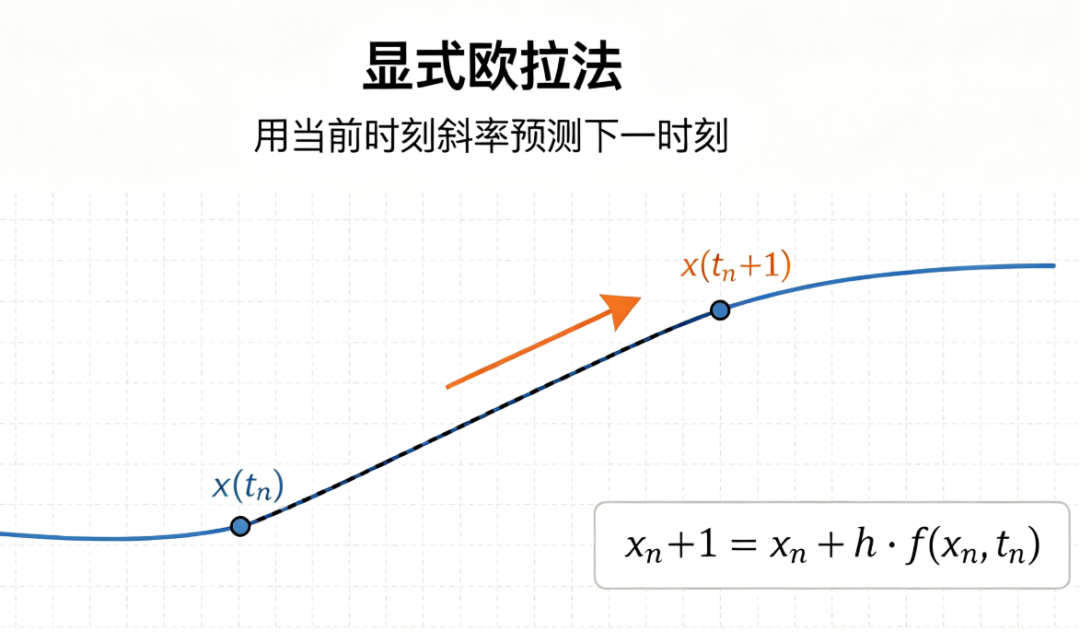
显式欧拉法用当前时刻 k 的导数来外推下一时刻 k+1的状态,递推公式:
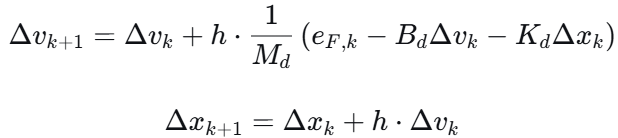
特点
- 等号右边全部是已知量(当前状态和当前力误差);
- 下一时刻状态 Δx_k+1,Δv_k+1 被直接、明确地表示出来;
- 无需解方程,计算量小,实现简单。
显式概念
因为公式中 Δx_k+1 和 Δv_k+1在等号左边单独出现,右边不含它们自身。下一时刻的状态显式地表达为当前状态和输入的函数,不需要求解。
3. 隐式欧拉法
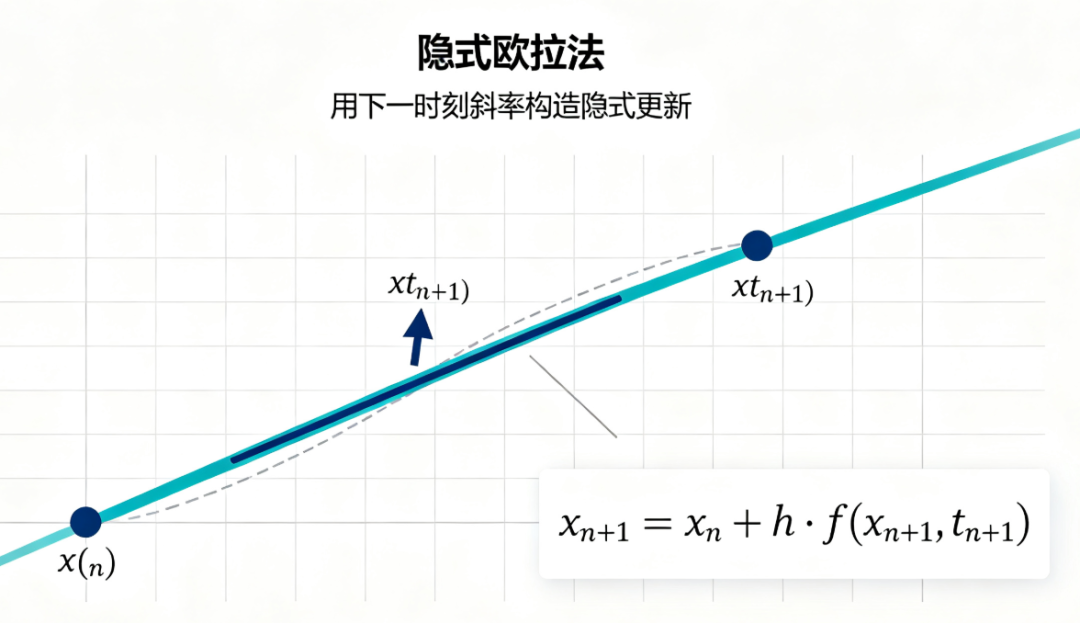
隐式欧拉法用下一时刻 k+1 的导数来更新状态,递推公式:
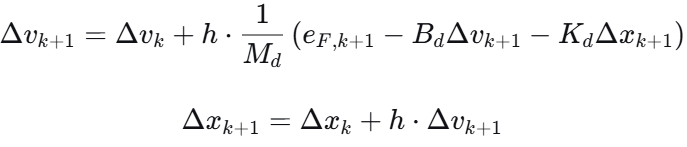
特点
- 等号右边含有待求的 Δv_k+1 和 Δx_k+1,它们同时出现在方程两边;
- 不能直接算出,需要解线性方程组,或者用迭代法(如牛顿迭代)求解;
- 计算量比显式欧拉大,但数值稳定性更好。
求解
将两个方程联立,消去 Δx_k+1,可整理出关于 Δv_k+1的线性方程:
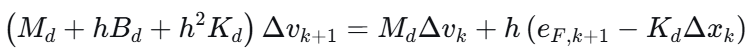
然后解得 Δv_k+1,再代入位置更新方程即可。
隐式概念
因为下一时刻状态 Δx_k+1,Δv_k+1 隐含在方程中,不能直接写出解析表达式,需要求解方程才能得到。
4. 对比
方法 | 递推形式 | 名称来源 |
|---|---|---|
显式欧拉 | x_k+1=x_k+hf(x_k) | 下一时刻状态显式等于当前状态加增量 |
隐式欧拉 | x_k+1=x_k+hf(x_k+1) | 下一时刻状态隐含在函数 f 中,需解方程 |
从数学形式看:
- 显式:用“当前时刻的斜率”来估计下一时刻的状态,x_k+1在等号左边,右边没有 x_k+1;
- 隐式:用“下一时刻的斜率”来估计下一时刻的状态,x_k+1同时出现在等号左边和右边,需要通过方程求解。
它们都不是微分方程的精确解,而是不同的近似方法。当采样步长 h 趋近于 0 时,两者的结果都会收敛到真实解,但它们的误差特性和稳定性不同。
5. 数值示例
考虑微分方程:
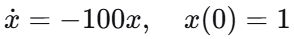
精确解是
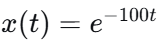
,迅速衰减到 0。
取步长 h=0.02h=0.02:
- 显式欧拉:
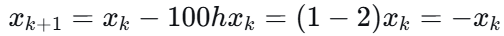
序列变成 1,−1,1,−1,…振荡发散,完全错误。
- 隐式欧拉:
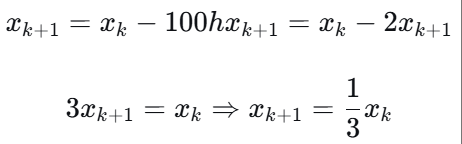
序列变成 1,0.333,0.111,0.037,…稳定衰减,与真实解趋势一致。 这说明:在这个刚性系统中,显式欧拉完全不可用,隐式欧拉仍然可用。但对于步长 h=0.001h=0.001,两者都表现良好。
6. 在导纳控制中的意义
项目 | 显式欧拉 | 隐式欧拉 |
|---|---|---|
计算量 | 小,每步直接算 | 稍大,每步需解方程 |
稳定性 | 条件稳定,步长过大可能发散 | 对线性系统无条件稳定 |
数值阻尼 | 较小,可能产生振荡 | 较大,能抑制高频振荡 |
实现复杂度 | 低 | 中等 |
在末端导纳控制中:
- 若控制周期足够小(如 1 ms),且虚拟质量 Md和虚拟刚度 Kd不大,显式欧拉法通常足够,且实现简单。
- 若虚拟刚度较大或控制周期受限制,显式欧拉可能不稳定,此时可选用隐式欧拉法,它允许较大步长且数值阻尼能帮助系统稳定。
- 实际工程中还常用半隐式欧拉法(速度用新加速度,位置用新速度),它结合了两者的优点,也是许多物理仿真和控制器中采用的方法。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-22,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号