清洁机器人在基座和末端,增加深度相机的技术方案

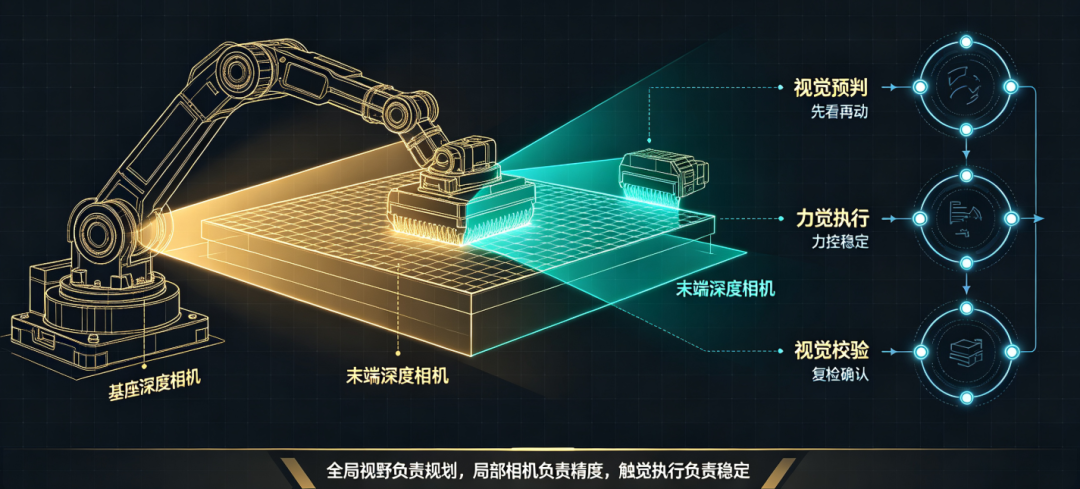
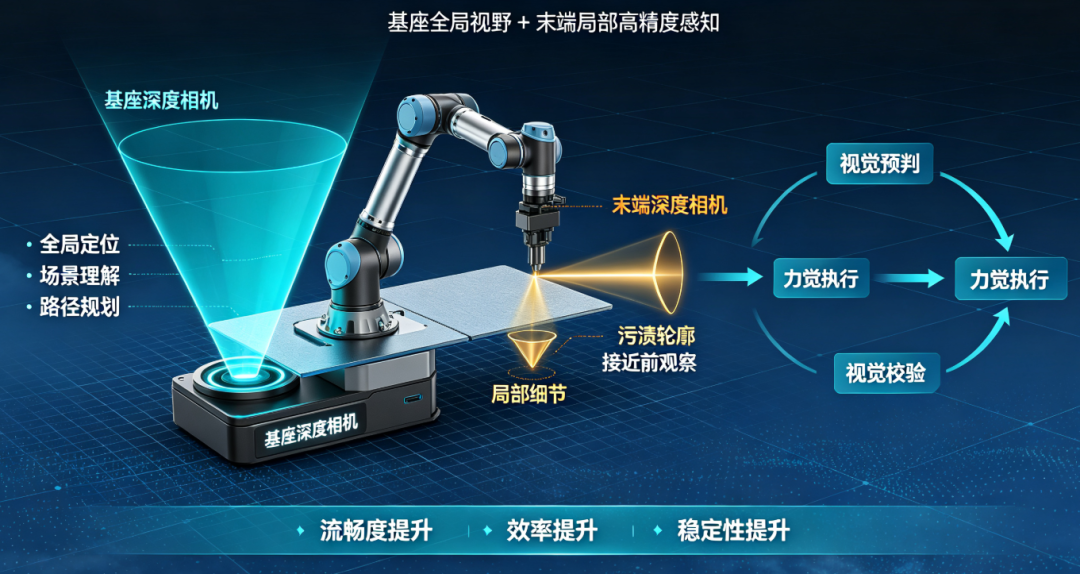
机械臂清洁使用两个深度相机,基座深度相机提供全局视野,末端深度相机提供局部高精度感知,可以将之前的清洁流程从触觉为主、视觉为辅升级为视觉预判-力觉执行-视觉校验的闭环系统。这能大幅提升清洁的流畅度、效率和稳定性。
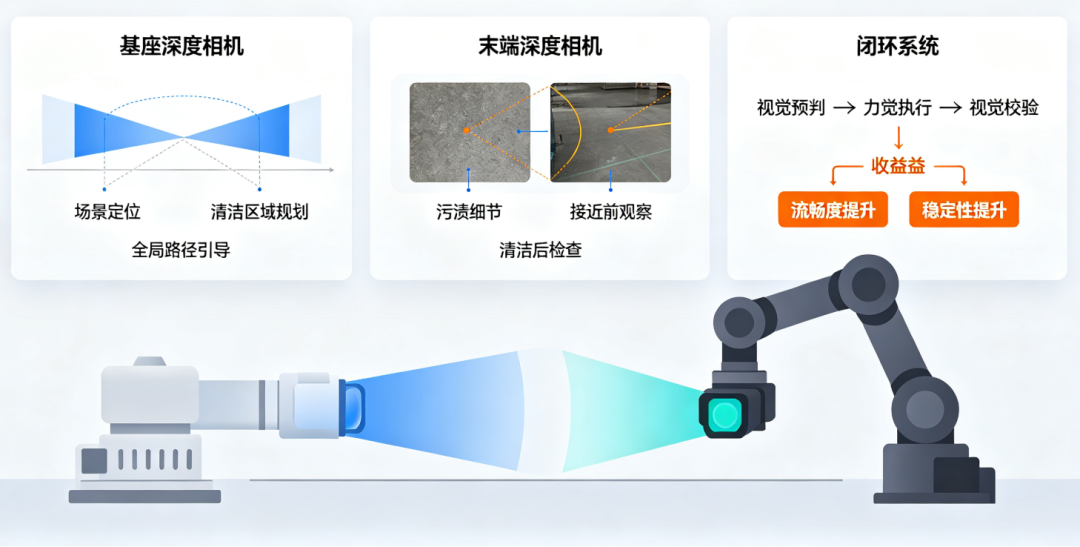
一、双相机协同感知
1. 基座深度相机(全局)
- 固定安装在机械臂基座或移动底盘上方,视场覆盖整个机械臂工作空间。
- 核心作用:环境理解、粗定位、机械臂自碰撞监测、清洁区域宏观划分。
2. 末端深度相机(局部)
- 安装在末端连杆,距清洁模组约20cm,随工具运动。
- 核心作用:精细曲面重建、法向量预估、接触前预对准、污渍检测与洁净度评估。
协同原则:
- “粗-精”接力:全局相机引导机械臂到达目标区域附近,末端相机接管进行精确伺服。
- “外-内”互补:全局相机解决“在哪”的问题,末端相机解决“怎么贴”的问题。
- “静-动”分工:底盘停驻时,全局相机实时监测状态和机械臂运动;末端相机在贴合前、清洁后短暂静止时进行高精度采集。
二、清洁算法与流程
阶段1:系统标定与模型构建(离线)
优化点 | 具体做法 | 目的 |
|---|---|---|
双相机联合标定 | 利用棋盘格或ArUco码,标定基座相机与机械臂基座、末端相机与末端法兰的外参,建立全局坐标系下的统一世界模型。 | 实现点云无缝融合,消除感知盲区。 |
语义模型构建 | 用基座相机对进行一次完整扫描,构建带语义标签的3D模型。 | 为后续实时定位和路径规划提供先验。 |
末端工具视觉标定 | 标定清洁模组工作面与末端相机的精确相对位姿。 | 将相机感知的曲面信息直接映射为工具需对齐的法向。 |
阶段2:全局定位与粗规划(基座相机)
- 底盘就位:移动底盘锁死后,基座相机拍摄,与预存语义模型进行3D点云配准(如ICP或基于特征的配准),得到当前精确位姿。
- 清洁区域自动分割与路径粗规划:根据类型和污渍分布(可由基座相机初步识别大块污渍),自动规划清洁顺序,生成各区域的安全接近点和大致的清洁路径框架。
- 机械臂自碰撞规避:实时利用基座相机监测机械臂姿态,在规划路径时加入自碰撞约束,确保臂杆不碰。
相比纯触觉方案的优势:
- 无需先验模型,自动适应不同形状和摆放姿态。
- 避免机械臂在未知空间盲目伸展,缩短粗定位时间。
阶段3:视觉引导快速趋近(双相机接力)
- 基座相机引导大范围移动:将末端工具移动到目标区域上15-20cm的安全点(此时末端相机距目标约35-40cm,处于有效视距内)。
- 末端相机精确伺服:末端相机识别目标区域的局部曲面,通过点云匹配或边缘特征跟踪,实时估计工具与表面的相对位姿(位置+姿态)。
- 视觉伺服趋近:以30-50mm/s的速度,根据末端相机的位姿反馈,平滑控制机械臂,使工具面与釉面平行且距离缩短至5mm。此时,视觉估计的法向量已发送给J5/J6进行预对准。
- 视觉-力觉切换点:当距离达到5mm,或视觉置信度下降(如太近失焦),切换到力控的“低速柔性逼近阶段”。
核心算法:
- 基于图像的视觉伺服(IBVS):利用末端相机图像特征点(或点云边缘)的移动来直接控制关节速度,避免复杂的3D重建。
- 融合策略:视觉负责速度前馈,力控负责最终接触,视觉预估一个初始法向,力控在接触瞬间(0.5N)微调,实现“无感切换”。
阶段4:力控贴合与曲面跟随(力控为主,视觉为辅)
视觉前馈让姿态调整从“力误差驱动”变成“几何预测驱动”,提升稳定性和效率。
- 恒力贴合控制:保持“J5宏动、J6微动”导纳控制架构。
- 视觉前馈:
- 曲面预测:末端相机在工具侧前方约20cm处,能提前看到即将清洁的20cm外的曲面形状。在工具移动时,相机连续采集前方点云,计算出未来数秒内的曲面法向和曲率变化序列。
- 前馈控制:将该序列作为前馈量,提前驱动J5(大俯仰)进行慢速姿态调整,让J6(小俯仰)始终工作在零位附近,仅需补偿微小力误差,避免力控被动响应的大滞后,使贴合更加稳定。
- 切向速度自适应:根据曲率变化剧烈程度,自动调节切向清洁速度——平坦区高速(80mm/s),拐角区低速(20mm/s),决策由末端相机预估的曲率直接驱动。
阶段5:清洁质量评估与补擦(末端相机主导)
- 区域清洁完成后回退拍照:机械臂将工具回退8-10cm,使末端相机正对刚清洁的釉面。
- 多模态污渍检测:
- 采集高分辨率RGB图+深度图,利用异常检测模型识别残留污渍和水垢,不受水膜反光影响。
- 或用差分法:对比清洁前后同一区域的纹理特征变化。
- 自适应补擦策略:
- 若检测到局部未达标,仅对该小区域进行重规划(短路径),用更慢速、稍高力(如4N)进行二次清洁。
- 补擦后再次评估,直至通过或达到最大重复次数。
阶段6:全局安全与故障处理(基座相机持续监控)
- 全局障碍物检测:基座相机实时监测周围是否有人员靠近或异物落入,触发减速或暂停。
- 模组状态视觉确认:更换模组后,基座相机可拍摄工具架,视觉确认模组是否锁紧在位,防止脱落。
- 底盘漂移监测:若底盘因长时间工作产生微小位移,基座相机可通过比对固定参考物(如特征点)的位姿变化,及时提醒或触发重定位。
三、算法架构
[系统启动]
  ↓
[离线:双相机标定 & 语义模型构建]
  ↓
[清洁任务开始]
  ├─→ 基座相机:3D配准当前位姿 → 全局路径规划
  ├─→ 基座相机:引导机械臂至目标区域安全点
  ├─→ 末端相机:视觉伺服快速趋近(位置+姿态预对准)
  ├─→ 力传感器:切换至力控,柔性接触
  ├─→ 贴合清洁循环:
  │     ├─ 末端相机:前瞻曲面法向/曲率 → 前馈给J5姿态
  │     ├─ 力传感器+导纳:J6微动恒力控制
  │     └─ 速度自适应:根据曲率调整切向速度
  ├─→ 区域清洁完成
  ├─→ 末端相机:洁净度评估 → (不通过) 补擦
  ├─→ 切换下一区域
  ↓
[清洁完成] → 基座相机:全局对比确认
四、相机作用
- 清洁周期缩短:视觉引导快速趋近+速度自适应+精准补擦,减少空跑和重复覆盖。
- 力控稳定性提升:曲面法向前馈让恒力贴合误差从±0.5N 降至 ±0.2N,保护釉面。
- 自主化水平跃升:无需先验模型,适应不同;自动质量评估,无需人工干预。
- 安全性增强:全局相机提供第二道安全防线,防止臂杆碰撞和外部干扰。
双深度相机的引入,让复合机器人从“触觉敏感”进化到“视觉敏锐、触觉精准”,实现了真正意义上的智能清洁闭环。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-02,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号