机械臂动力学的科氏力、惯性和离心力

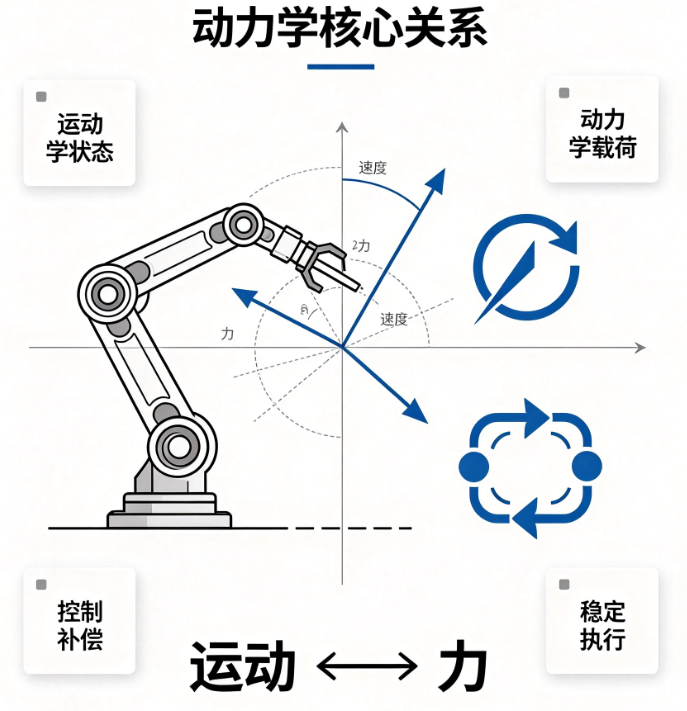
动力学的核心是描述运动与力之间的关系,理解动力学中各个力的来源,能更好地设计控制器、补偿扰动,并让机械臂在动态运动中表现得平稳精准。
下面使用SCARA + 双俯仰构型,详细解释科氏力以及动力学中需要关注的其他关键力。
一、科氏力
科氏力是一种在旋转参考系中观察运动物体时产生的虚拟惯性力,在机械臂中,它是两个关节同时运动时产生的速度耦合项。
1. 物理直觉
想象站在一个旋转的圆盘上,手里拿着一个重物,当把手臂向外伸直的过程,会感受到一股侧向的推力试图把手臂推弯,圆盘转得越快,伸手越快,这股力就越明显。
在机械臂动力学方程中,科氏力是由 q˙i⋅q˙j(两个关节速度的乘积)项决定的。
2. 数学表达
在机器人中,J1(绕竖直轴旋转)和 J5(绕水平轴俯仰)之间的耦合会产生科氏力。在牛顿-欧拉递推中,正向递推计算角加速度时包含了这一项:
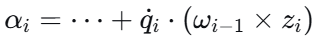
这个叉乘项就是产生科氏加速度的根源,最终在反向递推中转化为关节力矩的耦合项。
3. 在清洁任务中的表现
- 当 SCARA 大臂(J1/J2)快速旋转带着末端走螺旋轨迹时,如果 J5/J6 正在做俯仰微调,会感觉到俯仰关节突然多了一股侧向的阻力或被甩出去的力。
- 如果速度很慢,科氏力极小,可以忽略。
- 如果未来做高速趋近或大范围转移,科氏力会引起末端轨迹的微小偏差和振动。
二、动力学中的力
标准刚体动力学方程已经给了全貌:
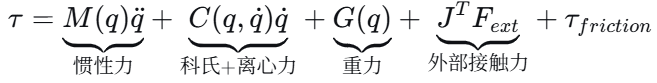
1. 惯性力/惯性力矩
- 来源:连杆的质量和转动惯量抵抗加速的性质。
- 影响:当你让 J5/J6 突然加速(比如快速点头)时,电机需要输出额外的力矩来克服保持原来状态的惯性。
- 工程关注:它决定了电机的峰值扭矩需求,也影响运动响应的快慢。
2. 离心力与科氏力(合称速度耦合项)
- 离心力:与 q˙2成正比,当快速旋转 J1 时,J5 或 J6 上的工具会被向外甩。
- 科氏力:与 q˙iq˙j成正比,两个轴联动时的相互拉扯。
- 工程关注:在高速旋转或联动时,这两个力会导致轨迹外漂或抖动,通常需要做前馈补偿。
3. 重力
- 来源:各连杆质量在地球重力场中的下垂趋势。
- 影响:J5/J6 是水平轴,重力对它们的影响最大,如果电机不主动出力,机械臂会直接点头砸下去。
- 工程关注:这是恒力贴合和拖动示教中最需要精确补偿的项,在 MIT 模式中的 τff主要就是补偿它。
4. 摩擦力(关节内部)
- 来源:减速器齿轮、轴承、同步带之间的摩擦。
- 类型:库仑摩擦(恒定阻力,与速度方向有关)、粘滞摩擦(与速度成正比)、静摩擦(启动瞬间大阻力)。
- 工程关注:导致低速运动不平稳(爬行现象),影响位置静态误差。在速度过零时容易产生尖峰。需要辨识并加入 τffτff。
5. 外部接触力
- 来源:你的六维力传感器测得的刷头与马桶釉面之间的作用力。
- 影响:在反向递推中,这个力通过雅可比矩阵转置 JTJT 映射为各关节的负载力矩。
- 工程关注:这是你实现力控闭环的依据,也是在动力学模型中做“全臂碰撞检测”的参考输入。
三、核心概念区分
1. 惯性力(抵抗加速度)
物理条件:物体速度的大小或方向发生改变(即有加速度)。
本质:根据牛顿第二定律,要让物体产生加速度,必须施加力,而物体自身的质量/转动惯量则表现为不想加速的抵抗,感受到的要把力传过去的那股反作用力,就是惯性力的来源。
机械臂中的体现:
- 想让 J5(大俯仰)从静止突然开始快速点头,电机必须输出一个大扭矩来克服连杆的转动惯量,感觉到的沉重感,就是这个转动惯性力矩。
- 公式:
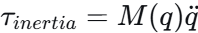
,只与加速度有关,与当前速度无关。
类比:推动一辆静止的购物车,刚开始要使大力,一旦匀速后反而轻松了。
2. 离心力(抵抗速度方向改变,沿半径向外)
物理条件:物体在旋转,速度方向不断改变。
本质:在旋转参考系中,物体感受到一个沿半径向外甩的虚拟力。它源于物体本身的惯性——物体原本想做直线运动,但被约束在圆周上,于是产生了一个向外挣脱的趋势。
机械臂中的体现:
- J1(SCARA 大臂)快速旋转时,安装在末端的清洁模组被向外甩,J5/J6 俯仰关节会感受到一个额外的向外拉力。
- 公式:与 q˙2成正比,角速度越大,离心力增长越快(平方关系)。
- 方向:始终沿半径向外。
类比:绑在绳子上的小球绕圈旋转,绳子绷紧,球有一种想飞出去的感觉,手感受到的绳子拉力就是提供向心力的反作用力。
3. 科氏力(两个运动耦合产生的侧向力)
物理条件:物体在旋转参考系中相对移动,旋转速度与相对速度都不为零。
本质:物体在旋转平台上沿径向移动时,由于平台转动导致物体切向速度发生变化,从而产生一个垂直于径向的加速度,在旋转参考系中表现为一个侧向的虚拟力。
机械臂中的体现:
- J1(大臂)在旋转,同时 J5(俯仰)正在向外伸展,这时 J5 会感受到一股侧向的、垂直于伸展方向的力。
- 公式:与 q˙1⋅q˙5成正比,两个关节必须同时运动才产生。
- 方向:垂直于旋转轴和相对运动方向构成的平面。
类比:站在旋转的圆盘上,从中心向外走,走得越快、圆盘转得越快,越感觉到一股侧向的推力推偏。
力类型 | 产生条件 | 大小正比于 | 方向 | 典型场景 |
|---|---|---|---|---|
惯性力 | 存在加速度 q¨≠0 | q¨(加速度) | 与加速度方向相反 | 俯仰关节启动/停止瞬间的点头重感 |
离心力 | 存在旋转速度 q˙≠0 | q˙2(速度平方) | 沿半径向外 | J1 快速旋转时,末端工具向外甩 |
科氏力 | 两个关节同时运动 | q˙i⋅q˙jq˙i⋅q˙j(速度乘积) | 垂直于两运动方向 | J1 旋转 + J5 俯仰联动时的侧向拉扯 |
四、它们之间的关系
1. 离心力和科氏力本质是惯性力的两种特殊表现
三者都源于物体的惯性,区别在于参考系:
- 在惯性参考系中观察,只有一种力:惯性力 F=ma。
- 在旋转参考系(固定在机械臂连杆上)中观察,物体的加速度被分解成了三部分:牵连加速度(对应离心力)、科氏加速度(对应科氏力)、相对加速度(对应惯性力)。
所以:离心力和科氏力是站在旋转的连杆上看问题时,额外虚拟出来的惯性力。
2. 在不同运动速度下的重要性
工况 | 惯性力 | 离心力 | 科氏力 |
|---|---|---|---|
静止或极低速 | 可忽略 | 可忽略 | 可忽略 |
中速运动 | 重要 | 开始显现 | 开始显现 |
高速运动 + 多轴联动 | 重要 | 非常显著(平方增长) | 非常显著 |
3. 在清洁中的实际情况
清洁过程以低速为主(切向速度几十 mm/s,俯仰微调幅度小),因此:
- 惯性力在启停瞬间存在,但导纳控制和 MIT 模式的高阻尼能吸收大部分冲击。
- 离心力几乎可以忽略,因为 J1 的旋转速度很慢。
- 科氏力也很小,因为极少出现 J1 和 J5/J6 同时高速运动的情况。
只有当未来需要大幅提高清洁节拍,让 SCARA 大臂高速旋转、同时俯仰关节快速调整时,才需要认真对待离心力和科氏力,并在 MIT 模式的 τff 中加入速度耦合补偿项。
4. 一句话总结
- 惯性力:你不让我加速,我就推你。
- 离心力:你让我转,我就想向外跑。
- 科氏力:你一边转一边伸,我就把你往侧面拽。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-04,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号