关节模组的 MIT 模式里的力矩环

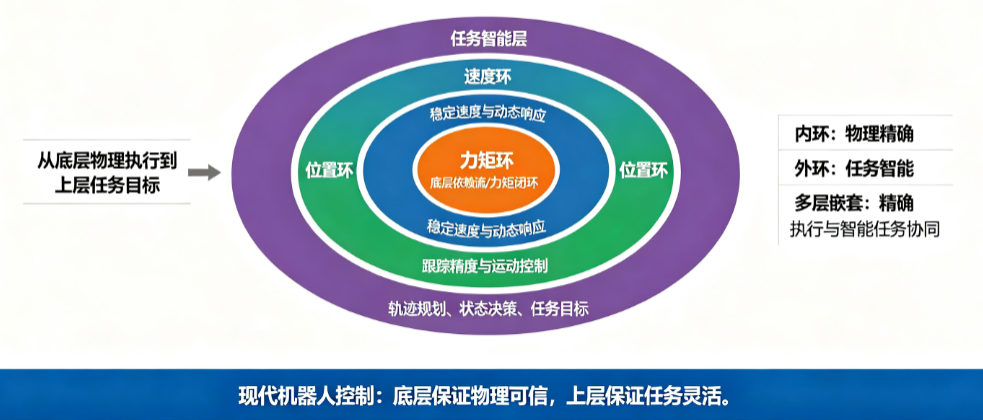
MIT 模式底层依赖力矩环,通过多层环嵌套的设计,作为现代机器人控制,通过内环保证物理精确,外环保证任务智能 ,MIT 模式适合没有控制工程师的团队,下面把 MIT 模式的内部结构、环的层级关系讲透。
一、MIT 模式的力矩环
MIT 模式的黑盒拆开后,内部结构如下:
你发的指令(q_des, dq_des, Kp, Kd, Tff)
            ↓
[驱动器内部微控制器]
            ↓
计算目标力矩:τ_cmd = Kp*(q_des - q) + Kd*(dq_des - dq) + Tff
            ↓
        [力矩环 / 电流环] ← 这是 MIT 模式的底座
            ↓
      PWM电压 → 电机
            ↓
   实际位置 q, 实际速度 dq (编码器反馈回传)
结论:MIT 模式并不是凭空产生了力矩,是在电流(力矩)环外面包了一层PD控制器,并把 PD 算出的结果当作电流环的目标值。所以,MIT 模式 = 阻抗/PD计算 + 底层力矩环。
二、MIT 模式的闭环
可以把 MIT 模式的控制器拆成两个层面的环路:
1. 固件层(驱动器内部)
- 电流环(最内层):测三相电流,控制 PWM 斩波,频率最高(10kHz~20kHz),这是物理世界的执行力所在。
- MIT 阻抗环(中间层):这是驱动器固件算好的虚拟关节阻抗(PD项),替代了传统的速度环和位置环。
2. 应用层(工控机)
- 笛卡尔导纳环(最外层):力控算法,根据六维力传感器算出 ΔX,通过逆运动学变成 qdes,发给驱动器。
三、工程的内外环
确定内外环只有一个标准:谁的物理响应速度快,谁就在里面,慢的在外面。
环的层级和响应频率对照表:
环 | 典型频率 | 角色 | 类比 |
|---|---|---|---|
电流/力矩环 | 10kHz+ | 最内层,执行者 | 肌肉纤维 |
速度环 | 1kHz | 中层(传统模式) | 小脑 |
位置环 | 100~500Hz | 外层(传统模式) | 大脑皮层 |
MIT/关节阻抗环 | 1kHz(驱动器内) | 替代传统速度+位置环 | 小脑+高级反射 |
笛卡尔导纳/力环 | 100~1000Hz(工控机) | 最外层,任务层 | 意识决策 |
原则:内环必须比外环快 5~10 倍以上,如果电流环的响应速度比 MIT 的 PD 环还慢,电机会失控;如果导纳外环(1ms周期)跑得比 MIT 内环快,机械臂会抖动。
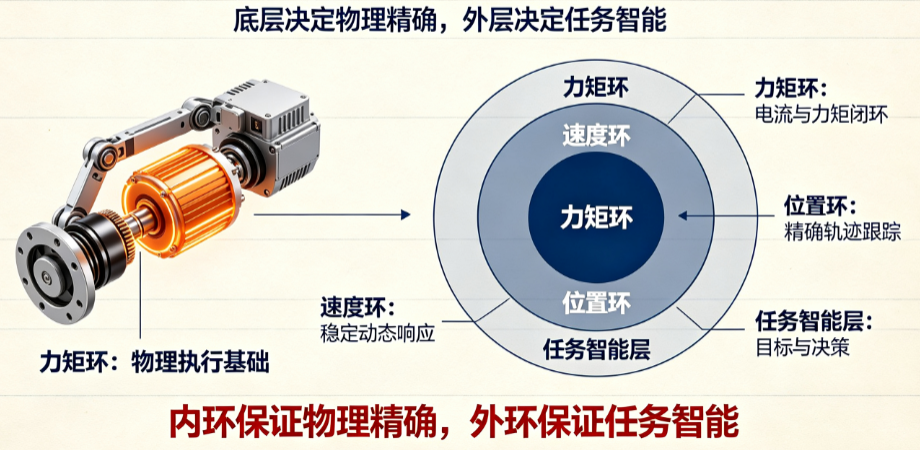
四、不同环作用
1. 电流/力矩环(内层):产生实际的物理力矩,克服反电动势和线圈阻抗,当 MIT 环算出需要 0.5Nm 来托住 J5 的重力时,电流环负责在 50 微秒内让电机确实输出这 0.5Nm。
2. MIT 阻抗环(中层):建立虚拟的“弹簧-阻尼”系统,不需要发纯力矩指令,发位置+刚度即可。比如让 J5 到 30°,设定 Kp=100,如果重力把 J5 压到了 29°,误差 1°会让 MIT 环自动算出补足力矩,拉回 30°,让位置控制不那么“死硬”,同时又把电机的力矩控制隐藏在了底层。
3. 笛卡尔导纳环(外层):根据末端接触力,决定末端该往哪动,贴合釉面时,法向力达到 3N,导纳环算出需要后退 0.1mm,于是把 q_des 稍微调整。这个新的 q_des 发送下去,MIT 环再去执行它。
如果拿到一套机器人代码或驱动器手册,可以通过以下特征判断它是哪一层在起作用:
1. 看输入输出接口(最直接)
- 发的是电压/电流值(如 ±10V 或 mA) -> 电流环(或直接力控)。
- 发的是速度(如 rpm 或 deg/s) -> 速度环。
- 发的是位置(如 deg 或 counts) -> 位置环(CSP 或 PP)。
- 发的是“位置 + 刚度 + 阻尼 + 前馈” -> MIT 模式(关节阻抗环)。
2. 看控制方程
- 如果代码:
tau = Kp*(pos_des - pos_act) + Kd*(vel_des - vel_act)-> 这是阻抗/PD控制,可能运行在驱动器(MIT)或上位机。 - 如果代码:
delta_pos = M_inv * (Force_err - D * delta_vel)-> 这是笛卡尔导纳控制(外环)。
3. 看物理接线/反馈
- 闭环极快(几微秒),只能发生在驱动器 DSP/FPGA里,一定是内环(电流环)。
- 闭环需要经过总线(CAN/EtherCAT)传输数据,毫秒级,一定是外环(导纳/规划)
[任务:清洁马桶]
      ↓
[笛卡尔导纳环](工控机,1ms)
    感知力 -> 计算末端位移修正 ΔX -> 逆运动学 -> 修正后的 q_des
      ↓ (通过CAN 2.0发送)
[MIT关节阻抗环](驱动器,100us)
    收到 q_des -> PD计算 -> 得出需要的关节力矩 τ_cmd
      ↓
[电流/力矩环](驱动器,20us)
    收到 τ_cmd -> 控制PWM -> 电机输出实际力矩
      ↓
[物理世界]:机械臂运动 -> 接触釉面 -> 产生接触力
      ↑
      └── 六维力传感器采集力,反馈给最外层的笛卡尔导纳环 (闭全环)
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-09-15,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号