电机伺服系统的三环级联控制结构

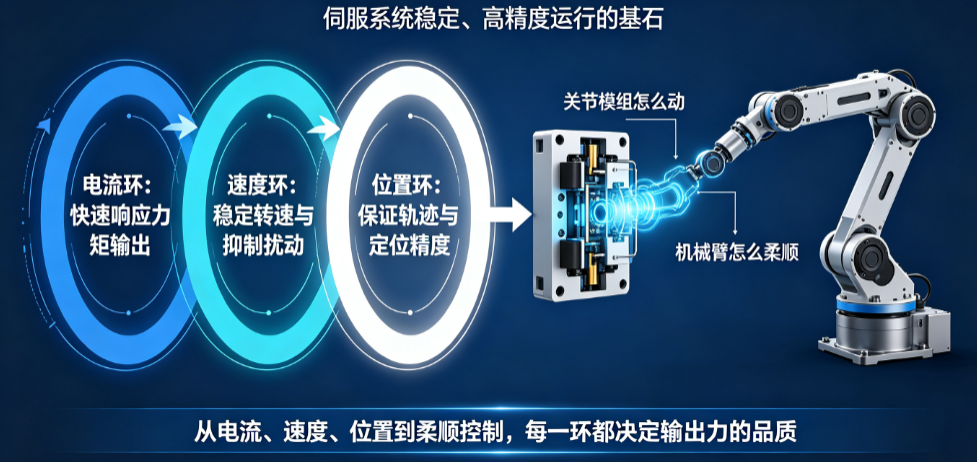
电机控制的三环级联结构是伺服系统稳定、高精度运行的基石,是理解从“关节模组怎么动”到“机械臂怎么柔顺”的关键。
下面从物理实现、协同原理、布局逻辑和调整可能性四个层面,详细拆解。
一、三环分别是什么?如何实现?
三环对应着三个物理量的闭环控制,从内到外分别是:
- 电流环(最内层)
- 被控量:电机绕组中的电流(直接正比于力矩)。
- 实现:驱动器通过霍尔传感器或采样电阻实时检测三相电流,与目标电流比较,经过PI控制器(通常只用P和I,不用D)输出PWM占空比给电机供电。
- 特点:电气时间常数极小(毫秒级),响应最快,带宽可达数千Hz。
- 作用:直接控制力矩,是力矩模式的物理基础。
- 速度环(中间层)
- 被控量:电机转子的角速度。
- 实现:从编码器或霍尔信号计算出实际速度,与目标速度比较,经过PI控制器(有时加D)输出电流环的给定值(即目标电流/力矩)。
- 特点:受机械惯性影响,带宽通常在几十到几百Hz。
- 作用:阻尼振荡,让速度平稳,是速度模式和位置模式的内环。
- 位置环(最外层)
- 被控量:电机转子的角位置(最终角度)。
- 实现:从编码器累计脉冲得到实际位置,与目标位置比较,经过P或PI控制器(一般不加D)输出速度环的给定值(即目标速度)。
- 特点:受机械传动链所有惯性、间隙和弹性影响,带宽最低,通常在几Hz到几十Hz。
- 作用:保证最终定位精度,是位置模式的外环。
二、级联控制的工作流程
以一个位置指令为例(如CSP模式下,控制器发出目标角度30°):
- 位置环计算:
- 当前位置:0°。
- 误差:30°。
- 位置P控制器输出一个目标速度,例如1000 rpm。意思是“为了追上这个角度,我命令电机以这个速度转”。
- 速度环执行:
- 当前速度:0 rpm。
- 误差:1000 rpm。
- 速度PI控制器输出一个目标电流,例如5A。意思是“为了达到这个速度,我需要电机出这么大的力”。
- 电流环执行:
- 当前电流:0A。
- 误差:5A。
- 电流PI控制器输出相应的PWM电压,驱动电机开始加速。
- 随着电机速度上升,速度误差减小,电流环的给定也会减小。
- 当位置快到时,位置环输出的目标速度降为0,甚至反向,使电机减速,最终精确停在30°。
协同要点:
- 内环为外环的“执行器”:位置环不直接控制电流,而是把速度作为“中间指令”;速度环不直接控制电压,而是把力矩作为“中间指令”。这种逐级抽象,让每一层都只需要处理本层物理量,调试简单。
- 内环必须快于外环:电流环必须在1ms内完成响应,否则速度环的输出(电流指令)就无法被准确跟踪。如果内环带宽不够,外环会因相位滞后而振荡。
三、核心原理
这个位置在外、速度在中、电流在内的顺序是物理规律的必然要求,不能随意调换。原因有二:
- 物理本质与时间常数:
- 电流变化最快(电感小),力矩控制必须最内层,否则任何控制指令都无法快速克服扰动。
- 速度是力矩对时间积分除以惯量(ω˙=τ/J),本身带有惯性滞后,所以速度环只能包围在电流环外面。
- 位置是速度对时间的积分,滞后更大,所以位置环只能在最外层。
- 稳定性与抗扰性能:
- 内环能快速抑制自身扰动(如电网波动、摩擦力突变),不让其影响外环。
- 如果强行把位置环放进内层,比如位置误差直接控制电流,那么任何微小位置偏差都会产生巨大电流冲击,导致强烈振荡。速度环的作用就是提供“阻尼”,将位置误差平滑地转化为速度指令,避免过冲。
一个比喻:
- 电流环像你的肌肉纤维,直接产生力。
- 速度环像你的小脑,协调肌肉让肢体平稳运动。
- 位置环像你的大脑皮层,决定手要伸到哪个位置。 你不能让大脑直接控制肌肉纤维(会痉挛),必须经过小脑的协调(速度环)才能平滑运动。
四、模式切换与省环
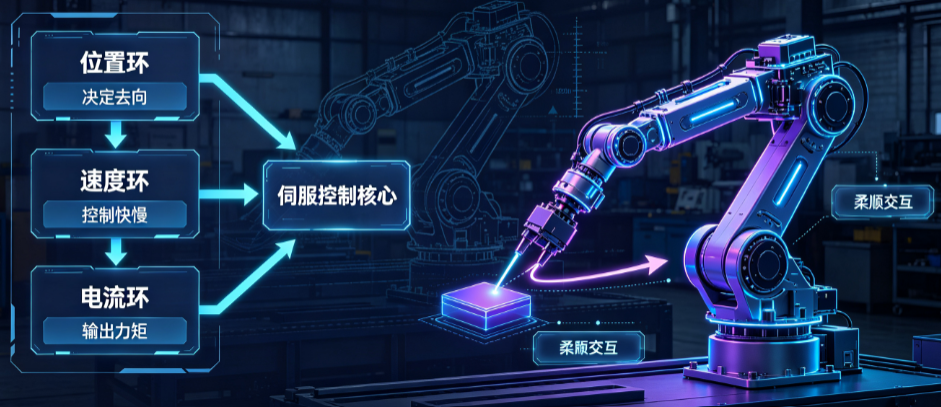
虽然级联顺序不能颠倒,但你可以根据需求选择启用哪几个环,这正是关节模组不同控制模式的由来:
- 力矩模式(CST):仅启用电流环。控制器直接发目标电流/力矩,此时位置和速度都是开环的,外力或惯性会导致电机旋转。适用于零力拖动、直接力控、阻抗控制。
- 速度模式(CSV):启用电流环+速度环。控制器发目标速度,驱动器内部维持该速度。位置由外部积分决定,不闭环。适用于传送带、搅拌或需外部位置闭环的场合。
- 位置模式(CSP):启用全部位置环+速度环+电流环。控制器发目标位置,驱动器自己完成位置闭环。适用于绝大多数精确运动控制。
能否调换位置环和速度环? 不能。物理上没法先位置后速度,因为速度是位置的导数,速度环的带宽决定了位置环的带宽上限。
能否只用位置环+电流环,跳过速度环? 理论上可以用PD控制实现(位置误差的P对应比例力矩,D对应速度负反馈),实际上现代伺服把速度环做成PI,效果更好。跳过速度环会使阻尼不足,系统容易振荡,所以工业驱动器通常不提供这种模式。
五、在机械臂中的对应关系
- 关节模组工作于CSP模式(位置同步),即位置环在驱动器内,速度环和电流环也在驱动器内。
- 控制器(工控机)通过逆运动学计算出目标关节角度,周期性地(如1ms)发送给驱动器,驱动器自行完成三环闭环,这就是位置模式。
- 导纳控制介入:导纳控制器输出的笛卡尔位置修正量,经逆运动学转换为关节角度修正量,叠加到原始关节指令上,一并发送给驱动器。因为位置环在驱动器内部,这对控制器来说是透明的,所以能在不接触底层三环的情况下实现柔顺力控。
如果未来需要直接力矩控制,需要将驱动器切换到CST模式,此时电流环依然在驱动器,但速度环和位置环被旁路,由控制器来实现外部的速度/位置闭环(或直接开环力矩控制),这时对建模和控制频率要求就高多了。
总结
- 三环级联结构是物理最优解:电流环最快(ms级),速度环次之(10ms级),位置环最慢(100ms级),内环响应时间必须为外环的1/5~1/10。
- 顺序不可调:调换将导致失稳,但可以裁剪——力矩模式只留电流环,速度模式留速度环+电流环,位置模式全留。
- 最佳实践:继续使用CSP位置模式,将导纳控制的修正量叠加到位置指令上,这是最成熟、最可靠的工程方案。电流环和速度环的高速闭环由驱动器保证,只需关注运动学和力控外环。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-13,如有侵权请联系 cloudcommunity@tencent.com 删除
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号